











Détails du produit
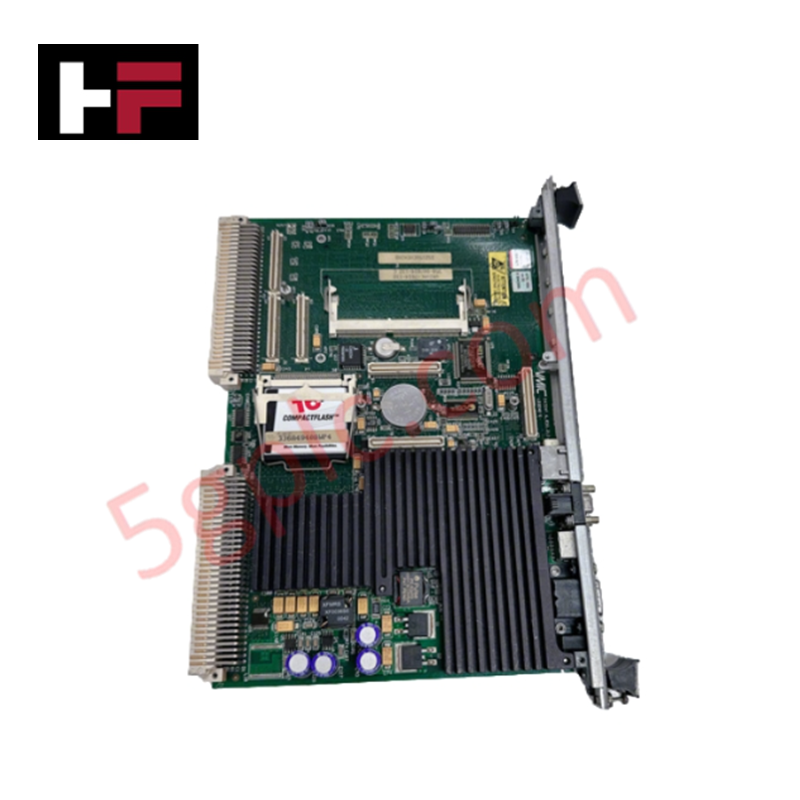
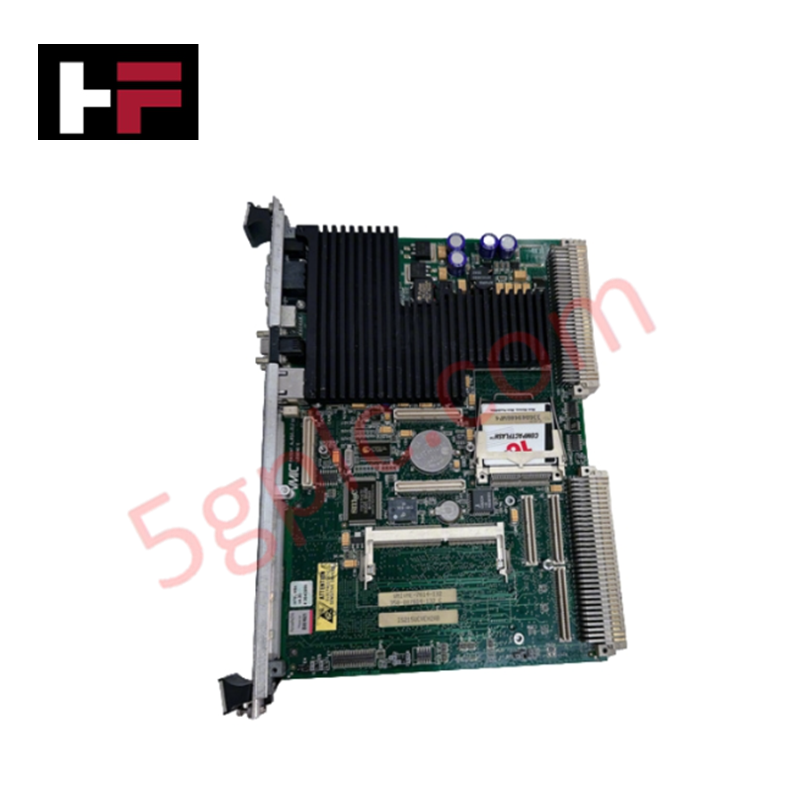
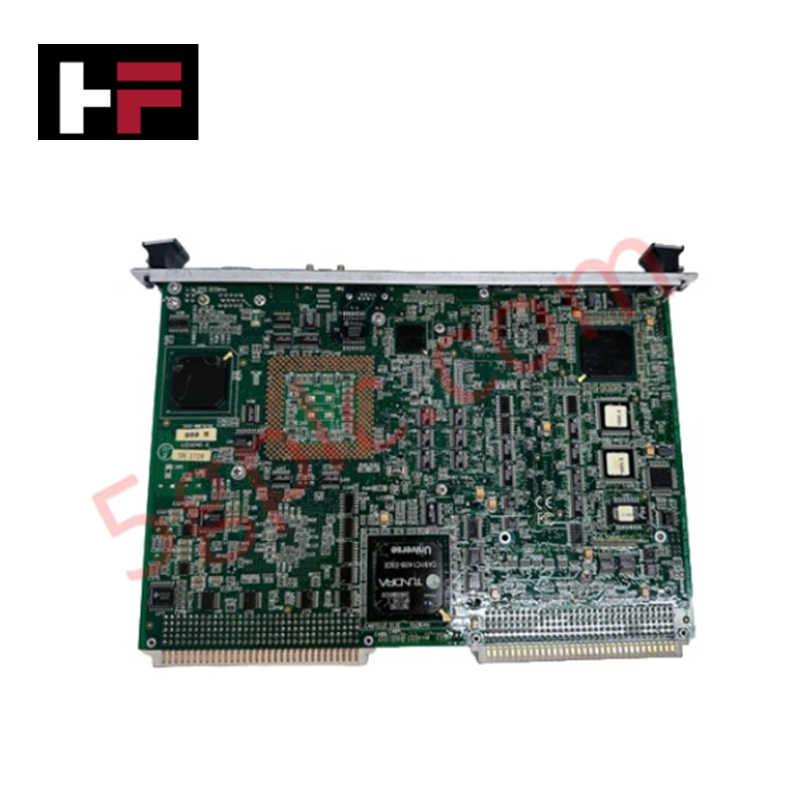
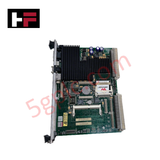
Le General Electric IS215UCVDH5AN, également référencé comme la carte contrôleur processeur double emplacement IS215UCVDH5AN, fonctionne comme un composant matériel dédié à l’exécution de contrôle booléen signé 16 bits au sein des plateformes réseau Mark VI.
Spécifications matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | IS215UCVDH5AN |
| Marque | General Electric |
| Origine | États-Unis |
| Dimensions | 16,51 cm x 17,8 cm |
| Température de fonctionnement | 30 °C à 60 °C |
| Consommation électrique | +5 V CC, 6 A |
| Microprocesseur | AMD-K6 300 MHz |
| Mémoire | 16 Mo DRAM, 8 Mo Flash |
| Interfaces | Ethernet 10BaseT (RJ-45), 6 entrées tension analogique |
Contrôle industriel et intégration du firmware
L’IS215UCVDH5AN exploite la vitesse de communication du bus backplane pour gérer des boucles de contrôle déterministes dans l’architecture Mark VI. La compatibilité avec le firmware flash est assurée via la mémoire flash embarquée de 8 Mo, permettant des mises à jour logiques discrètes sans remplacement matériel. Le contrôleur utilise une mise à l’échelle de la densité E/S pour gérer les variables de processus via six entrées tension analogique et une interface dédiée 10BaseT UDH. L’intégration dans des réseaux déterministes est gérée par le système d’exploitation QNX, garantissant la constance des temps de cycle pour les algorithmes de contrôle booléen signé 16 bits.
Questions fréquemment posées (FAQ)
Q : Comment est indiqué l’état opérationnel du contrôleur ?
R : La carte dispose de deux colonnes de huit LED. En fonctionnement normal, ces LED affichent une séquence rotative. En cas de défaut, elles clignotent des codes d’erreur spécifiques pour faciliter l’isolation diagnostique.
Q : Y a-t-il des exigences particulières pour la manipulation du port Ethernet ?
R : L’interface 10BaseT RJ-45 est conçue pour la connexion au Universal Data Highway (UDH). Assurez-vous d’utiliser un câblage à paires torsadées de catégorie 5 ou supérieure et de maintenir une configuration correcte des broches pour éviter toute latence de communication ou perte de liaison.
Consignes d’installation sur site
- Alignement du châssis : En tant que carte double emplacement, vérifiez que les guides du châssis ou du rack backplane sont exempts de débris. Alignez simultanément les deux connecteurs pour assurer un positionnement uniforme et éviter d’endommager les broches.
- Fixation du matériel : Serrez toutes les vis de retenue ou clips de verrouillage une fois la carte complètement insérée. Cette sécurité mécanique est nécessaire pour maintenir un contact électrique fiable sur l’interface backplane haute vitesse en présence de vibrations opérationnelles.
- Séquence d’alimentation : Vérifiez que l’alimentation +5 V CC est conforme aux tolérances spécifiées avant la mise sous tension finale. Utilisez un multimètre numérique pour confirmer les niveaux de tension aux broches du rack backplane afin d’éviter des réinitialisations par sous-tension ou des erreurs logiques.
- Décharge électrostatique (ESD) : Étant donné la présence du microprocesseur AMD-K6 et de la mémoire flash sensible, utilisez un bracelet antistatique relié à la masse du châssis lors de l’installation pour prévenir tout dommage aux composants.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.


Guide technique et d'achat

Maîtriser la théorie du freinage par variateur de fréquence et la séquence des freins mécaniques en automatisation industrielle
Dans l’automatisation industrielle, les variateurs de fréquence (VFD) régulent la vitesse et le couple des moteurs dans les usines et les systèmes de manutention. Cependant, certaines applications exigeantes subissent des charges externes susceptibles de faire tourner l’arbre du moteur sans commande active. Par exemple, la gravité entraîne les charges vers le bas dans les équipements de levage non ancrés. C’est pourquoi les ingénieurs intègrent des freins mécaniques à la logique des VFD afin de garantir une sécurité absolue et d’éviter les dommages structurels ou les blessures du personnel lors des arrêts.

Optimisation de la régulation du niveau des réservoirs à l’aide d’algorithmes proportionnels dans les systèmes API
Les ingénieurs en automatisation industrielle sont souvent confrontés à des difficultés de régulation du niveau des liquides dans des installations de production variées. Les mécanismes de commande tout ou rien traditionnels perturbent souvent la stabilité du système en raison des commutations brusques des actionneurs. C’est pourquoi le passage à des architectures en boucle fermée, comme la régulation proportionnelle, permet d’obtenir des réponses plus fluides. Dans un environnement API classique, tel que Siemens TIA Portal, les ingénieurs utilisent une boucle de rétroaction pour réduire les erreurs de procédé sans avoir à recourir à toute la complexité d’une régulation PID.

Comprendre pourquoi votre automate programmable passe en mode Arrêt : causes et dépannage
Dans l’automatisation industrielle, les automates programmables industriels (API) constituent le cœur intelligent de l’automatisation moderne des usines et des systèmes de contrôle distribués (DCS). Comprendre comment un API passe d’un mode à l’autre est essentiel pour les ingénieurs de maintenance. En général, un API fonctionne selon quatre modes principaux : Marche, Arrêt, Démarrage et Attente. À la mise sous tension, le système démarre immédiatement en mode Arrêt avant d’entamer la séquence de démarrage. Si le contrôleur rencontre une erreur critique pendant l’exécution, il revient automatiquement en mode Arrêt afin d’éviter d’endommager l’équipement. Le suivi de ces transitions d’état aide donc les techniciens à maintenir une disponibilité élevée du système.