










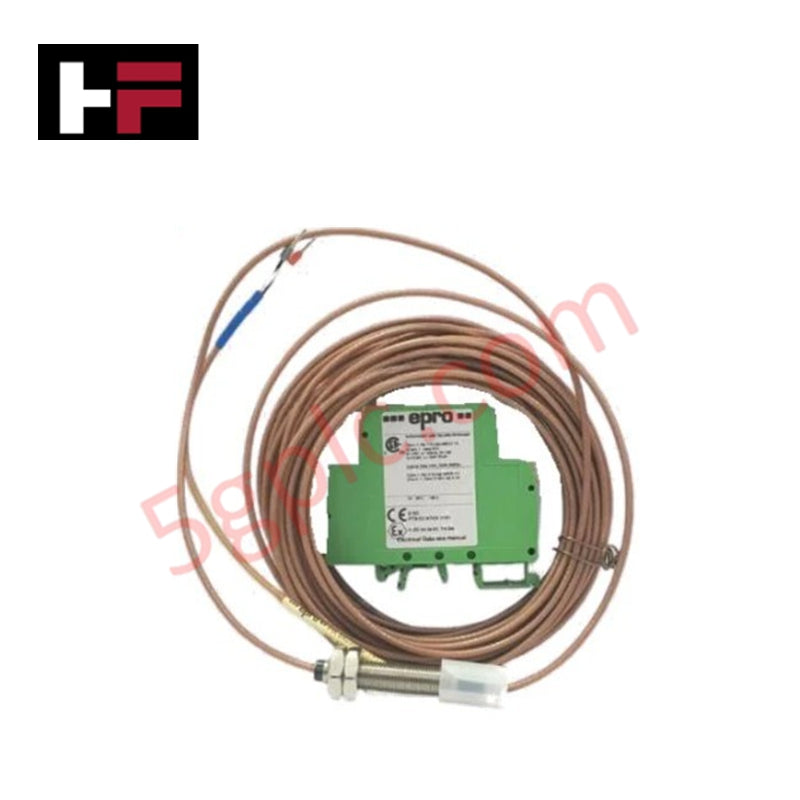
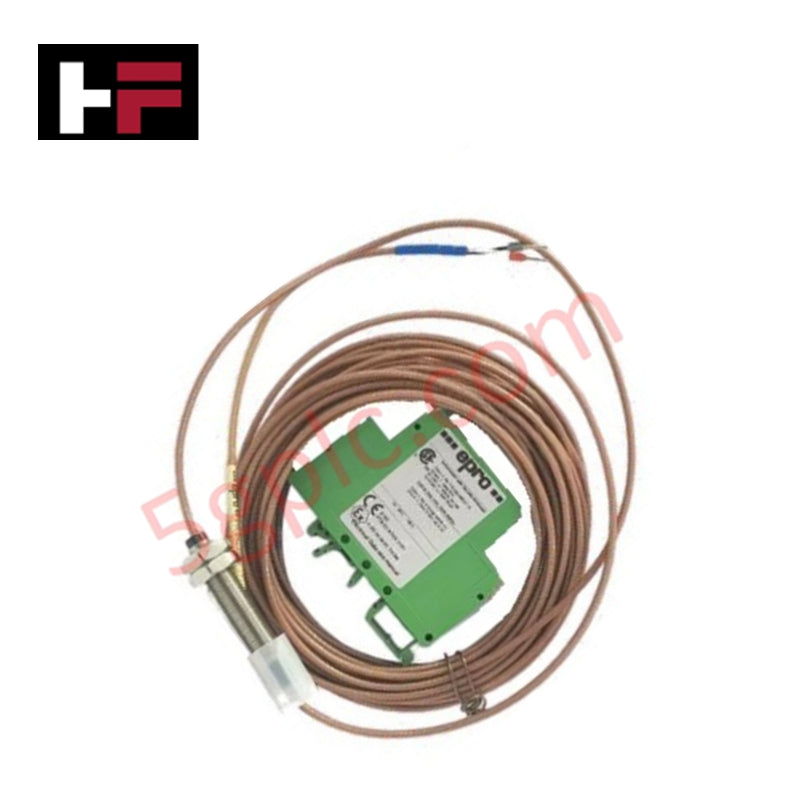
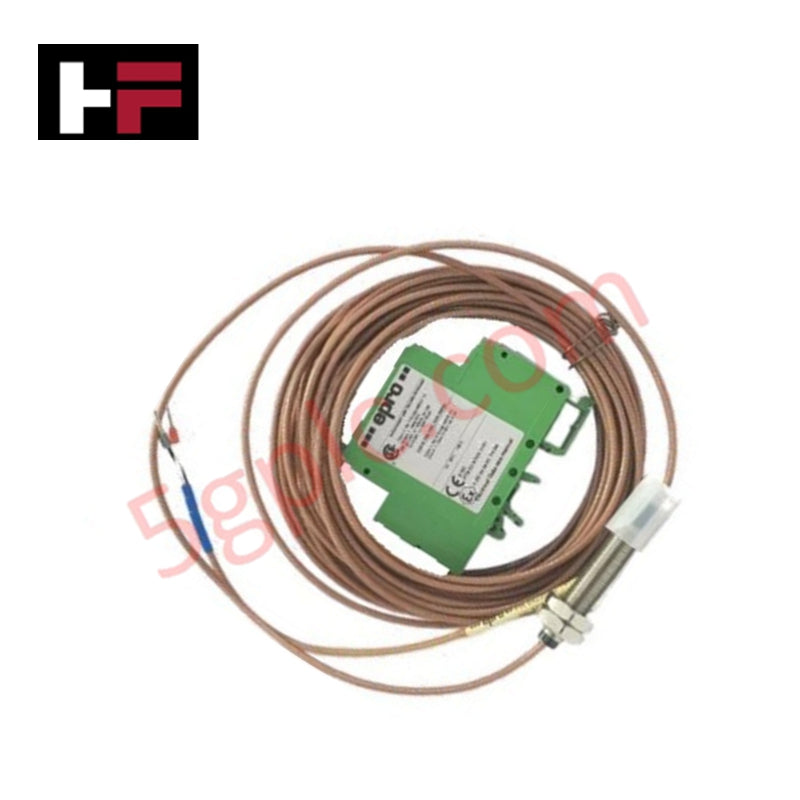
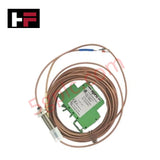
Détails du produit
Le Emerson PR6426/000-031, également référencé comme le capteur à courants de Foucault PR6426 de 20 mm, est un composant matériel dédié au suivi de la position axiale sans contact sur une plage extra-étendue et de la dilatation différentielle au sein des plateformes de surveillance des machines Emerson epro. Il génère une atténuation dynamique du champ électromagnétique sur une fenêtre linéaire de 8 mm afin de détecter les mouvements du carter mécanique et du rotor.
Décomposition des suffixes et matrice des modèles
- PR6426 : série de capteurs à plage extra-étendue, avec un diamètre d’embout de 20 mm.
- 000 : configuration avec câble intégral non blindé de 1,0 m.
- 031 : corps de montage mécanique fileté M20 x 1,5 avec une longueur de goujon spécifique.
Spécifications matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | PR6426/000-031 |
| Marque | Emerson Epro |
| Origine | Allemagne |
| Poids | Environ 0,35 kg |
| Dimensions | Diamètre de l’embout de la sonde : 20 mm ; filetage : M20 x 1,5 |
| Température de fonctionnement | -35 °C à +180 °C |
| Consommation électrique | Alimenté par un convertisseur de signal externe (CON 041) |
| Plage de mesure linéaire | 8,0 mm (écart de 2,0 mm à 10,0 mm) |
| Signal de sortie | Protocole de boucle 4-20 mA HART / tension dynamique (via convertisseur) |
| Réponse en fréquence | 0 Hz à 10 kHz |
| Matériau de la cible | Acier ferromagnétique (standard : AISI 4140) |
| Indice de protection | IP68 (étanchéité hermétique contre l’huile et la vapeur) |
| Options de câble | Câble intégré non blindé de 1,0 m |
Protocole de boucle 4-20 mA HART et intégration du conditionnement du signal
L’Emerson PR6426/000-031 se connecte directement à des unités dédiées de conditionnement du signal epro, telles que la CON 041, afin de convertir la variation physique de l’écart en signaux analogiques conditionnés. Les architectures système utilisent les paramètres du protocole de boucle 4-20 mA HART pour transmettre les valeurs stabilisées de dilatation différentielle aux architectures DCS hôtes, tout en conservant l’accès à la sortie dynamique brute pour une analyse diagnostique détaillée. La géométrie de la sonde de 20 mm nécessite une linéarisation précise du signal dans le convertisseur afin de préserver la précision de sortie sur toute la plage de mesure de 8,0 mm et de garantir une immunité contre les interférences électromagnétiques dans les environnements d’installation denses.
Foire aux questions
Q : Quel facteur technique principal justifie l’utilisation du PR6426/000-031 plutôt que d’un capteur PR6424 ?
R : Le PR6426 possède un embout de 20 mm offrant une plage de mesure linéaire de 8,0 mm, tandis que le PR6424 utilise un embout plus petit, limité à une plage linéaire de 4,0 mm.
Q : Pourquoi les éléments métalliques structurels environnants doivent-ils respecter des dégagements latéraux stricts autour de l’embout du PR6426 ?
R : L’embout de sonde plus grand de 20 mm génère un champ magnétique haute fréquence étendu, ce qui nécessite un dégagement latéral minimal de 40 mm afin d’éviter l’amortissement non étalonné du champ par les parois métalliques proches.
Q : Le câble intégral non blindé de 1,0 m peut-il être raccourci lors du montage sur site ?
R : Toute modification de la longueur du câble modifie la capacitance et l’inductance totales du circuit, faussant l’étalonnage d’usine du pilote de signal et provoquant une dérive de mesure sur la plage de 8,0 mm.
Instructions d’installation sur site
- Visser le corps M20 x 1,5 dans le support en veillant à obtenir un engagement minimal de 5 filets complets avant de le bloquer avec des contre-écrous.
- Maintenir un dégagement radial latéral libre d’au moins 40 mm autour de l’embout de sonde de 20 mm afin d’éviter un amortissement parasite du champ par la structure adjacente du carter.
- Acheminer le câble intégral non blindé de 1,0 m dans une gaine de protection dédiée et mise à la terre, en respectant un rayon de courbure minimal de 30 mm.
- Raccorder le blindage du câblage de signal à la terre en un seul point, au niveau du boîtier du convertisseur de signal, afin d’éliminer les bruits potentiels de boucle de terre dans les installations industrielles haute tension.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.


Guide technique et d'achat

Pourquoi les automates programmables passent en mode arrêt : une analyse d’expert
Les systèmes d’automatisation industrielle dépendent fortement des automates programmables industriels (API) pour maintenir une production ininterrompue. Lorsqu’un API passe de façon inattendue du mode Exécution au mode Arrêt, des lignes de production entières sont immobilisées.
À mesure que les systèmes de commande évoluent dans les usines modernes, comprendre les causes profondes de ces interruptions aide les ingénieurs à réduire les temps d’arrêt coûteux. Ce guide technique explique pourquoi les API passent en mode Arrêt et présente des stratégies pratiques pour limiter les défaillances du système.

Comprendre les causes profondes du passage imprévu des automates programmables en mode arrêt dans l’automatisation industrielle
Les automates programmables industriels modernes gèrent leur fonctionnement au moyen de différents états opérationnels : Marche, Arrêt, Démarrage et Maintien. À la mise sous tension, l’automate initialise les registres mémoire en mode Arrêt avant de passer brièvement en mode Démarrage. Durant cette phase, les autodiagnostics internes vérifient l’intégrité du système, tant au niveau du matériel que des programmes utilisateur. Si l’automate ne détecte aucune défaillance critique, il passe en mode Marche pour exécuter le programme de contrôle en continu. Toutefois, toute anomalie grave du système ramène immédiatement l’unité centrale en mode Arrêt afin d’éviter tout comportement imprévisible des machines dans l’usine.

Conception des interfaces homme-machine : guide essentiel pour le choix des IHM, la visualisation et l’intégration des systèmes de contrôle
Les interfaces homme-machine (IHM) constituent la principale fenêtre opérationnelle sur les systèmes complexes d’automatisation industrielle. Les IHM modernes convertissent les données brutes des machines en affichages graphiques clairs, permettant aux opérateurs de superviser en temps réel des processus de fabrication entiers. Au lieu de s’appuyer sur des panneaux de commande physiques remplis d’interrupteurs câblés, les ingénieurs programment des écrans interactifs à l’aide de graphiques intuitifs, d’un codage couleur dynamique et d’interfaces tactiles réactives. Au cours de mes 15 années d’expérience en ingénierie des systèmes de contrôle, j’ai vu les IHM évoluer de simples écrans d’affichage vers des centres de commande sophistiqués qui améliorent l’efficacité opérationnelle dans les environnements DCS et PLC.