










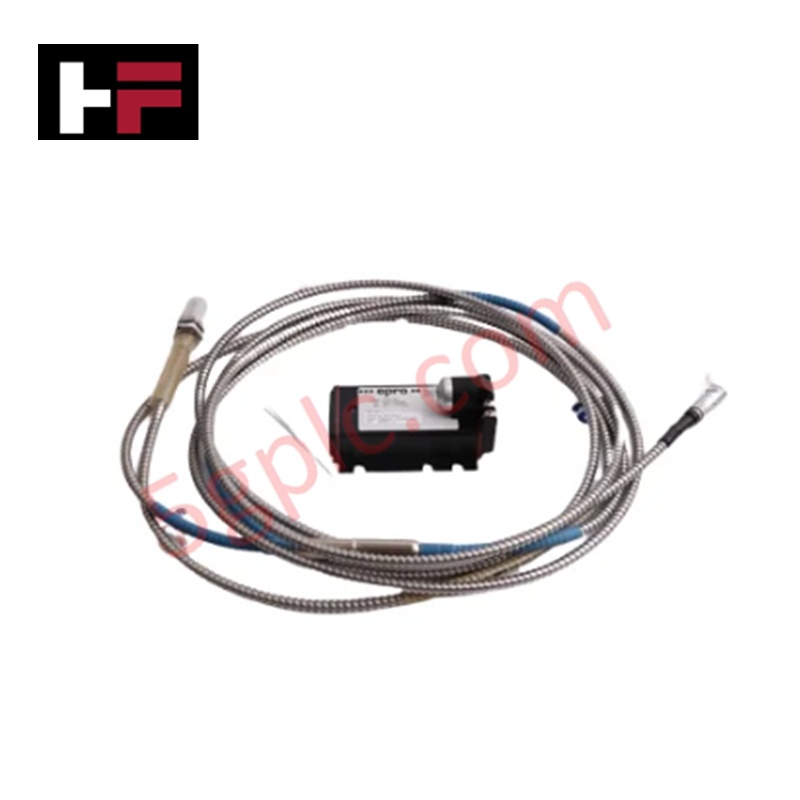
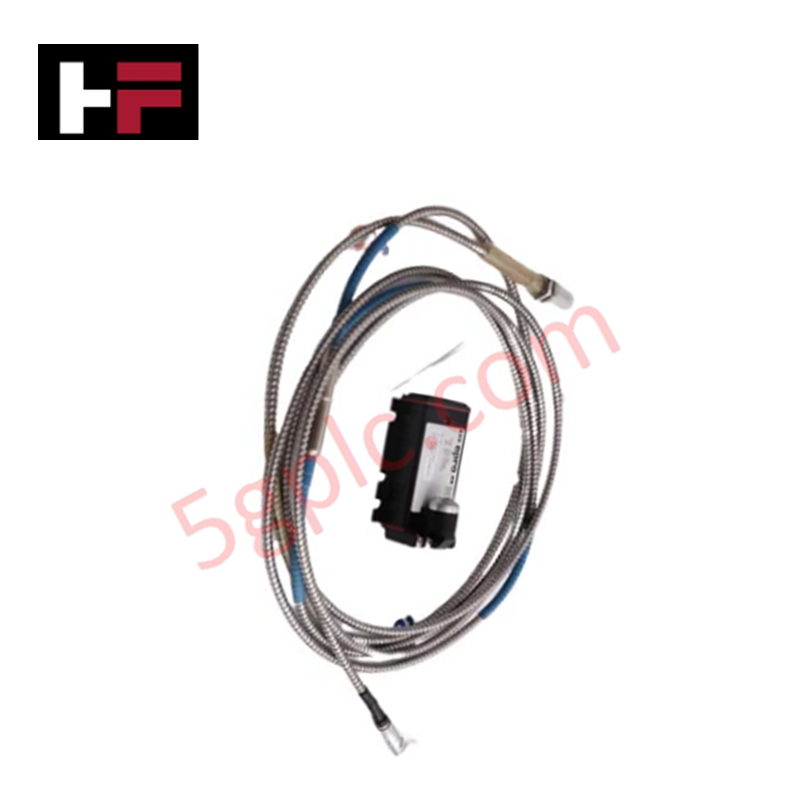
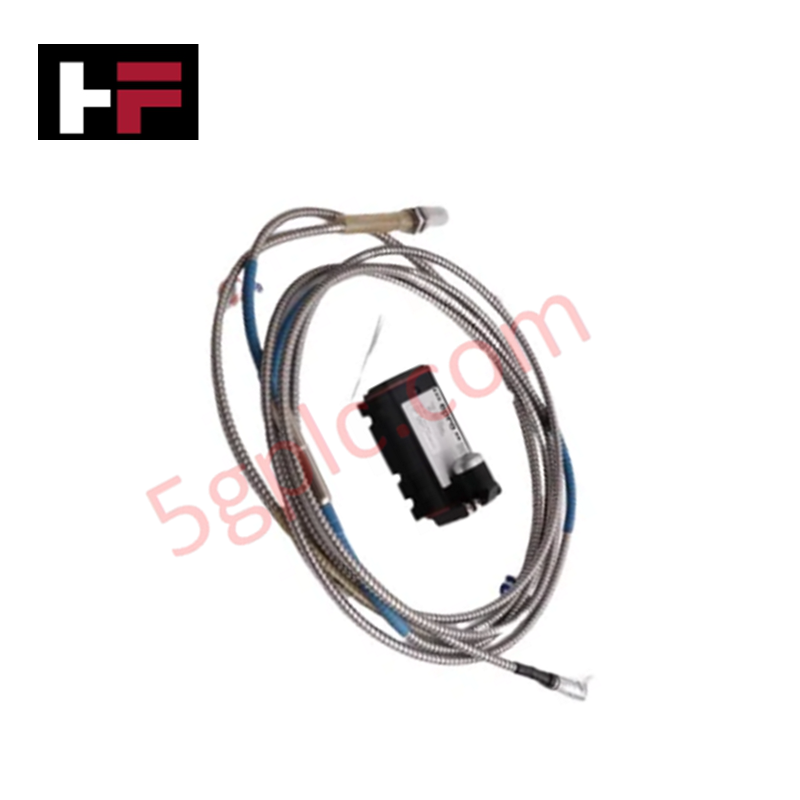
Détails du produit
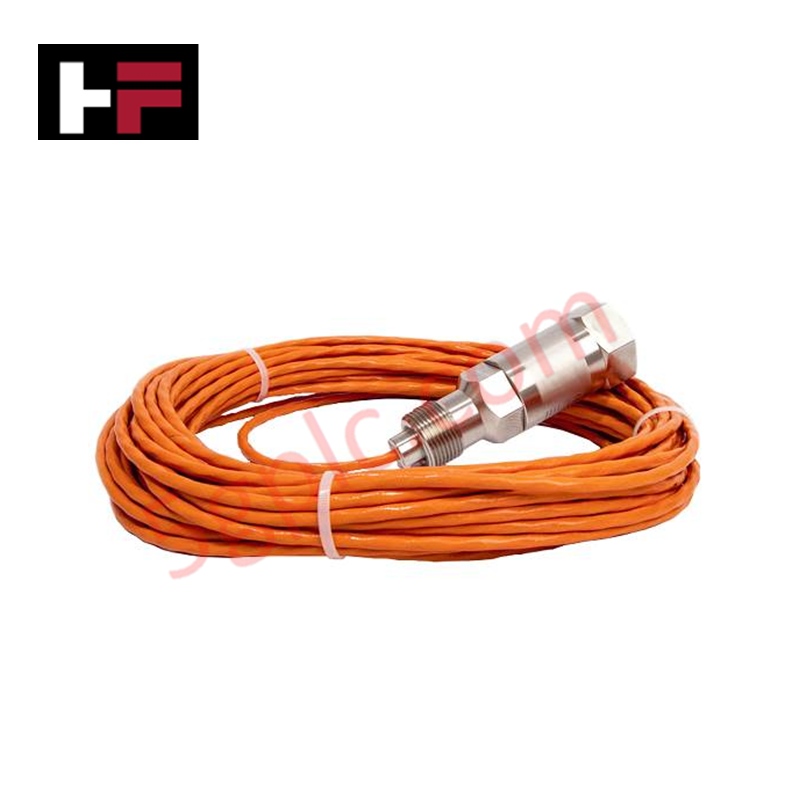
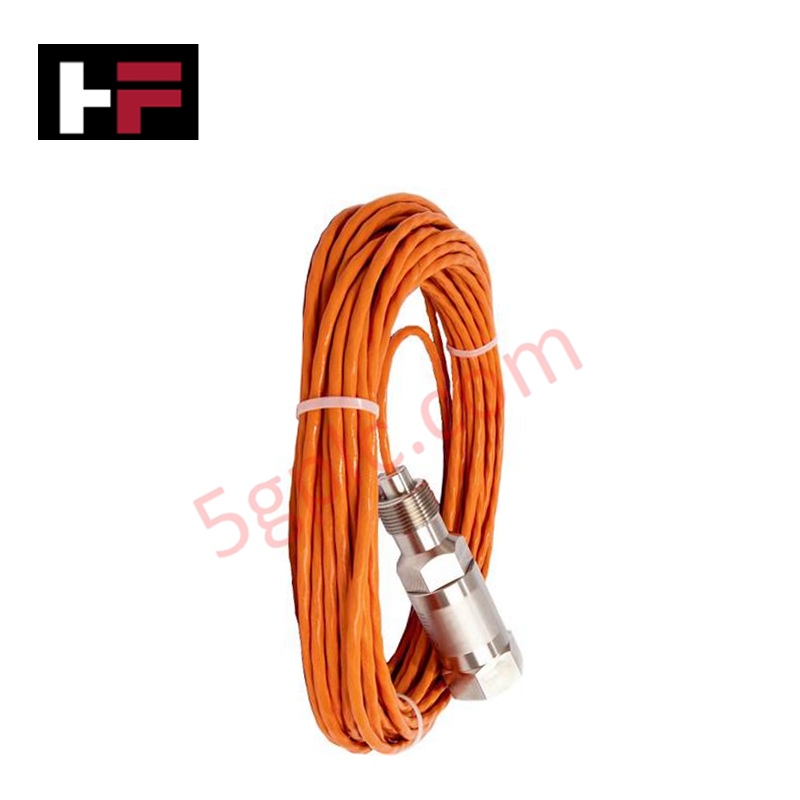
Configuré pour la mesure précise du déplacement et des vibrations dans les machines tournantes, le Emerson PR6423/016-100 (Capteur à courant de Foucault PR6423/016-100) fournit une exécution directe du signal physique. Le matériel fonctionne en induisant des courants de Foucault dans une surface d’arbre ferromagnétique, où la variation d’impédance résultante est traitée par le convertisseur CON021 associé pour fournir des données de déplacement à haute résolution pour la surveillance en temps réel des turbines et compresseurs.
Spécifications matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | PR6423/016-100 |
| Marque | Emerson (EPRO) |
| Origine | Soumis au certificat d’origine |
| Poids | 0,26 kg |
| Dimensions | 8 mm (corps standard) |
| Température de fonctionnement | -35 °C à +180 °C |
| Consommation électrique | Dépend de l’alimentation en boucle CON021 |
| Plage de mesure | 2 mm |
| Facteur d’échelle | 8 V/mm (203,2 mV/mil) |
| Classe de protection | IP66 |
Isolation canal à canal et interface de processus
L’intégration du Emerson PR6423/016-100 nécessite une attention particulière à l’intégrité électrique de la boucle de mesure. Lorsqu’il est déployé dans des systèmes de surveillance multi-canaux, assurez-vous d’une isolation correcte canal à canal au niveau du convertisseur CON021 afin d’éviter que des courants de boucle de masse n’injectent du bruit dans le signal de déplacement. Le système utilise une interface de protocole de boucle standard 4-20 mA compatible HART (lorsqu’il est intégré avec des modules transmetteurs appropriés), nécessitant un respect strict des protocoles de blindage du signal. La compensation de la jonction froide n’est pas applicable à ce type de capteur inductif ; cependant, la linéarité est maintenue grâce à des facteurs d’échelle réglés en usine, spécifiques aux cibles en acier AISI 4140.
Questions fréquemment posées
Q : Le PR6423/016-100 est-il compatible avec les convertisseurs CON021 existants ?
R : Oui, le PR6423/016-100 est électriquement adapté à une utilisation avec le convertisseur de signal CON021. Assurez-vous que le firmware et les réglages d’étalonnage du convertisseur correspondent à la plage de mesure de 2 mm de ce modèle de capteur.
Q : La pointe du capteur peut-elle être soumise à des températures supérieures à 180 °C ?
R : Non, faire fonctionner le capteur au-delà de 180 °C entraînera une dégradation structurelle permanente du potting de la bobine interne et un risque de défaillance du signal dû à l’expansion thermique du boîtier en PEEK.
Q : Quelles précautions sont nécessaires lors de l’installation à proximité d’autres capteurs inductifs ?
R : Pour éviter les interférences, maintenez une distance physique minimale définie dans le manuel d’installation du fabricant. Les champs magnétiques qui se chevauchent des capteurs adjacents peuvent perturber la fréquence d’oscillation (30 kHz) et induire des erreurs de lecture.
Consignes d’installation sur site
- Alignement : Assurez-vous que l’axe du capteur est strictement perpendiculaire à la surface de l’arbre. Un mauvais alignement dégradera la linéarité et introduira des erreurs de déplacement non linéaires.
- Réglage de l’écart : Établissez un écart d’air initial de 0,5 mm. Utilisez un jeu de cales de précision ou l’interface de diagnostic associée pour vérifier que la tension de sortie correspond à la tension nominale attendue pour cet écart.
- Mise à la terre : Terminez les blindages des câbles à un point de terre unique dédié. Évitez d’utiliser le châssis de la machine comme chemin de retour du signal afin de maintenir un bon rapport signal/bruit.
- Couple : Lors du montage dans le boîtier de la machine, ne dépassez pas les limites de couple mécanique des filetages du capteur pour éviter la déformation du boîtier.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.





Guide technique et d'achat

Comprendre les causes profondes du passage imprévu des automates programmables en mode arrêt dans l’automatisation industrielle
Les automates programmables industriels modernes gèrent leur fonctionnement au moyen de différents états opérationnels : Marche, Arrêt, Démarrage et Maintien. À la mise sous tension, l’automate initialise les registres mémoire en mode Arrêt avant de passer brièvement en mode Démarrage. Durant cette phase, les autodiagnostics internes vérifient l’intégrité du système, tant au niveau du matériel que des programmes utilisateur. Si l’automate ne détecte aucune défaillance critique, il passe en mode Marche pour exécuter le programme de contrôle en continu. Toutefois, toute anomalie grave du système ramène immédiatement l’unité centrale en mode Arrêt afin d’éviter tout comportement imprévisible des machines dans l’usine.

Conception des interfaces homme-machine : guide essentiel pour le choix des IHM, la visualisation et l’intégration des systèmes de contrôle
Les interfaces homme-machine (IHM) constituent la principale fenêtre opérationnelle sur les systèmes complexes d’automatisation industrielle. Les IHM modernes convertissent les données brutes des machines en affichages graphiques clairs, permettant aux opérateurs de superviser en temps réel des processus de fabrication entiers. Au lieu de s’appuyer sur des panneaux de commande physiques remplis d’interrupteurs câblés, les ingénieurs programment des écrans interactifs à l’aide de graphiques intuitifs, d’un codage couleur dynamique et d’interfaces tactiles réactives. Au cours de mes 15 années d’expérience en ingénierie des systèmes de contrôle, j’ai vu les IHM évoluer de simples écrans d’affichage vers des centres de commande sophistiqués qui améliorent l’efficacité opérationnelle dans les environnements DCS et PLC.

Comprendre les relais de sécurité dans l’automatisation industrielle : architecture, fonctionnement et sécurité fonctionnelle
Les relais électromécaniques standard assurent une isolation électrique de base entre les circuits de commande basse tension et les charges de sortie haute puissance. Un relais de commutation traditionnel comporte une bobine magnétique qui actionne des contacts mécaniques communs (COM), normalement ouverts (NO) et normalement fermés (NC). Toutefois, l’utilisation de relais standard dans des circuits d’interverrouillage de sécurité critiques comporte de graves risques fonctionnels. Un fort courant d’appel ou l’usure mécanique peut souder définitivement les contacts. Si les contacts se soudent dans un circuit d’arrêt d’urgence, l’appui sur le bouton ne parvient pas à arrêter les mouvements dangereux des machines. Par conséquent, les normes internationales de sécurité fonctionnelle interdisent l’utilisation de relais standard pour les fonctions critiques de protection des machines.