










Détails du produit
Présentation du module
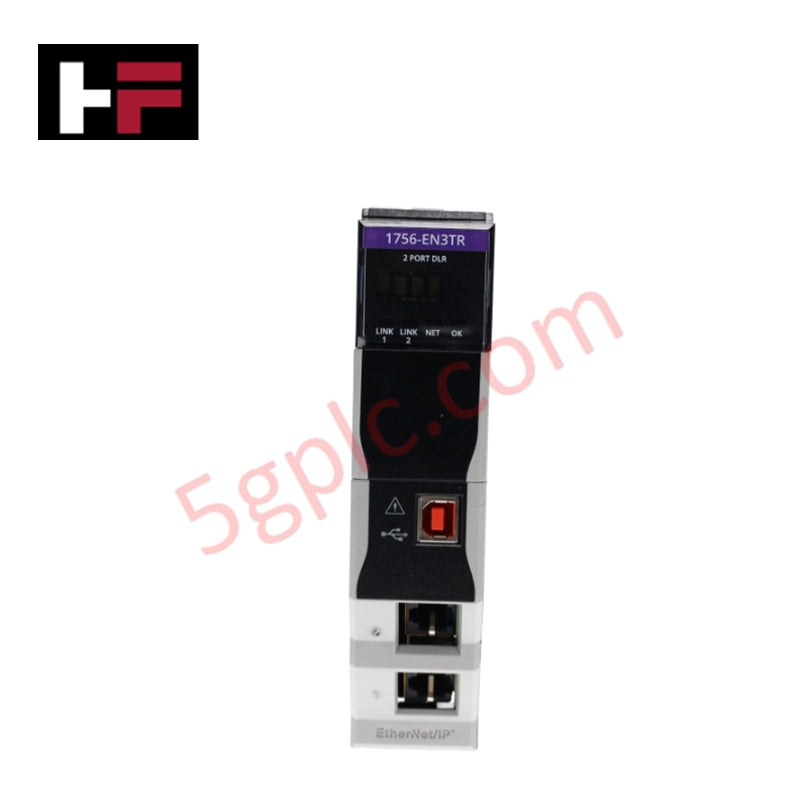
Le 1756-EN3TR est une interface de communication Ethernet/IP haute performance spécialement conçue pour la plateforme Allen-Bradley ControlLogix. Doté d’un commutateur intégré à deux ports, ce module facilite l’échange de données à grande vitesse, le contrôle distribué des E/S et l’intégration fluide aux réseaux industriels. Il constitue une pierre angulaire des architectures d’automatisation modernes, prenant en charge des fonctionnalités réseau avancées telles que Device Level Ring (DLR) pour une résilience système améliorée et Integrated Motion sur EtherNet/IP pour un contrôle précis et synchronisé des axes.
Spécifications techniques détaillées
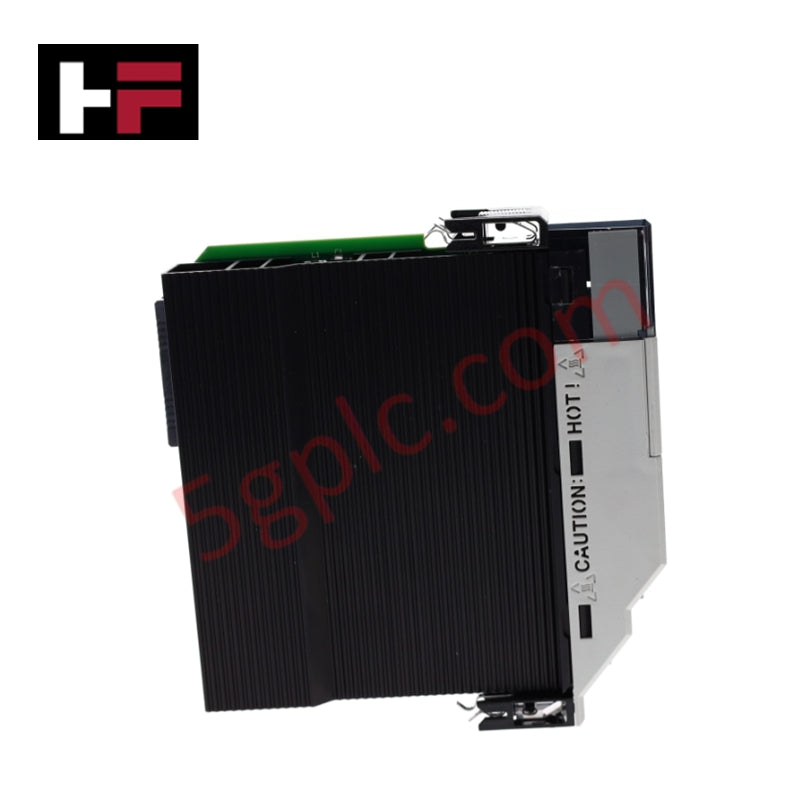
Le 1756-EN3TR est conçu pour occuper un seul emplacement dans n’importe quel châssis 1756 standard, tirant son alimentation directement du backplane pour gérer le trafic réseau complexe et la synchronisation des mouvements.
-
Type de module : Interface de communication EtherNet/IP
-
Ports physiques : Deux (2) ports Ethernet (RJ-45) et un (1) port USB 1.1 (Type B)
-
Vitesse de transfert Ethernet : 10/100 Mbps (duplex intégral/demi-duplex)
-
Débit USB : 12 Mbps (configuration locale / programmation)
-
Topologies réseau : Linéraire, étoile et Device Level Ring (DLR)
-
Courant sur backplane (5,1 V CC) : 1,0 ampère
-
Courant sur backplane (24 V CC) : 3 milliampères
-
Puissance dissipée totale : 5,1 watts
-
Dissipation thermique : 17,4 BTU/h
-
Support intégré du mouvement : Jusqu’à 128 axes de mouvement
-
Tension d’isolation : 30 V en continu (type d’isolation basique)
-
Température de fonctionnement : 0°C à 60°C (32°F à 140°F)
-
Compatibilité châssis : 1756-A4, -A7, -A10, -A13, -A17 (séries B et C)
-
Largeur d’emplacement : Occupation d’un seul emplacement
Capacités réseau et prise en charge des topologies
Un avantage majeur du 1756-EN3TR est son support natif de la technologie Device Level Ring (DLR). Dans une configuration DLR, les deux ports du module permettent de câbler le réseau en anneau physique. En cas de défaillance d’un câble, le module redirige automatiquement le trafic, garantissant que le système PLC reste opérationnel sans perte de contrôle des E/S. Cette fonctionnalité de haute disponibilité est cruciale pour les lignes de production à grande échelle et les usines de procédés où les arrêts sont coûteux.
Integrated Motion sur EtherNet/IP
Le 1756-EN3TR est optimisé pour le contrôle de mouvement haute performance. Il peut gérer jusqu’à 128 axes d’Integrated Motion sur EtherNet/IP, permettant au processeur ControlLogix de synchroniser directement les servomoteurs (comme la série Kinetix) via le réseau Ethernet standard. Cela élimine le besoin de matériel SERCOS spécialisé et simplifie le câblage des machines multi-axes.
FAQ technique
Les deux ports Ethernet peuvent-ils avoir des adresses IP différentes ?
Non. Les deux ports RJ-45 du 1756-EN3TR fonctionnent comme un commutateur interne non géré. Ils partagent une seule adresse MAC et une seule adresse IP. Ils sont destinés à être chaînés en série ou à créer un anneau DLR, pas à relier deux sous-réseaux distincts.
Quelle est la fonction du port USB sur la face avant ?
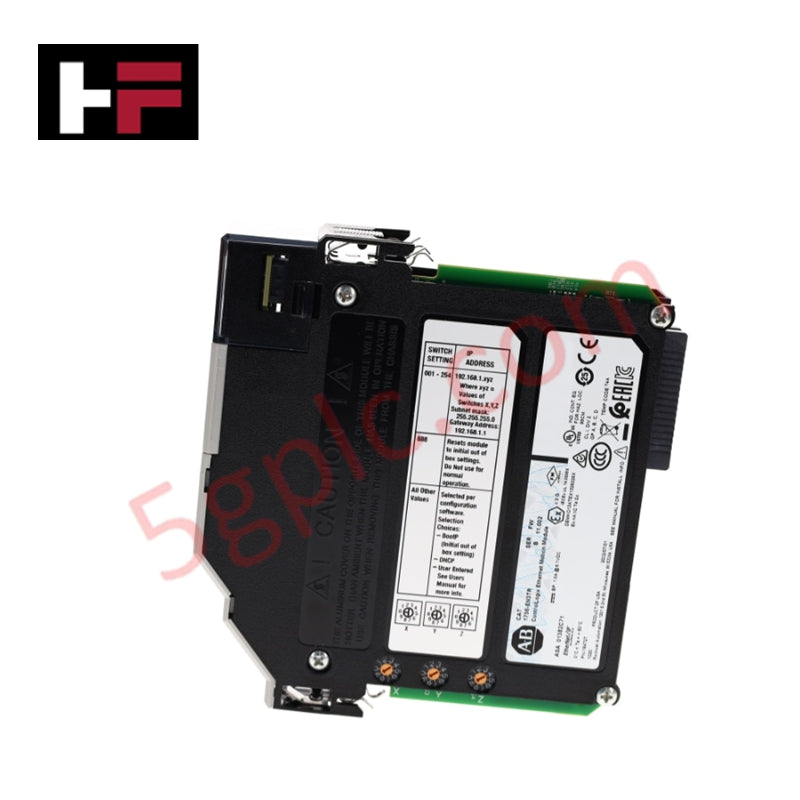
Le port USB est destiné à la configuration locale et à l’accès temporaire à la programmation. Il permet à un technicien de connecter un ordinateur portable directement au module pour configurer l’adresse IP ou effectuer des mises à jour du firmware via RSLinx sans avoir besoin d’être sur le réseau principal.
Ce module est-il compatible avec les alimentations 1756 standard ?
Oui. Le 1756-EN3TR est entièrement compatible avec toutes les alimentations ControlLogix standard (par exemple, 1756-PA72, 1756-PB75) ainsi qu’avec les configurations d’alimentation redondante (par exemple, 1756-PA75R).
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.
Guide technique et d'achat

Comprendre les causes profondes du passage imprévu des automates programmables en mode arrêt dans l’automatisation industrielle
Les automates programmables industriels modernes gèrent leur fonctionnement au moyen de différents états opérationnels : Marche, Arrêt, Démarrage et Maintien. À la mise sous tension, l’automate initialise les registres mémoire en mode Arrêt avant de passer brièvement en mode Démarrage. Durant cette phase, les autodiagnostics internes vérifient l’intégrité du système, tant au niveau du matériel que des programmes utilisateur. Si l’automate ne détecte aucune défaillance critique, il passe en mode Marche pour exécuter le programme de contrôle en continu. Toutefois, toute anomalie grave du système ramène immédiatement l’unité centrale en mode Arrêt afin d’éviter tout comportement imprévisible des machines dans l’usine.

Conception des interfaces homme-machine : guide essentiel pour le choix des IHM, la visualisation et l’intégration des systèmes de contrôle
Les interfaces homme-machine (IHM) constituent la principale fenêtre opérationnelle sur les systèmes complexes d’automatisation industrielle. Les IHM modernes convertissent les données brutes des machines en affichages graphiques clairs, permettant aux opérateurs de superviser en temps réel des processus de fabrication entiers. Au lieu de s’appuyer sur des panneaux de commande physiques remplis d’interrupteurs câblés, les ingénieurs programment des écrans interactifs à l’aide de graphiques intuitifs, d’un codage couleur dynamique et d’interfaces tactiles réactives. Au cours de mes 15 années d’expérience en ingénierie des systèmes de contrôle, j’ai vu les IHM évoluer de simples écrans d’affichage vers des centres de commande sophistiqués qui améliorent l’efficacité opérationnelle dans les environnements DCS et PLC.

Comprendre les relais de sécurité dans l’automatisation industrielle : architecture, fonctionnement et sécurité fonctionnelle
Les relais électromécaniques standard assurent une isolation électrique de base entre les circuits de commande basse tension et les charges de sortie haute puissance. Un relais de commutation traditionnel comporte une bobine magnétique qui actionne des contacts mécaniques communs (COM), normalement ouverts (NO) et normalement fermés (NC). Toutefois, l’utilisation de relais standard dans des circuits d’interverrouillage de sécurité critiques comporte de graves risques fonctionnels. Un fort courant d’appel ou l’usure mécanique peut souder définitivement les contacts. Si les contacts se soudent dans un circuit d’arrêt d’urgence, l’appui sur le bouton ne parvient pas à arrêter les mouvements dangereux des machines. Par conséquent, les normes internationales de sécurité fonctionnelle interdisent l’utilisation de relais standard pour les fonctions critiques de protection des machines.