










جزئیات محصول
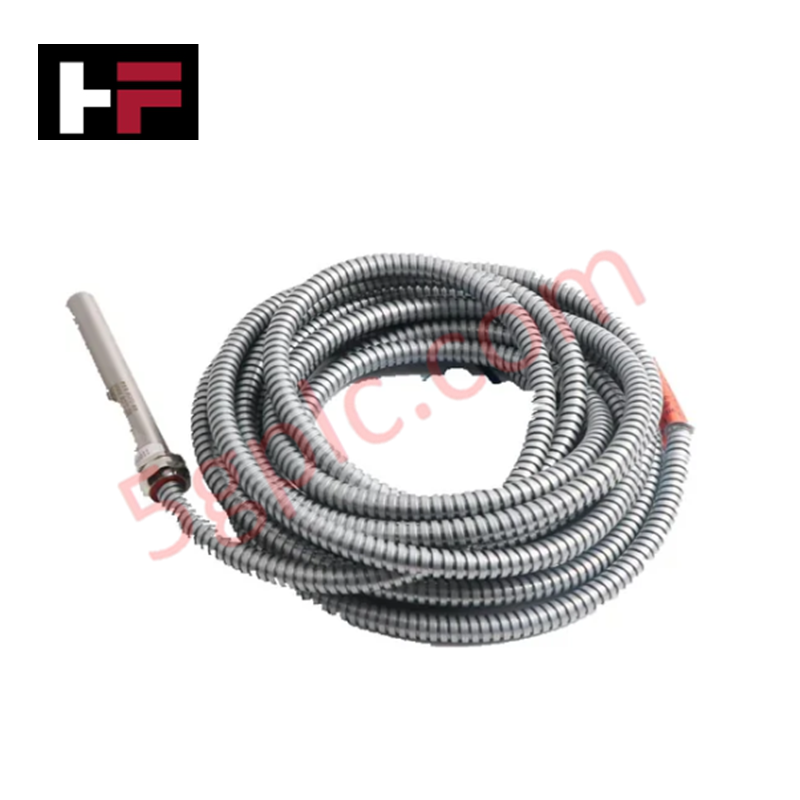
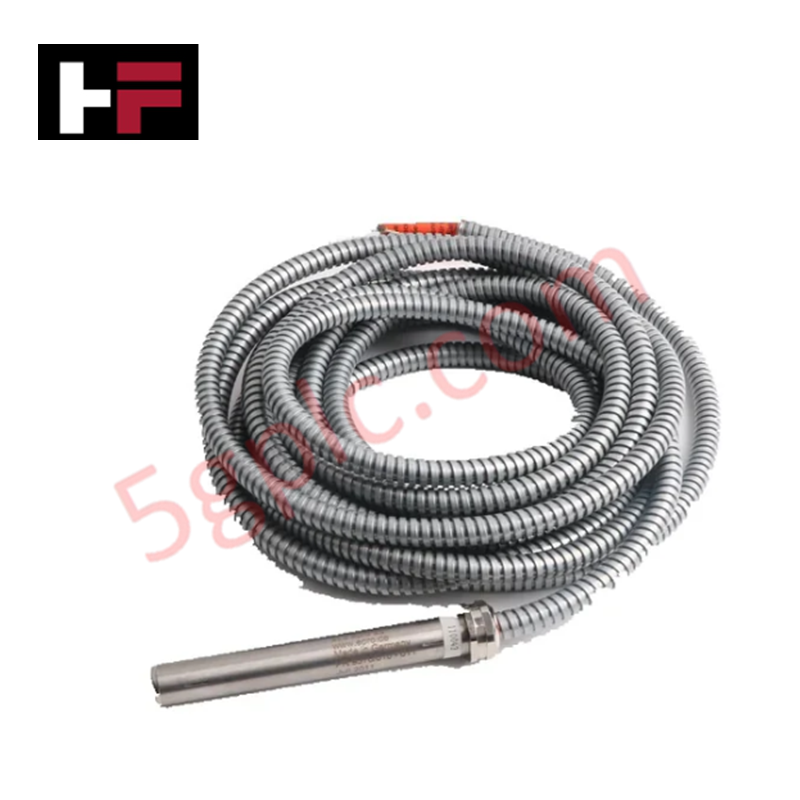
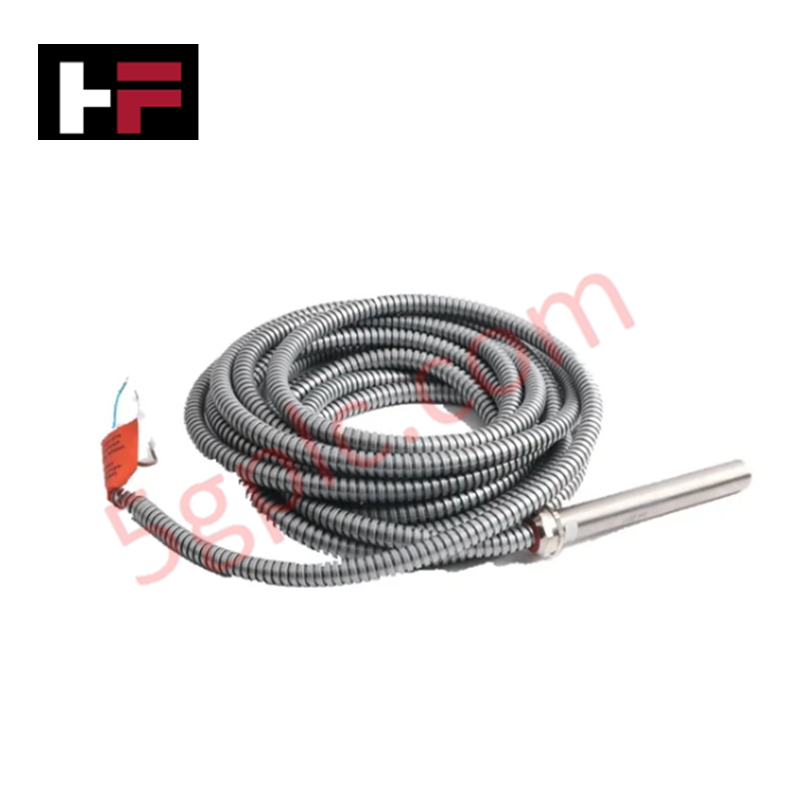
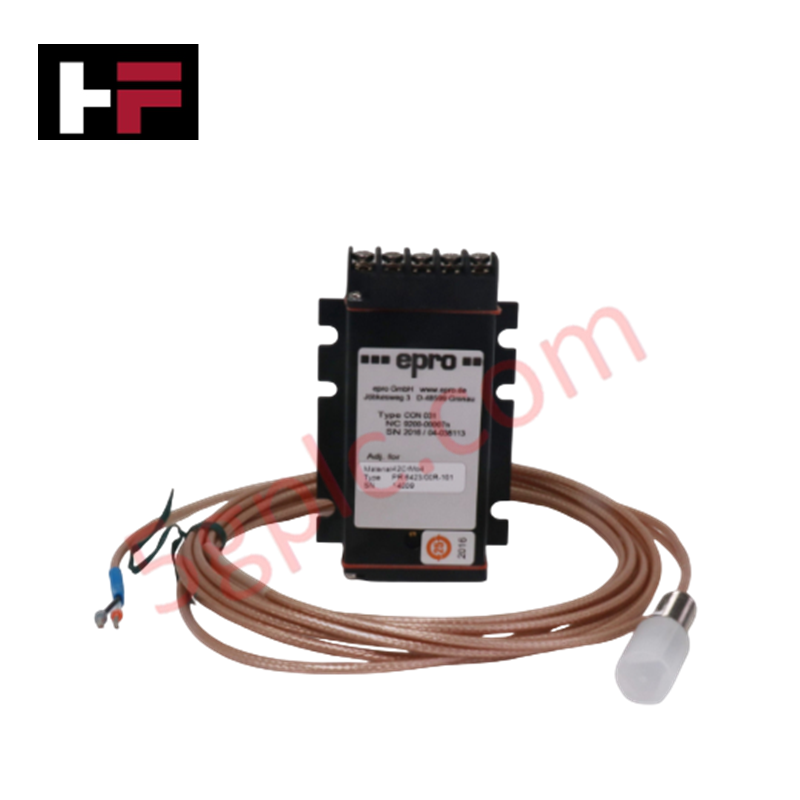
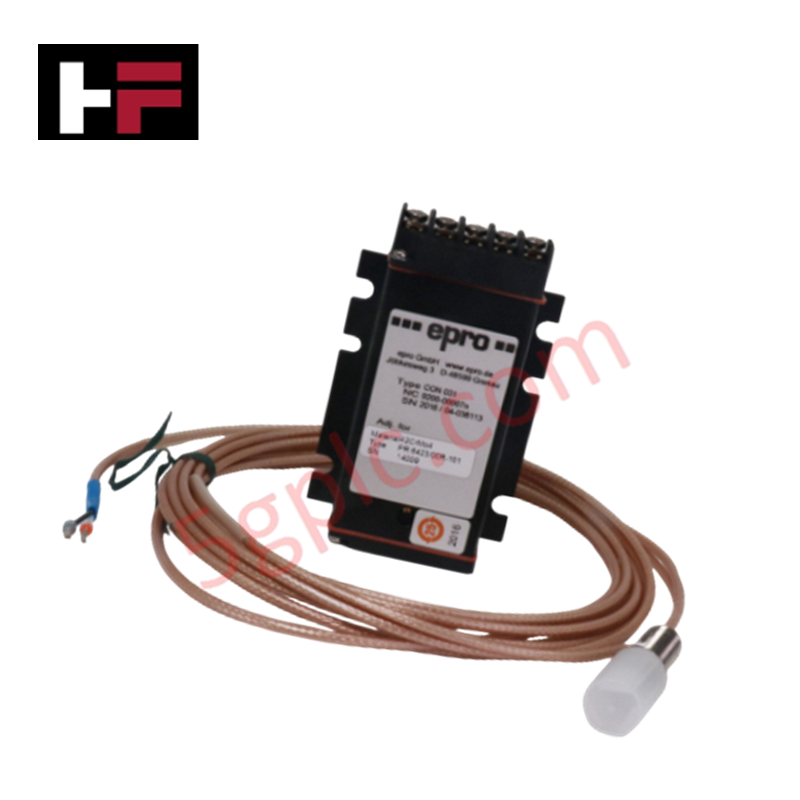
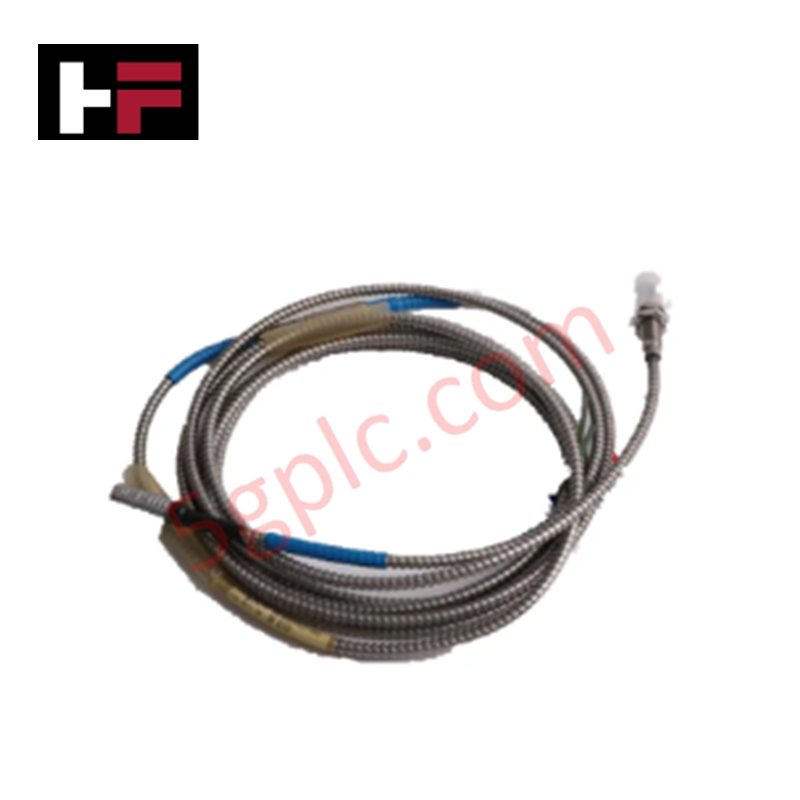
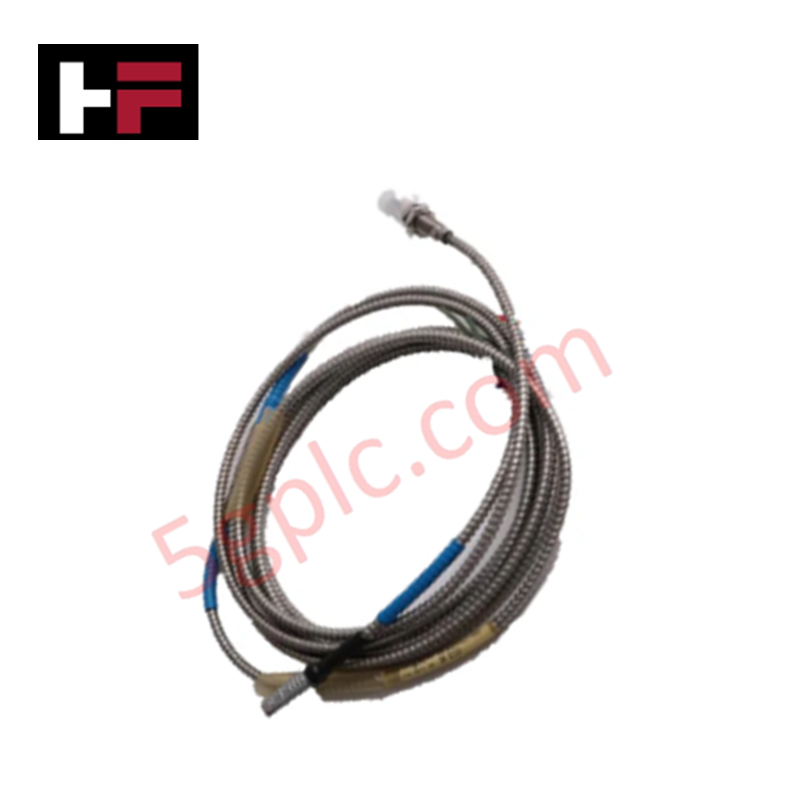
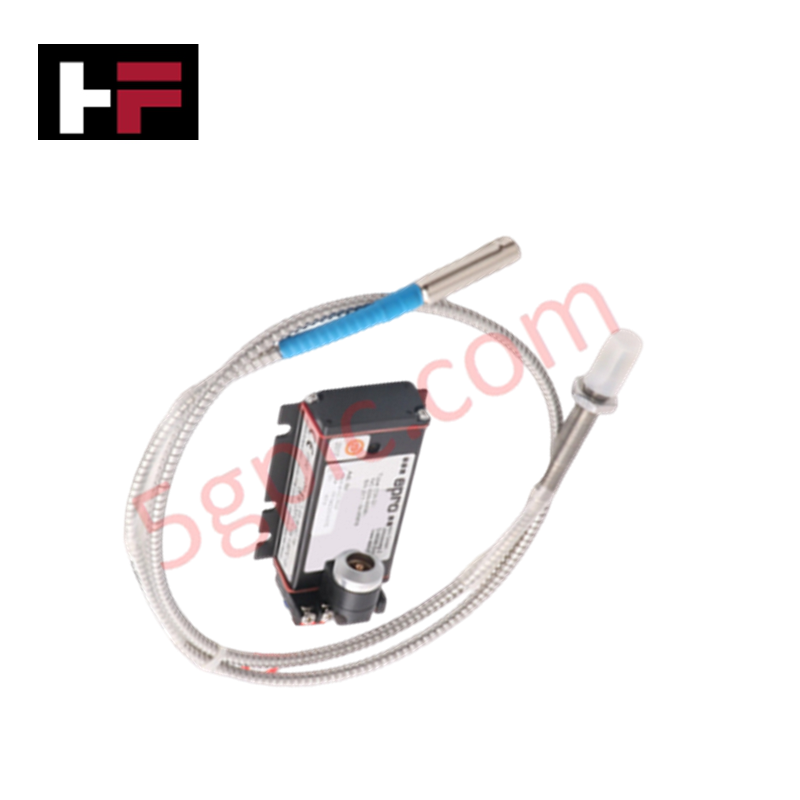
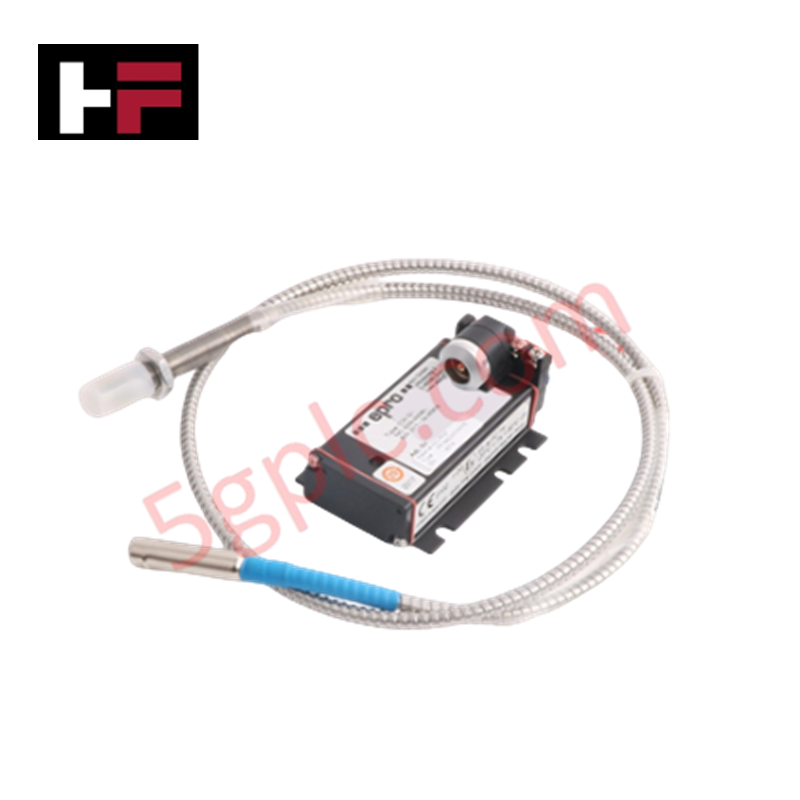
سنسور سرعت و نزدیکی اثر هال Epro PR9376/010-001 (PR9376/010-001) که برای اندازهگیری سرعت چرخشی در ماشینآلات صنعتی پیکربندی شده است، اجرای الکتریکی مستقیم تولید پالس بدون تماس از اهداف فرو مغناطیسی چرخان را فراهم میکند.
مشخصات سختافزاری
| پارامتر | مشخصات |
|---|---|
| مدل | PR9376/010-001 |
| برند | Epro |
| مبدأ | آلمان |
| دمای کاری | -۲۵ درجه سانتیگراد تا +۱۰۰ درجه سانتیگراد |
| مصرف برق | <= ۲۵ میلیآمپر (۱۰-۳۰ ولت DC) |
| خروجی | پالس دیجیتال (بالا >۱۰ ولت / پایین <۱ ولت) |
| قابلیت فرکانس | تا ۱۲ کیلوهرتز |
| فاصله هوایی | ۱.۰ میلیمتر تا ۱.۵ میلیمتر |
مشخصات نظارت مکانیکی و TSI
مدل PR9376/010-001 از تشخیص مغناطیسی اثر هال برای نظارت بر سرعت شفت با ردیابی عبور دندانههای چرخدنده یا کلیدها استفاده میکند. برای اطمینان از صحت سیگنال، فاصله هوایی مشخص شده را به دقت حفظ کنید؛ انحراف از تلرانس ۱.۰ میلیمتر یا ۱.۵ میلیمتر باعث کاهش دامنه پالس و دقت زمانبندی میشود. در آرایههای چندسنسوری TSI، مسیر کابلها را بهدرستی تنظیم کنید تا از تداخل متقابل بین کانالهای سیگنال با سرعت بالا جلوگیری شود، زیرا تداخل الکترومغناطیسی خارجی میتواند ویژگیهای انتقال را مخدوش کند. خروجی سنسور یک سیکل AC به ازای هر عبور دندانه چرخدنده ارائه میدهد که نیازمند سطح تمیز هدف فرو مغناطیسی برای جلوگیری از افت پالس یا سوئیچینگ نامنظم است.
سؤالات متداول
س: آیا قابلیت فرکانس ۱۲ کیلوهرتز برای همه کاربردهای توربین کافی است؟
ج: محدودیت ۱۲ کیلوهرتز بیشتر کاربردهای صنعتی استاندارد را پوشش میدهد. برای روتورهای با سرعت بالا و چرخدندههای با تعداد دندانه زیاد، اطمینان حاصل کنید که فرکانس پالس محاسبه شده از پهنای باند سنسور تجاوز نکند تا از پرش پالس یا اشباع خروجی جلوگیری شود.
س: سنسور باید نسبت به دندانههای چرخدنده چگونه قرار گیرد؟
ج: سنسور باید به صورت عمود بر سطح هدف نصب شود. نوک فعال باید مستقیماً به سمت ماده فرو مغناطیسی باشد تا تغییر شار مغناطیسی لازم برای فعالسازی منطق سوئیچ اثر هال ایجاد شود.
راهنمای نصب میدانی
- اطمینان حاصل کنید که براکت نصب محکم است تا از تغییر فاصله هوایی ناشی از لرزش که میتواند باعث از دست رفتن موقت سیگنال شود، جلوگیری شود.
- کابل را در ورودی سیستم نظارت خاتمه دهید؛ اطمینان حاصل کنید که شیلد در سمت کابینت کنترل متصل است تا تداخل الکترومغناطیسی کاهش یابد.
- خواص ماده هدف را بررسی کنید؛ اطمینان حاصل کنید که فولاد مغناطیسی نرم است تا چگالی شار بهینه برای عنصر اثر هال حفظ شود.
- ولتاژ منبع تغذیه را در محدوده ۱۰-۳۰ ولت DC تأیید کنید.
- آزمایش راهاندازی را با چرخش دستی شفت در سرعت پایین انجام دهید تا تولید پالس موج مربعی قبل از اعمال سرعت عملیاتی کامل تأیید شود.
اطلاعات اضافی
- قطعات ۱۰۰٪ اصل: تمامی محصولات اصلی و اصیل هستند و عملکرد صنعتی قابل اعتمادی را تضمین میکنند.
- ضمانت بازگشت وجه ۳۰ روزه: هر کالای موجود در انبار را میتوانید ظرف ۳۰ روز در بستهبندی اصلی و بازنشده بازگردانید و وجه کامل دریافت کنید (هزینههای حمل و نقل و کارمزدها مستثنی هستند).
- گارانتی ۱۲ ماهه: شامل نقصهای مواد یا ساخت میشود؛ سوء استفاده، فرسودگی طبیعی یا تغییرات غیرمجاز را شامل نمیشود.
- ارسال به سراسر جهان: ما از طریق USPS، UPS، FedEx و DHL ارسال میکنیم. زمان تحویل بسته به کشور متفاوت است و ممکن است مشمول هزینههای گمرکی یا واردات باشد.
- پشتیبانی و تماس: پشتیبانی فنی و گارانتی در هر زمان در دسترس است. برای تماس اینجا کلیک کنید: تماس.
- راهنمای خرید: مشخصات و سازگاری محصول را قبل از سفارش به دقت بررسی کنید تا از کاربرد صحیح اطمینان حاصل شود.




راهنمای فناوری و خرید

تسلط بر تئوری ترمزگیری در درایو فرکانس متغیر و توالی عملکرد ترمز مکانیکی در اتوماسیون صنعتی
در اتوماسیون صنعتی، درایوهای فرکانس متغیر (VFD) سرعت و گشتاور موتور را در سراسر کارخانههای تولیدی و سامانههای جابهجایی مواد تنظیم میکنند. بااینحال، در برخی کاربردهای سنگین، بارهای خارجی میتوانند بدون فرمان فعال، محور موتور را به چرخش درآورند. برای نمونه، در تجهیزات بالابریِ بدون مهار، نیروی گرانش بارها را به سمت پایین میکشد. بنابراین، مهندسان ترمزهای مکانیکی را با منطق VFD یکپارچه میکنند تا هنگام خاموششدن، ایمنی کامل حفظ شود و از آسیب سازهای یا صدمه به کارکنان جلوگیری شود.

بهینهسازی کنترل سطح مخزن با استفاده از الگوریتمهای تناسبی در سامانههای PLC
مهندسان اتوماسیون صنعتی در کارخانههای فرایندی گوناگون، اغلب با چالشهای تنظیم سطح مایعات روبهرو میشوند. سازوکارهای کنترلی سنتی روشن-خاموش، بهدلیل تغییر ناگهانی وضعیت عملگر، اغلب پایداری سیستم را مختل میکنند. بنابراین، ارتقا به ساختارهای حلقهبسته مانند کنترل تناسبی، پاسخهای روانتری به همراه دارد. در یک محیط متداول PLC، مانند Siemens TIA Portal، مهندسان از بازخورد حلقهبسته برای به حداقل رساندن خطاهای فرایند، بدون نیاز به پیچیدگی کامل PID، استفاده میکنند.

درک علتهای ورود PLC به حالت توقف و عیبیابی آن
در اتوماسیون صنعتی، کنترلکنندههای منطقی برنامهپذیر (PLC) هستهٔ هوشمند اتوماسیون کارخانههای مدرن و سیستمهای کنترل توزیعشده (DCS) هستند. درک چگونگی تغییر وضعیت PLC بین حالتهای مختلف برای مهندسان تعمیر و نگهداری ضروری است. PLC معمولاً در چهار حالت اصلی کار میکند: اجرا، توقف، راهاندازی اولیه و انتظار. با وصلشدن برق، سیستم بلافاصله در حالت توقف راهاندازی میشود و سپس فرایند راهاندازی اولیه را آغاز میکند. اگر کنترلکننده حین اجرا با خطای بحرانی روبهرو شود، برای جلوگیری از آسیبدیدن تجهیزات، بهطور خودکار به حالت توقف برمیگردد. بنابراین، پایش این تغییر وضعیتها به تکنسینها کمک میکند دسترسپذیری بالای سیستم را حفظ کنند.