










جزئیات محصول
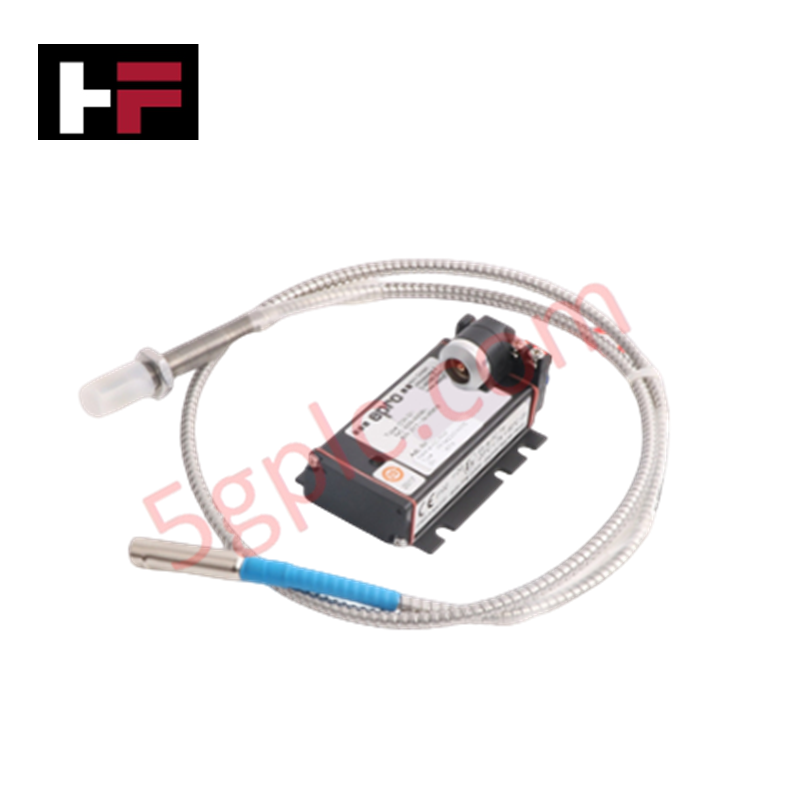
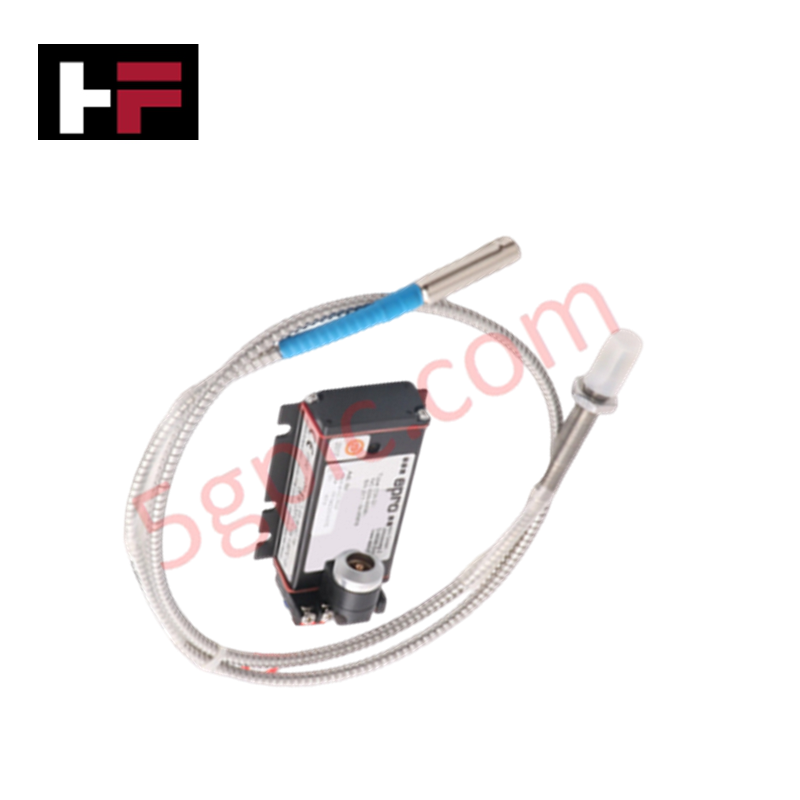
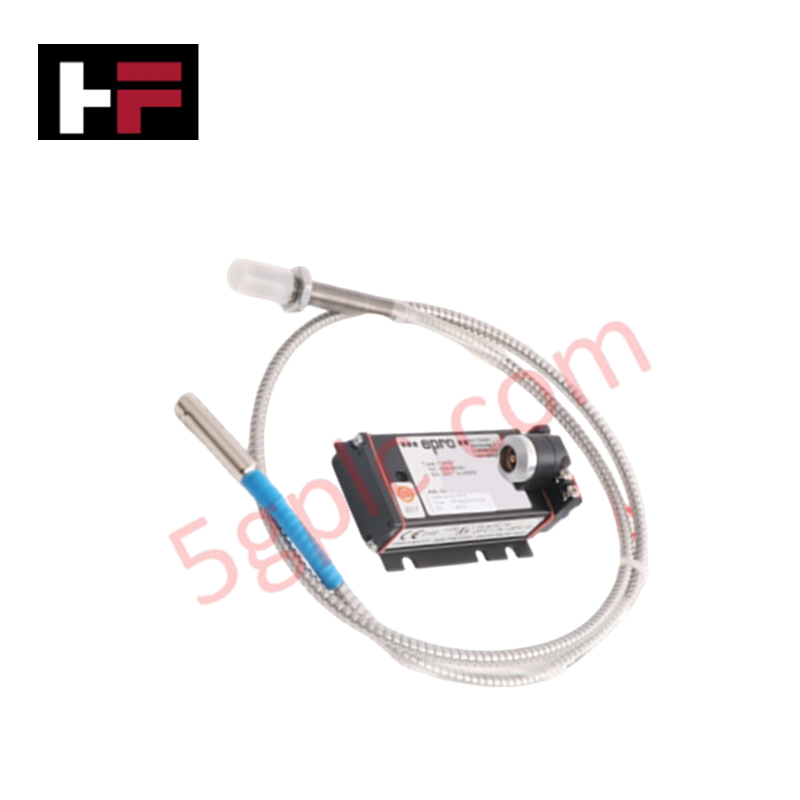
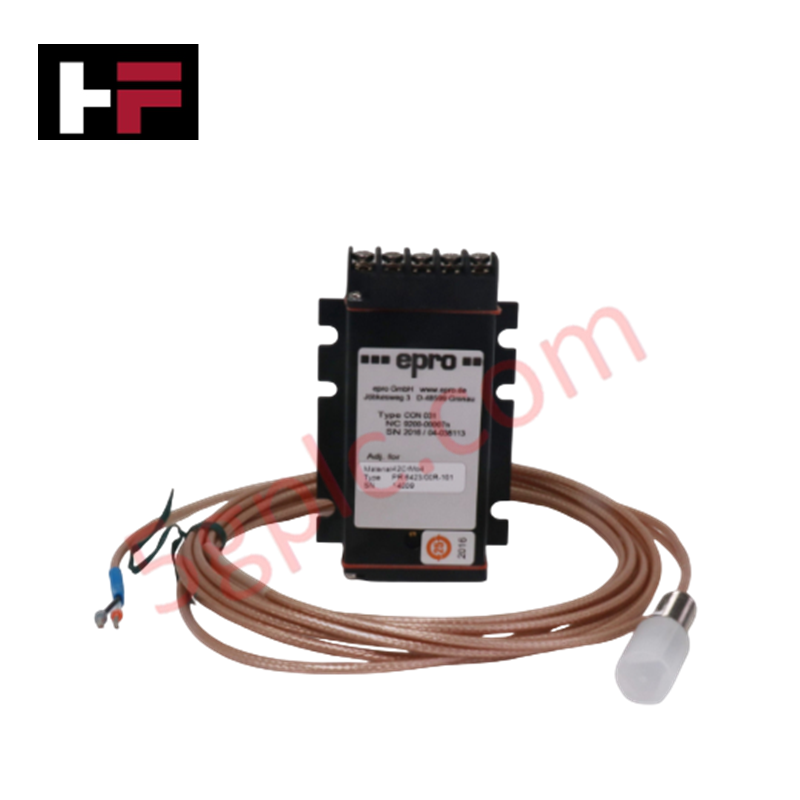
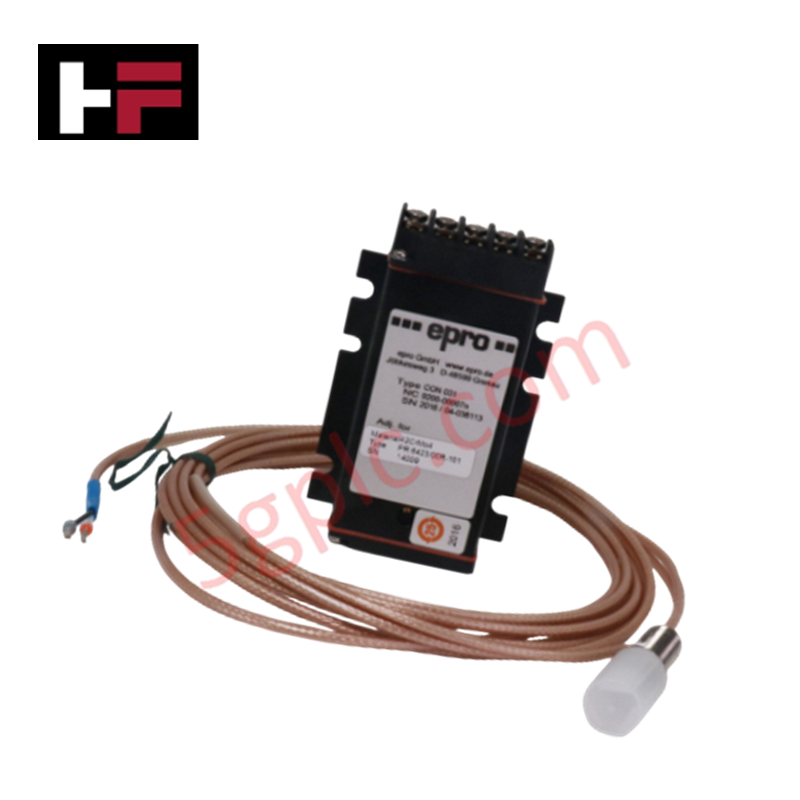
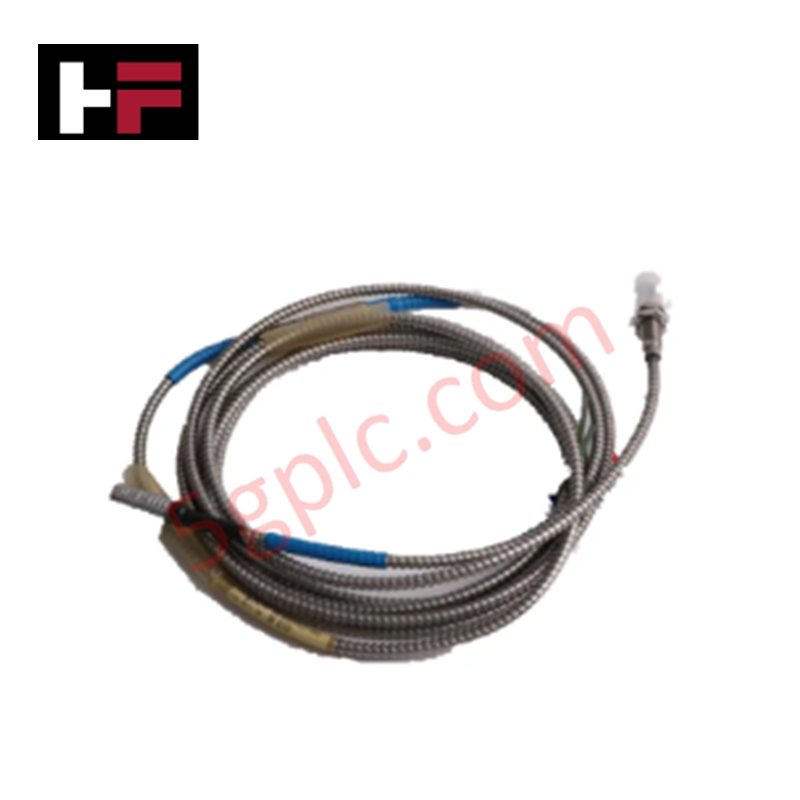
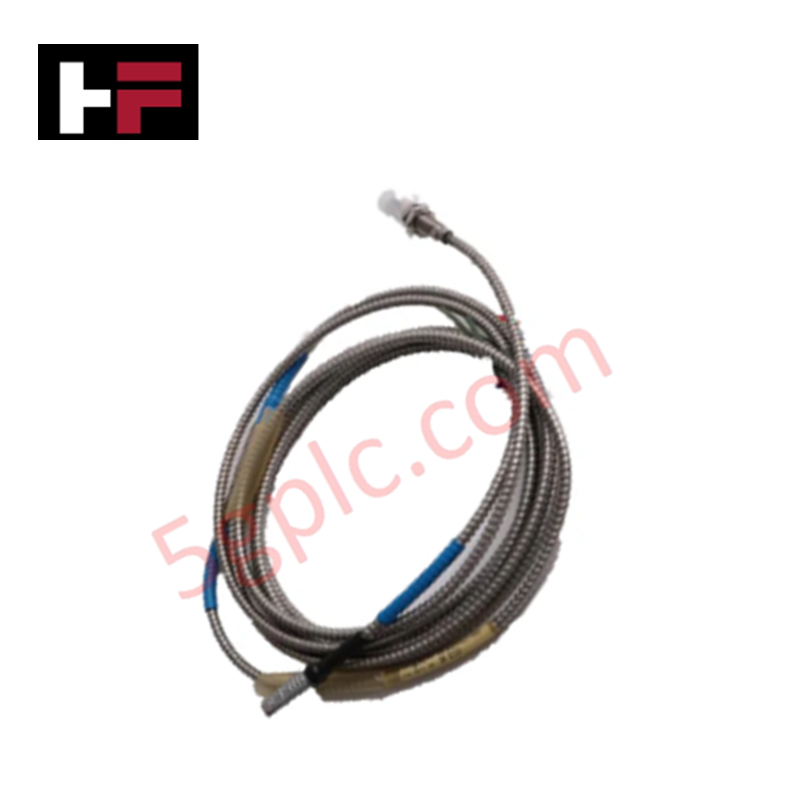
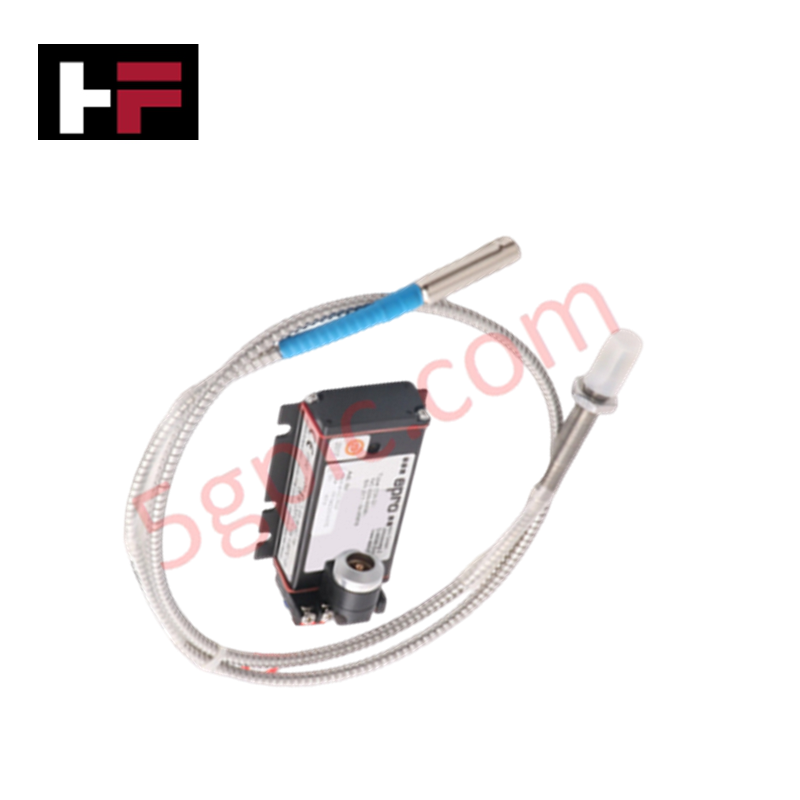
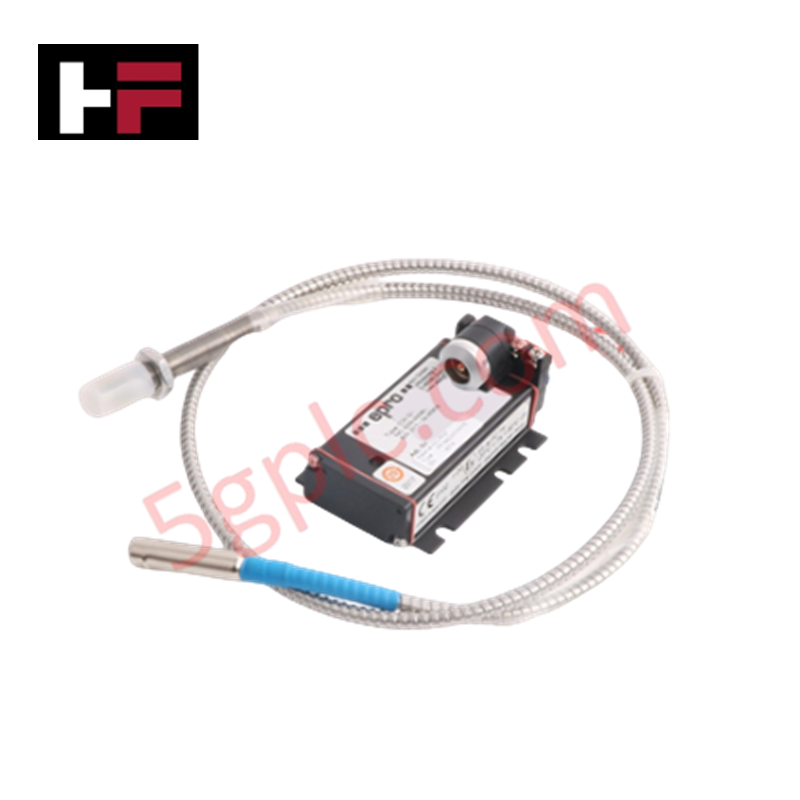
سنسور جریان گردابی Epro PR6423/010-000 (PR6423/010-000) که برای ردیابی دقیق جابجایی در توربومکانیک طراحی شده است، اجرای مستقیم فیزیکی موقعیت و حرکت شفت را فراهم میکند.
مشخصات سختافزاری
| پارامتر | مشخصات |
|---|---|
| مدل | PR6423/010-000 |
| برند | Epro |
| ابعاد | رزوه کیس ۲۵ میلیمتر |
| دمای کاری | محدوده صنعتی استاندارد |
| طول کابل | ۴.۰ متر |
| انتهای کابل | Lemo |
| جنس هدف | فولاد فرو مغناطیسی 42CrMo4 |
ویژگیهای نظارت مکانیکی و TSI
مدل PR6423/010-000 از فناوری هسته فرو مغناطیسی برای نظارت بر جابجایی شفت استفاده میکند. برای بهدست آوردن سیگنال دقیق، نیاز به مقیاسبندی دقیق پروب جریان گردابی نسبت به جنس هدف است. در هنگام نصب، اعتبارسنجی ولتاژ فاصله در برابر اهداف -۱۰ ولت DC انجام شود تا اطمینان حاصل شود سیگنال پروب در ناحیه خطی منحنی مشخصه ترنسدیوسر باقی میماند. این سیستم با ارائه دادههای نزدیکی با فرکانس بالا، تحلیل دینامیک روتور را تسهیل میکند، در حالی که کابلکشی محافظتشده و اتصال Lemo تضمینکننده سرکوب مؤثر تداخل متقابل در محیطهای رک چندسنسوری است.
سؤالات متداول
س: آیا این سنسور با مواد شفت غیر از فولاد 42CrMo4 سازگار است؟
ج: بله، اما حساسیت و خطی بودن آن به نفوذپذیری مغناطیسی و رسانایی ماده بستگی دارد. در صورت استفاده از مواد هدف غیر استاندارد، نیاز به کالیبراسیون مجدد زنجیره اندازهگیری برای جبران انحرافات دامنه سیگنال وجود دارد.
س: محدودیتهای نصب در مورد قطر شفت چیست؟
ج: حداقل قطر شفت برای این سنسور ۲۵ میلیمتر است. استفاده از این پروب روی شفتهای با قطر کمتر ممکن است به دلیل اثرات انحنای میدان روی هسته فرو مغناطیسی، خطاهای اندازهگیری ایجاد کند.
راهنمای نصب در محل
- اطمینان حاصل کنید که پروب بهصورت محکم در براکت نصب شده است تا ارتعاشات مکانیکی بر سیگنال فاصله اندازهگیری شده تأثیر نگذارد.
- فاصله بین نوک سنسور و سطح روتور را بررسی کنید؛ تنظیم کنید تا ولتاژ خروجی ایستا به هدف اسمی -۱۰ ولت DC برسد.
- کابل هممحور ۴.۰ متری را از کابلهای برق با جریان بالا دور نگه دارید تا از القای تداخل الکترومغناطیسی جلوگیری شود.
- کابل را با بستهای صنعتی محکم کنید تا از کشیدگی مکانیکی محافظت شود و حداقل شعاع خمیدگی حفظ شود.
- اطمینان حاصل کنید که رابط اتصال Lemo تمیز و محکم بسته شده است تا از نوسانات امپدانس در نقطه اتصال جلوگیری شود.
اطلاعات اضافی
- قطعات ۱۰۰٪ اصل: تمامی محصولات اصلی و اصیل هستند و عملکرد صنعتی قابل اعتمادی را تضمین میکنند.
- ضمانت بازگشت وجه ۳۰ روزه: هر کالای موجود در انبار را میتوانید ظرف ۳۰ روز در بستهبندی اصلی و بازنشده بازگردانید و وجه کامل دریافت کنید (هزینههای حمل و نقل و کارمزدها مستثنی هستند).
- گارانتی ۱۲ ماهه: شامل نقصهای مواد یا ساخت میشود؛ سوء استفاده، فرسودگی طبیعی یا تغییرات غیرمجاز را شامل نمیشود.
- ارسال به سراسر جهان: ما از طریق USPS، UPS، FedEx و DHL ارسال میکنیم. زمان تحویل بسته به کشور متفاوت است و ممکن است مشمول هزینههای گمرکی یا واردات باشد.
- پشتیبانی و تماس: پشتیبانی فنی و گارانتی در هر زمان در دسترس است. برای تماس اینجا کلیک کنید: تماس.
- راهنمای خرید: مشخصات و سازگاری محصول را قبل از سفارش به دقت بررسی کنید تا از کاربرد صحیح اطمینان حاصل شود.




راهنمای فناوری و خرید

تسلط بر تئوری ترمزگیری در درایو فرکانس متغیر و توالی عملکرد ترمز مکانیکی در اتوماسیون صنعتی
در اتوماسیون صنعتی، درایوهای فرکانس متغیر (VFD) سرعت و گشتاور موتور را در سراسر کارخانههای تولیدی و سامانههای جابهجایی مواد تنظیم میکنند. بااینحال، در برخی کاربردهای سنگین، بارهای خارجی میتوانند بدون فرمان فعال، محور موتور را به چرخش درآورند. برای نمونه، در تجهیزات بالابریِ بدون مهار، نیروی گرانش بارها را به سمت پایین میکشد. بنابراین، مهندسان ترمزهای مکانیکی را با منطق VFD یکپارچه میکنند تا هنگام خاموششدن، ایمنی کامل حفظ شود و از آسیب سازهای یا صدمه به کارکنان جلوگیری شود.

بهینهسازی کنترل سطح مخزن با استفاده از الگوریتمهای تناسبی در سامانههای PLC
مهندسان اتوماسیون صنعتی در کارخانههای فرایندی گوناگون، اغلب با چالشهای تنظیم سطح مایعات روبهرو میشوند. سازوکارهای کنترلی سنتی روشن-خاموش، بهدلیل تغییر ناگهانی وضعیت عملگر، اغلب پایداری سیستم را مختل میکنند. بنابراین، ارتقا به ساختارهای حلقهبسته مانند کنترل تناسبی، پاسخهای روانتری به همراه دارد. در یک محیط متداول PLC، مانند Siemens TIA Portal، مهندسان از بازخورد حلقهبسته برای به حداقل رساندن خطاهای فرایند، بدون نیاز به پیچیدگی کامل PID، استفاده میکنند.

درک علتهای ورود PLC به حالت توقف و عیبیابی آن
در اتوماسیون صنعتی، کنترلکنندههای منطقی برنامهپذیر (PLC) هستهٔ هوشمند اتوماسیون کارخانههای مدرن و سیستمهای کنترل توزیعشده (DCS) هستند. درک چگونگی تغییر وضعیت PLC بین حالتهای مختلف برای مهندسان تعمیر و نگهداری ضروری است. PLC معمولاً در چهار حالت اصلی کار میکند: اجرا، توقف، راهاندازی اولیه و انتظار. با وصلشدن برق، سیستم بلافاصله در حالت توقف راهاندازی میشود و سپس فرایند راهاندازی اولیه را آغاز میکند. اگر کنترلکننده حین اجرا با خطای بحرانی روبهرو شود، برای جلوگیری از آسیبدیدن تجهیزات، بهطور خودکار به حالت توقف برمیگردد. بنابراین، پایش این تغییر وضعیتها به تکنسینها کمک میکند دسترسپذیری بالای سیستم را حفظ کنند.