












جزئیات محصول
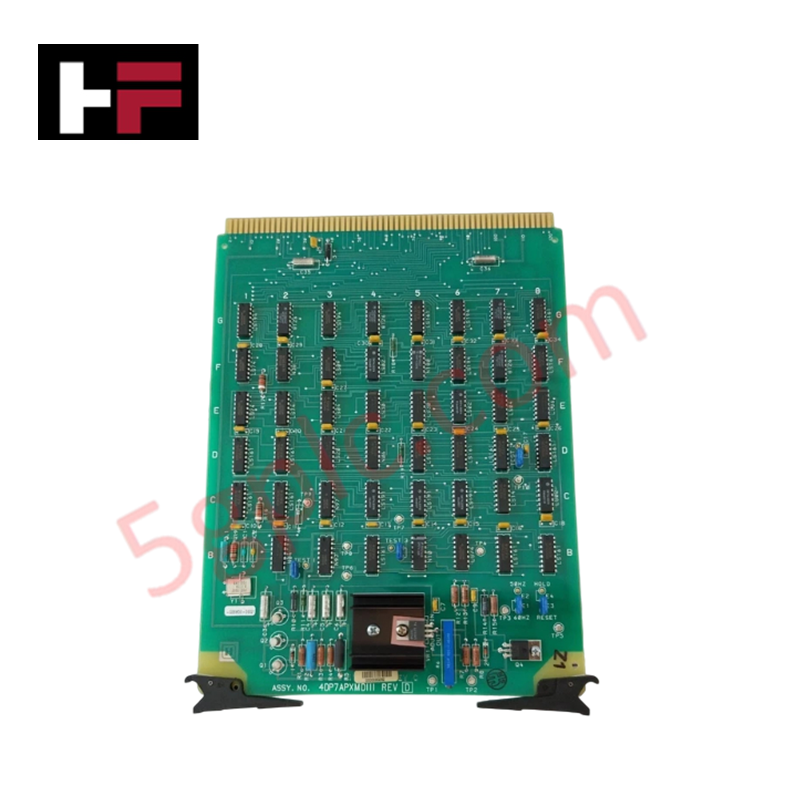
Honeywell 4DP7APXMD111 که با عنوان ماژول درایور MUX مدل 4DP7APXMD111 نیز ثبت شده است، بهعنوان یک قطعه سختافزاری اختصاصی برای کنترل درایو مالتیپلکسینگ واحد رابط فرایند کممصرف در معماریهای سیستم کنترل توزیعشده TDC 2000 عمل میکند.
مشخصات سختافزاری
| پارامتر | مشخصات |
|---|---|
| مدل | 4DP7APXMD111 |
| برند | Honeywell |
| مبدأ | ایالات متحده آمریکا |
| وزن | 0.5 kg |
| ابعاد | 30 x 20 x 20 cm |
| دمای کاری | -10 تا +60 deg C |
| مصرف برق | ورودی تغذیه نامی 24 VDC |
| نوع ماژول | درایور MUX برای PIU کممصرف |
| محدوده ولتاژ خروجی | 0-10 VDC |
| رابط ارتباطی | RS-485 |
| سازگاری سیستم | Honeywell TDC 2000 |
| قابلیتهای کنترلی | پشتیبانی از منطق کنترلی PID و قابلبرنامهریزی |
| عیبیابی | تشخیص خطای داخلی و عیبیابی سیستم |
FOUNDATION Fieldbus و ایزولاسیون کانالبهکانال
این ماژول دارای شبکههای ایزولاسیون داخلی کانالبهکانال است که برای جلوگیری از ایجاد اختلاف ولتاژ مد مشترک و اختلال در مسیرهای سیگنال مالتیپلکس طراحی شدهاند. اپتوکوپلرهای پرسرعت، باس تغذیه 24 VDC را از مدارهای منطقی داخلی جدا میکنند و ضمن حفظ یکپارچگی سیگنال در لینکهای ارتباطی سریال RS-485، طبقات خروجی آنالوگ (0-10 VDC) را در هنگام اجرای بلادرنگ PID در برابر نویز القایی میدان محافظت میکنند.
سؤالات متداول
س: برای 4DP7APXMD111 به کدام رابط ارتباطی اصلی و ورودی تغذیه نیاز است؟
پ: این ماژول برای عملکرد داخلی به ورودی تغذیه 24 VDC متکی است و برای اتصال به بکپلین سیستم از باس ارتباطی سریال RS-485 استفاده میکند.
س: ماژول چگونه پایش خطا را در کانالهای مالتیپلکسر انجام میدهد؟
پ: برد دارای مدار سختافزاری داخلی تشخیص خطا است که وضعیت درایور داخلی را بهطور پیوسته اسکن میکند و خطاهای انتقال سیگنال را به کنترلر میزبان DCS اعلام میکند.
راهنمای نصب در محل
- پیش از نصب یا خارج کردن ماژول درایور، رک واحد رابط فرایند (PIU) میزبان را خاموش کنید.
- پیش از اتصال هادیها به ترمینالهای ورودی اصلی، مطابقت خطوط تغذیه 24 VDC با تلرانسهای ولتاژ مشخصشده را بررسی کنید.
- مسیرهای سیگنال RS-485 را با استفاده از کابلهای زوجتابیده شیلددار متصل کنید و سیم تخلیه را برای کاهش تداخل الکتریکی، در یک نقطه به شینه اتصال زمین محفظه وصل کنید.
- راهنماهای جانبی ماژول را با ریلهای شاسی رک همراستا کنید و آن را محکم فشار دهید تا کانکتورهای باس پشتی کاملاً در جای خود قفل شوند.
اطلاعات اضافی
- قطعات ۱۰۰٪ اصل: تمامی محصولات اصلی و اصیل هستند و عملکرد صنعتی قابل اعتمادی را تضمین میکنند.
- ضمانت بازگشت وجه ۳۰ روزه: هر کالای موجود در انبار را میتوانید ظرف ۳۰ روز در بستهبندی اصلی و بازنشده بازگردانید و وجه کامل دریافت کنید (هزینههای حمل و نقل و کارمزدها مستثنی هستند).
- گارانتی ۱۲ ماهه: شامل نقصهای مواد یا ساخت میشود؛ سوء استفاده، فرسودگی طبیعی یا تغییرات غیرمجاز را شامل نمیشود.
- ارسال به سراسر جهان: ما از طریق USPS، UPS، FedEx و DHL ارسال میکنیم. زمان تحویل بسته به کشور متفاوت است و ممکن است مشمول هزینههای گمرکی یا واردات باشد.
- پشتیبانی و تماس: پشتیبانی فنی و گارانتی در هر زمان در دسترس است. برای تماس اینجا کلیک کنید: تماس.
- راهنمای خرید: مشخصات و سازگاری محصول را قبل از سفارش به دقت بررسی کنید تا از کاربرد صحیح اطمینان حاصل شود.


راهنمای فناوری و خرید

آشنایی با منطق و کنترل ترمز مکانیکی درایو فرکانس متغیر در اتوماسیون صنعتی
درایوهای فرکانس متغیر (VFD) با کنترل سرعت، گشتاور و شتاب موتور، نقشی حیاتی در اتوماسیون صنعتی مدرن دارند. بااینحال، بارهای با اینرسی بالا و سامانههای بالابر عمودی به منطق دقیق ترمز مکانیکی نیاز دارند تا ایمنی عملیاتی تضمین شود و از آسیب به تجهیزات جلوگیری شود.

چرا کنترلکنندههای منطقی برنامهپذیر وارد حالت توقف میشوند: تحلیلی تخصصی
سیستمهای اتوماسیون صنعتی برای حفظ تولید بیوقفه، بهشدت به کنترلگرهای منطقی برنامهپذیر (PLC) متکی هستند. وقتی یک PLC بهطور غیرمنتظره از حالت اجرا به حالت توقف میرود، کل خطوط تولید از کار میافتند.
با تکامل سیستمهای کنترل در اتوماسیون کارخانههای مدرن، شناخت علتهای ریشهای این وقفهها به مهندسان کمک میکند تا زمان توقف پرهزینه را به حداقل برسانند. این راهنمای فنی دلایل ورود PLCها به حالت توقف را بررسی میکند و راهکارهای عملی برای کاهش خطاهای سیستم ارائه میدهد.

درک علل ریشهای توقف ناخواسته PLC در اتوماسیون صنعتی
کنترلکنندههای منطقی برنامهپذیر مدرن، اجرا را از طریق حالتهای عملیاتی متمایز مدیریت میکنند: اجرا، توقف، راهاندازی و نگهداشت. هنگام روشن شدن، کنترلکننده در حالت توقف، ثباتهای حافظه را مقداردهی اولیه میکند و سپس برای مدت کوتاهی به حالت راهاندازی میرود. در این مرحله، عیبیابیهای داخلی، یکپارچگی سیستم را در سختافزار و برنامههای کاربر ارزیابی میکنند. اگر کنترلکننده هیچ خطای بحرانی تشخیص ندهد، برای اجرای پیوسته برنامهٔ کنترل وارد حالت اجرا میشود. بااینحال، هرگونه ناهنجاری جدی در سیستم، CPU را فوراً به حالت توقف بازمیگرداند تا از رفتار نامنظم ماشینآلات در سراسر کارخانه جلوگیری شود.