










جزئیات محصول
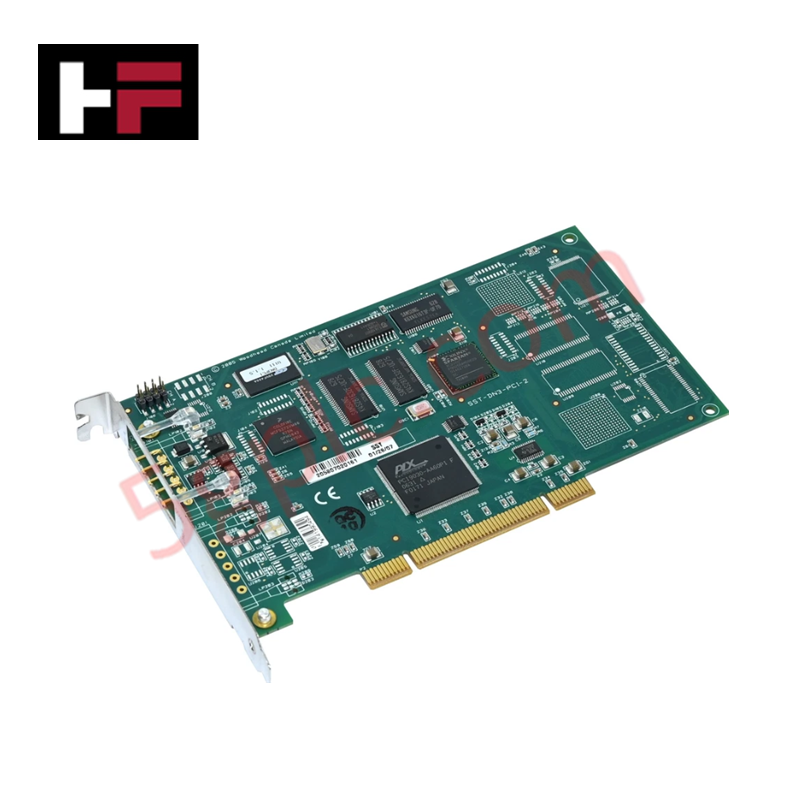
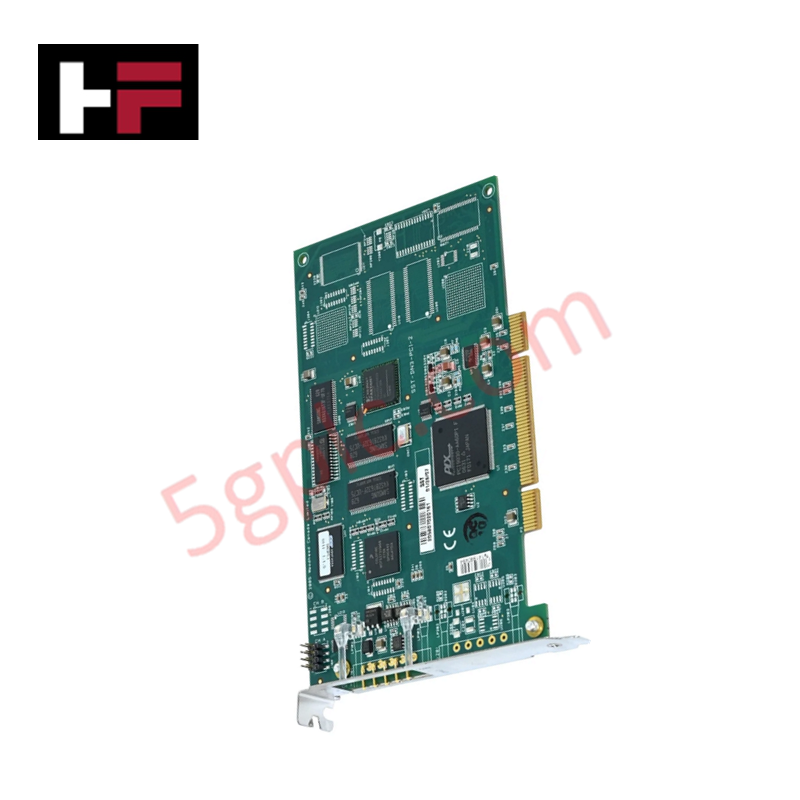
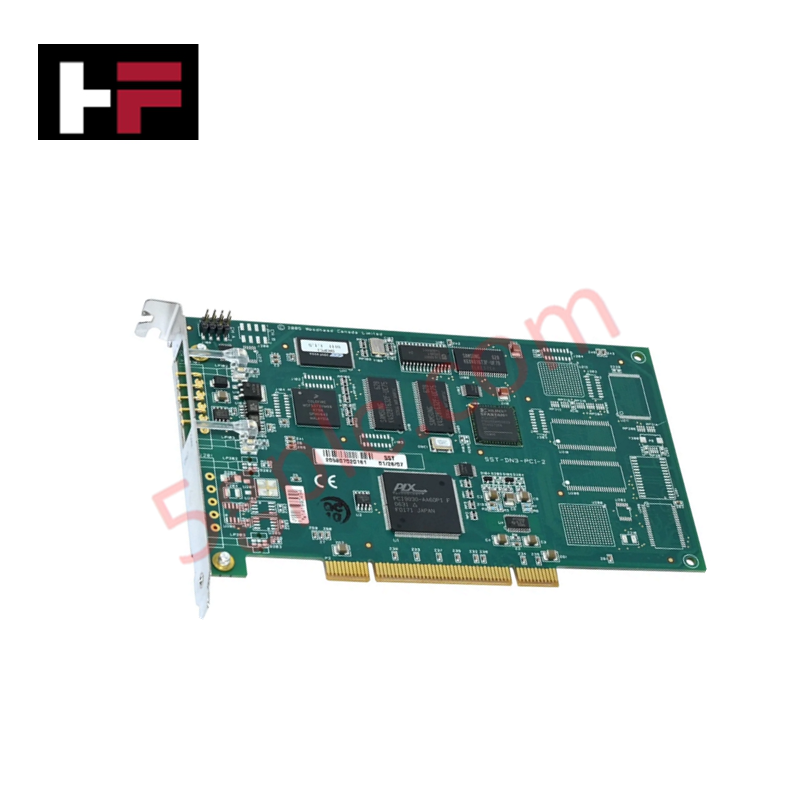
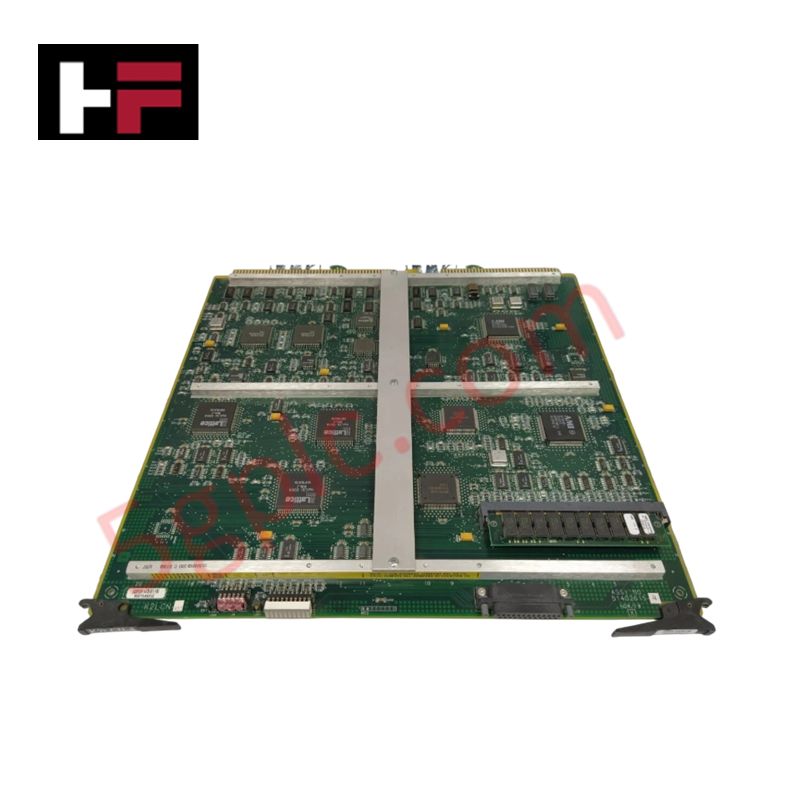
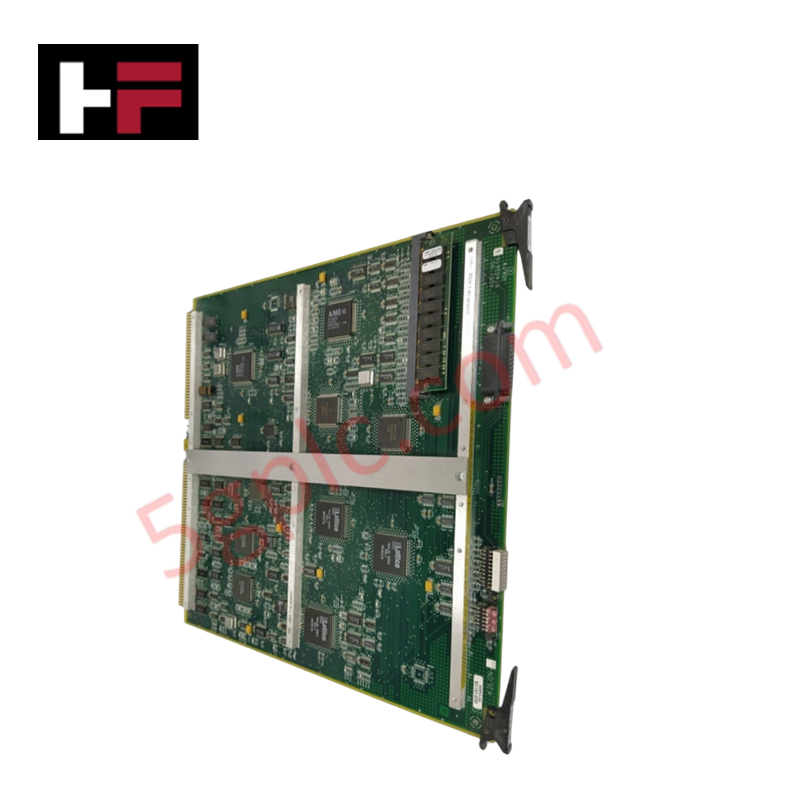
پیکربندی شده برای تبدیل سیگنال و یکپارچهسازی اترنت در پلتفرمهای کنترل رباتیک، ABB DSQC 658 (3HAC025779-001 کارت شبکه) اجرای فیزیکی و الکتریکی مستقیم را فراهم میکند. این ماژول به عنوان برد رابط پروتکل عمل میکند و ترجمه دادههای داخلی کنترلر ربات به فرمتهای اترنت صنعتی برای ارتباط شبکه خارجی را تسهیل میکند.
مشخصات سختافزاری
| پارامتر | مشخصات |
|---|---|
| مدل | DSQC 658 |
| برند | ABB |
| دمای کاری | صنعتی استاندارد |
| مصرف برق | بسته به پیکربندی |
| ولتاژ ورودی | 24 ولت DC |
اتصال ارتباطی قطعی صنعتی
DSQC 658 از سرعت ارتباط باس بکپلین برای مدیریت حجم دادههای مورد نیاز برای یکپارچهسازی سیستم رباتیک در محیطهای اترنت صنعتی استفاده میکند. این معماری از مقیاسپذیری تراکم ورودی/خروجی پشتیبانی میکند و به کنترلر اجازه میدهد دامنه ارتباطی خود را گسترش دهد در حالی که محدودیتهای زمانی قطعی را حفظ میکند. سازگاری با فلش فریمور تضمین میکند که برد رابط میتواند با نسخههای نرمافزاری فعلی کنترلر ربات همگام شود و امکان همکاری شبکهای استاندارد در سلولهای کاری رباتیک مختلف را بدون نیاز به تغییرات سختافزاری فراهم میکند.
سؤالات متداول
س: آیا برد رابط DSQC 658 از تعویض داغ پشتیبانی میکند؟
ج: DSQC 658 برای عملیات تعویض داغ طراحی نشده است. کنترلر ربات باید کاملاً خاموش شود و منبع تغذیه DC جدا شود قبل از اینکه کارت رابط برداشته یا نصب شود تا از آسیب به پینهای ارتباطی بکپلین جلوگیری شود.
س: عملکرد ضد تداخل سیگنالهای اترنت چگونه حفظ میشود؟
ج: این برد از چیپهای سوئیچ صنعتی و مسیرهای PCB با چگالی بالا برای کاهش حساسیت الکترومغناطیسی استفاده میکند. اتصال زمین صحیح کارت رابط از طریق پیچهای نصب برای حفظ یکپارچگی محافظت مسیر اترنت ضروری است.
راهنمای نصب در محل
- اطمینان حاصل کنید که کنترلر ربات خاموش است و پروتکلهای ایمنی قفل و برچسبگذاری قبل از دسترسی به اسلاتهای ارتباطی داخلی رعایت شدهاند.
- DSQC 658 را با دقت در اسلات رابط مشخص شده روی بکپلین کنترلر تراز کنید.
- برد را تا جایگاه کامل وارد کنید و مطمئن شوید که پیچهای قفلکننده مکانیکی برای ایجاد مسیر زمین محکم شدهاند.
- کابلکشی اترنت صنعتی را متصل کنید و اطمینان حاصل کنید که کابل با محافظ کشش مناسب محکم شده تا از فشار مکانیکی روی کانکتورهای نصب شده روی برد جلوگیری شود.
- کنترلر را روشن کنید و از طریق رابط پیکربندی رباتیک تست تبادل شبکه را انجام دهید تا ارسال بستهها و شناسایی گره با موفقیت تأیید شود.
اطلاعات اضافی
- قطعات ۱۰۰٪ اصل: تمامی محصولات اصلی و اصیل هستند و عملکرد صنعتی قابل اعتمادی را تضمین میکنند.
- ضمانت بازگشت وجه ۳۰ روزه: هر کالای موجود در انبار را میتوانید ظرف ۳۰ روز در بستهبندی اصلی و بازنشده بازگردانید و وجه کامل دریافت کنید (هزینههای حمل و نقل و کارمزدها مستثنی هستند).
- گارانتی ۱۲ ماهه: شامل نقصهای مواد یا ساخت میشود؛ سوء استفاده، فرسودگی طبیعی یا تغییرات غیرمجاز را شامل نمیشود.
- ارسال به سراسر جهان: ما از طریق USPS، UPS، FedEx و DHL ارسال میکنیم. زمان تحویل بسته به کشور متفاوت است و ممکن است مشمول هزینههای گمرکی یا واردات باشد.
- پشتیبانی و تماس: پشتیبانی فنی و گارانتی در هر زمان در دسترس است. برای تماس اینجا کلیک کنید: تماس.
- راهنمای خرید: مشخصات و سازگاری محصول را قبل از سفارش به دقت بررسی کنید تا از کاربرد صحیح اطمینان حاصل شود.






راهنمای فناوری و خرید

آشنایی با کابینتهای مارشالینگ در معماری سیستمهای کنترل صنعتی
استقرار سامانههای کنترل صنعتی به توزیع ساختاریافته سیگنالها متکی است تا تجهیزات ابزار دقیقِ میدانی را به سختافزار پردازش مرکزی متصل کند. کابینت مارشالینگ بهعنوان نقطه اتصال واسط و حیاتی میان کابلهای چندزوجی ضخیمِ هومرانِ میدانی و ماژولهای ظریف ورودی/خروجی (I/O) که درون محفظههای کنترلگر منطقی برنامهپذیر (PLC) یا سامانه کنترل توزیعشده (DCS) قرار دارند، عمل میکند. مهندسان با جداسازی پایانههای کابلهای میدانی از سختافزار کنترل، انعطافپذیری سامانه را حفظ میکنند، از اجزای کنترلگر محافظت میکنند و فرایندهای راهاندازی و آزمایش را سادهتر میسازند.

تفاوتهای کلیدی FAT و SAT در سیستمهای کنترل صنعتی و راهنمای اجرای آنها
استقرار سیستم کنترل صنعتی به پروتکلهای دقیق راستیآزمایی متکی است تا ایمنی عملیاتی، پایداری سیستم و انطباق با مقررات را تضمین کند. راهاندازی رکهای پیچیده کنترلگر منطقی برنامهپذیر (PLC)، سیستمهای کنترل توزیعشده (DCS) و سیستمهای ابزاردقیق ایمنی (SIS) به دو نقطه عطف مهم نیاز دارد: آزمون پذیرش کارخانه (FAT) و آزمون پذیرش سایت (SAT). هر دو فرایند تأیید میکنند که اتوماسیون سیستم با مشخصات طراحی مطابقت دارد، اما در مراحل متفاوتی از اجرای پروژه انجام میشوند و ریسکهای عملیاتی متمایزی را هدف قرار میدهند.

هاب در برابر سوئیچ در برابر روتر در معماری اتوماسیون صنعتی
اتوماسیون مدرن کارخانه به زیرساخت شبکه صنعتی قابلاعتماد برای تبادل دادههای میدانی بلادرنگ میان سامانههای فناوری عملیاتی متکی است. مهندسان هنگام یکپارچهسازی کنترلگرهای منطقی برنامهپذیر، سامانههای کنترل توزیعشده و گرههای پایش اسکادا، اغلب با تجهیزات شبکهای مانند هابها، سوئیچها و روترها سروکار دارند. اگرچه این تجهیزات پورتهای فیزیکی مشترکی دارند، در لایههای متفاوتی از مدل مرجع اتصال متقابل سامانههای باز فعالیت میکنند و قابلیتهای متمایزی برای مدیریت ترافیک ارائه میدهند.