










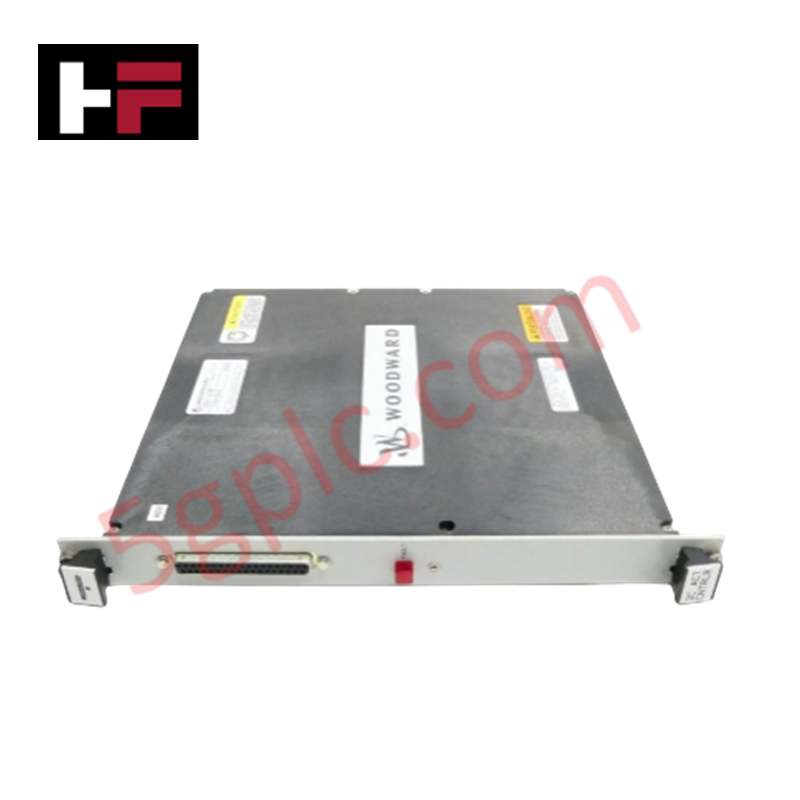
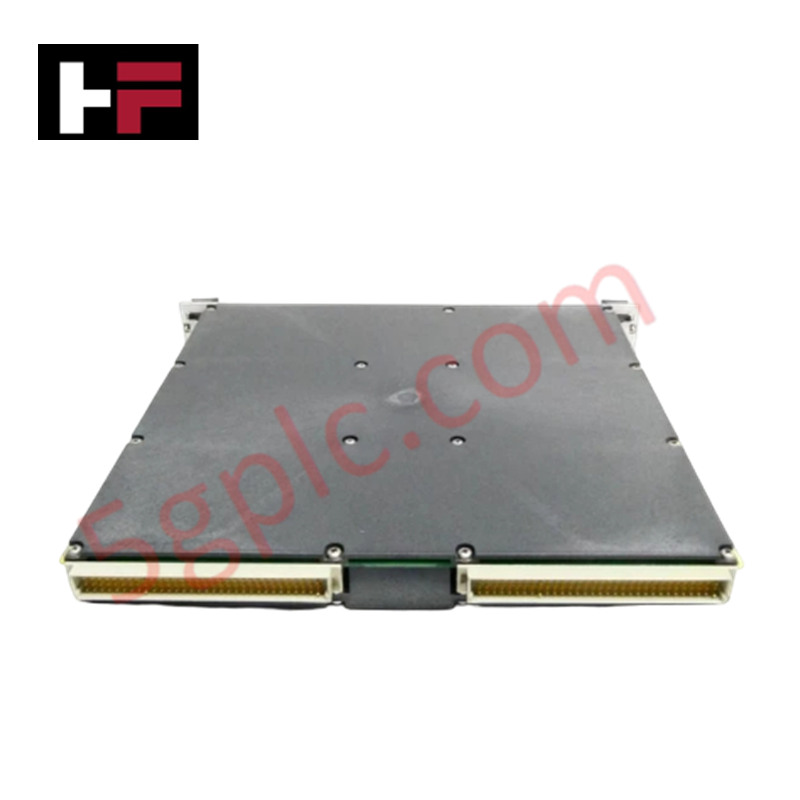
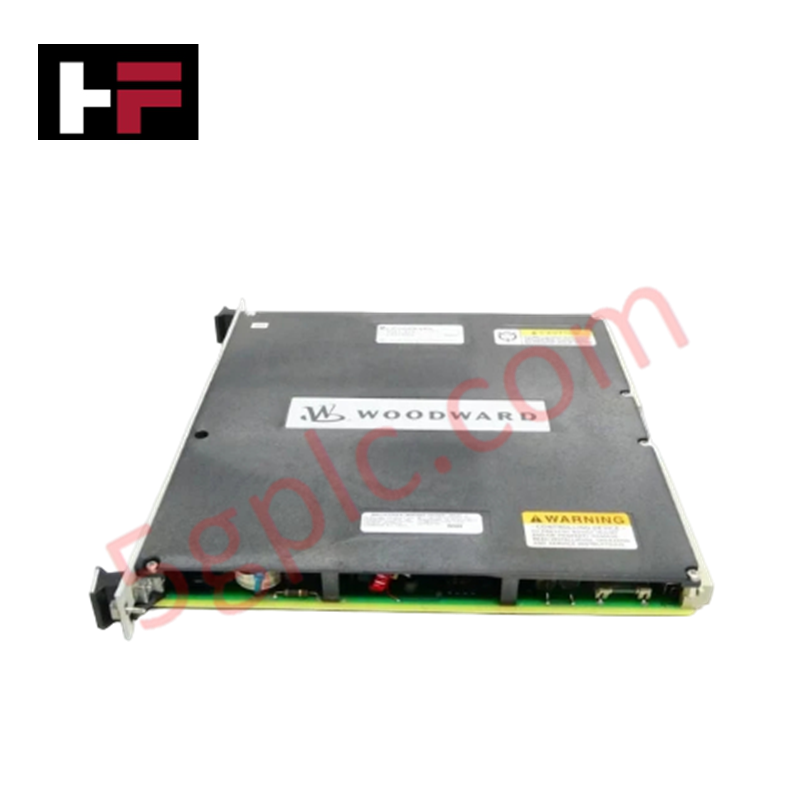
جزئیات محصول
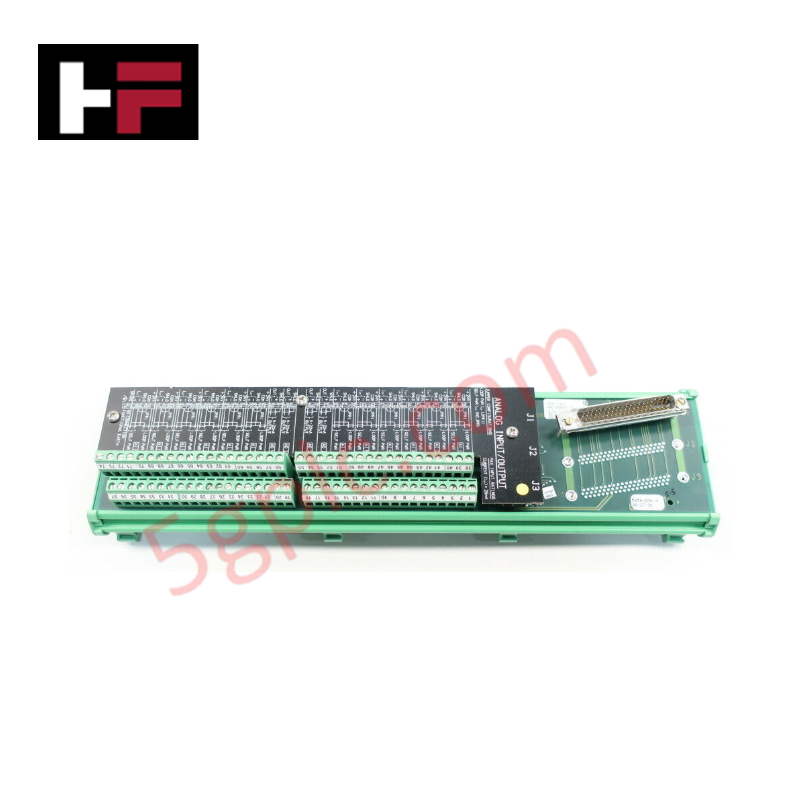
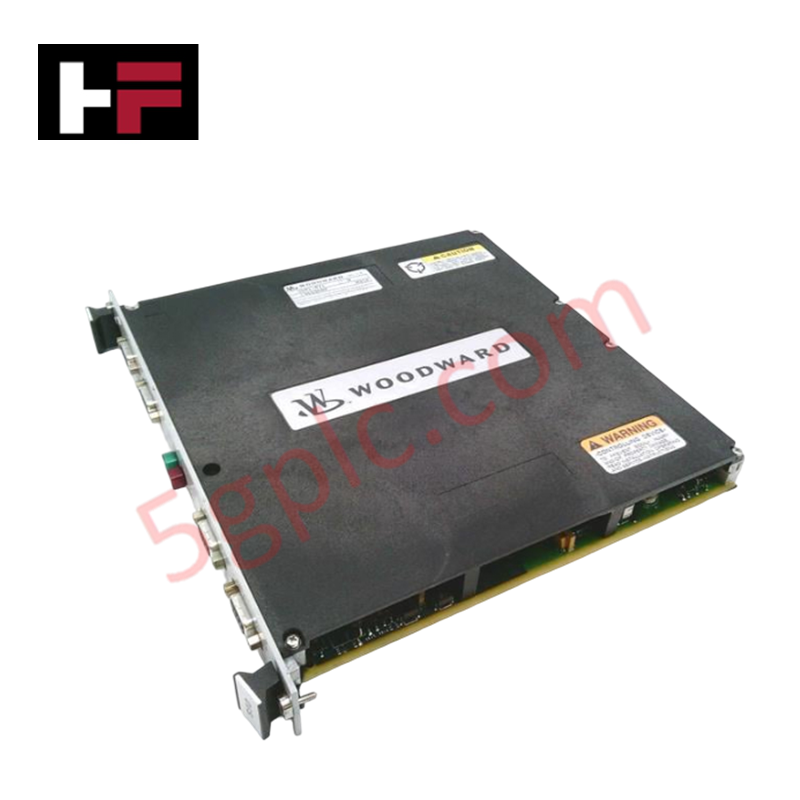
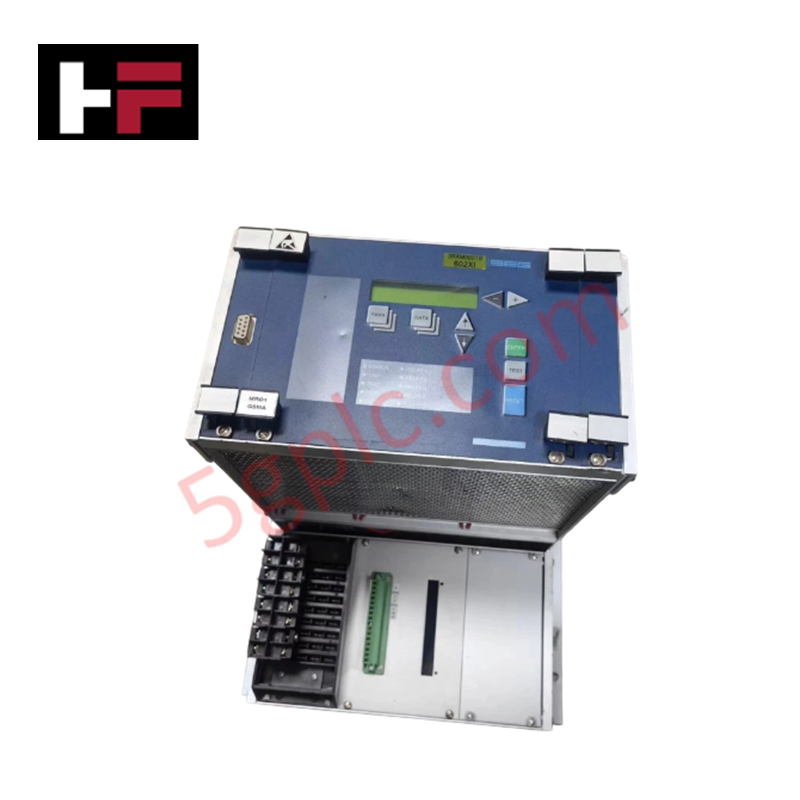
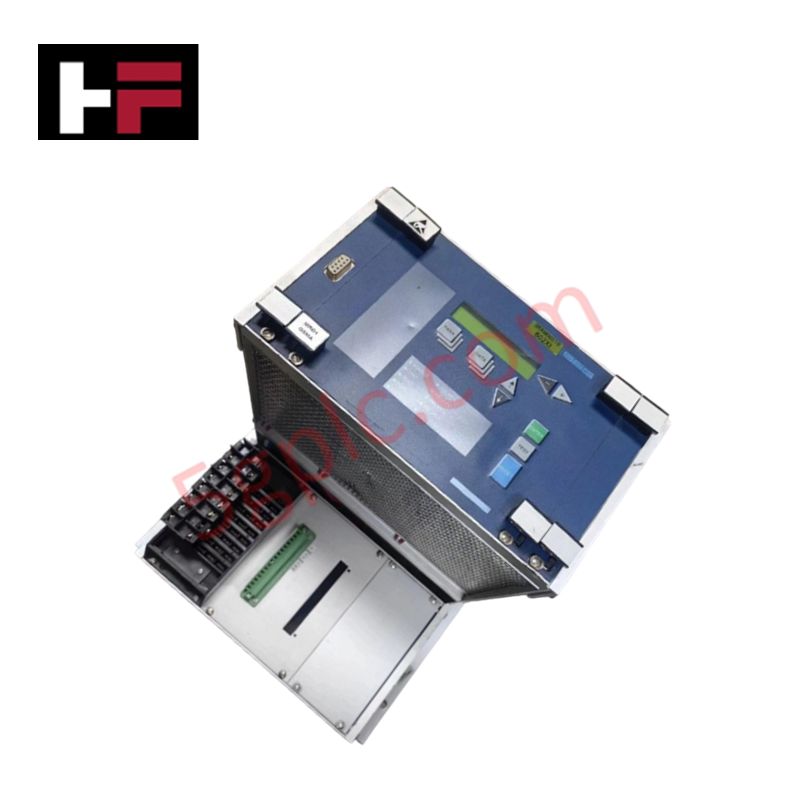
پیکربندی شده برای کنترل عملگر تناسبی یا انتگرالی در سیستمهای MicroNet، Woodward 5501-429 (نسخه 25mA کنترلر عملگر) اجرای الکتریکی مستقیم مدیریت عملگر هیدرومکانیکی یا پنوماتیکی دو کاناله را فراهم میکند.
مشخصات سختافزاری
| پارامتر | مشخصات |
|---|---|
| مدل | 5501-429 |
| برند | Woodward |
| مبدا | مشخص نشده |
| وزن | کمتر از ۲ پوند |
| ابعاد | ۱۰.۲۵ اینچ × ۹.۷۵ اینچ × ۱ اینچ |
| دمای کاری | مشخص نشده |
| مصرف برق | +۵ ولت با ۰.۵ آمپر، +۲۴ ولت با ۱ آمپر |
| جریان خروجی | ۲۵ میلیآمپر (اسمی) |
| حداکثر مقاومت بار | ۱۰/۳۰ میلیآمپر |
| تلورانس خواندن جریان بازگشتی | ۵٪ از مقیاس کامل |
پاسخ حلقه بازخورد عملگر و پروفایلهای دفع حرارت هیتسینک
مدل 5501-429 از کنترل مبتنی بر مدل برای تنظیم موقعیت عملگر از طریق حلقههای بازخورد LVDT یا RVDT یکپارچه استفاده میکند. این ماژول پاسخ حلقه بازخورد عملگر را با نظارت بر تحریک، ولتاژ بازخورد و وضعیت جریان درایور به دقت کنترل میکند تا اطمینان حاصل شود که با نقاط تنظیم کنترل مشخص شده مطابقت دارد. تشخیص خطای داخلی، عیبیابی در سطح سختافزار را فراهم میکند که شامل وضعیت ارتباط CPU و صحت عملکرد میکروکنترلر است. این ماژول برای کار در محدوده حرارتی شاسی MicroNet طراحی شده است؛ با این حال، رعایت مداوم دستورالعملهای جریان هوا برای حفظ پروفایلهای دفع حرارت هیتسینک ماژول در هنگام مدولاسیون عملگر با وظیفه بالا ضروری است. هرگونه انحراف در خواندن جریان بازگشتی که از تلورانس ۵٪ فراتر رود، باعث فعال شدن آلارم داخلی میشود که نشاندهنده احتمال ناسازگاری بازخورد یا کاهش عملکرد درایو عملگر است.
سؤالات متداول
س: چگونه میتوان LED پنل جلویی را برای عیبیابی سیستم تفسیر کرد؟
ج: روشن بودن ثابت LED قرمز نشاندهنده از دست رفتن ارتباط بین کنترلر و ماژول CPU است. چشمک زدن LED قرمز نشاندهنده خطای سختافزاری داخلی است که نیاز به تعویض فوری ماژول دارد.
س: الزامات اصلی سازگاری دستگاههای بازخورد برای این ماژول چیست؟
ج: مدل 5501-429 از یک یا دو دستگاه بازخورد موقعیت در هر کانال پشتیبانی میکند، بهویژه حسگرهای LVDT یا RVDT که از طریق نرمافزار کنترل MicroNet برای نگاشت موقعیت به تقاضای عملگر پیکربندی میشوند.
راهنمای نصب میدانی
- نصب: ماژول را در راهنمای کارت شاسی کنترل قرار داده و بهطور محکم در کانکتورهای مادربرد جا بزنید. از دستههای بالا و پایین برای اطمینان از اتصال کامل پینهای کانکتور استفاده کنید.
- کابلکشی: برای تمام ارتباطات ماژول از کابل جداشده با چگالی پایین MicroNet استفاده کنید. اطمینان حاصل کنید که شیلد سیگنال به زمین متصل است تا از ورود نویز به سیگنالهای بازخورد LVDT/RVDT جلوگیری شود.
- تأمین برق: قبل از اعمال برق به ماژول، اطمینان حاصل کنید که ریلهای برق +۵ ولت و +۲۴ ولت در محدوده تلورانس اسمی قرار دارند. همچنین مطمئن شوید منبع تغذیه خارجی قادر به تأمین جریان ۱ آمپر روی ریل ۲۴ ولت باشد.
- راهاندازی: پس از نصب فیزیکی، تأیید کنید که ماژول از طریق رابط سیستم توسط CPU شناسایی شده است. اگر LED قرمز ثابت باقی ماند، صحت کابل روبان بکپلین و پیکربندی ارتباط CPU را بررسی کنید.
اطلاعات اضافی
- قطعات ۱۰۰٪ اصل: تمامی محصولات اصلی و اصیل هستند و عملکرد صنعتی قابل اعتمادی را تضمین میکنند.
- ضمانت بازگشت وجه ۳۰ روزه: هر کالای موجود در انبار را میتوانید ظرف ۳۰ روز در بستهبندی اصلی و بازنشده بازگردانید و وجه کامل دریافت کنید (هزینههای حمل و نقل و کارمزدها مستثنی هستند).
- گارانتی ۱۲ ماهه: شامل نقصهای مواد یا ساخت میشود؛ سوء استفاده، فرسودگی طبیعی یا تغییرات غیرمجاز را شامل نمیشود.
- ارسال به سراسر جهان: ما از طریق USPS، UPS، FedEx و DHL ارسال میکنیم. زمان تحویل بسته به کشور متفاوت است و ممکن است مشمول هزینههای گمرکی یا واردات باشد.
- پشتیبانی و تماس: پشتیبانی فنی و گارانتی در هر زمان در دسترس است. برای تماس اینجا کلیک کنید: تماس.
- راهنمای خرید: مشخصات و سازگاری محصول را قبل از سفارش به دقت بررسی کنید تا از کاربرد صحیح اطمینان حاصل شود.
راهنمای فناوری و خرید

بهینهسازی کنترل سطح مخزن با استفاده از الگوریتمهای تناسبی در سامانههای PLC
مهندسان اتوماسیون صنعتی در کارخانههای فرایندی گوناگون، اغلب با چالشهای تنظیم سطح مایعات روبهرو میشوند. سازوکارهای کنترلی سنتی روشن-خاموش، بهدلیل تغییر ناگهانی وضعیت عملگر، اغلب پایداری سیستم را مختل میکنند. بنابراین، ارتقا به ساختارهای حلقهبسته مانند کنترل تناسبی، پاسخهای روانتری به همراه دارد. در یک محیط متداول PLC، مانند Siemens TIA Portal، مهندسان از بازخورد حلقهبسته برای به حداقل رساندن خطاهای فرایند، بدون نیاز به پیچیدگی کامل PID، استفاده میکنند.

درک علتهای ورود PLC به حالت توقف و عیبیابی آن
در اتوماسیون صنعتی، کنترلکنندههای منطقی برنامهپذیر (PLC) هستهٔ هوشمند اتوماسیون کارخانههای مدرن و سیستمهای کنترل توزیعشده (DCS) هستند. درک چگونگی تغییر وضعیت PLC بین حالتهای مختلف برای مهندسان تعمیر و نگهداری ضروری است. PLC معمولاً در چهار حالت اصلی کار میکند: اجرا، توقف، راهاندازی اولیه و انتظار. با وصلشدن برق، سیستم بلافاصله در حالت توقف راهاندازی میشود و سپس فرایند راهاندازی اولیه را آغاز میکند. اگر کنترلکننده حین اجرا با خطای بحرانی روبهرو شود، برای جلوگیری از آسیبدیدن تجهیزات، بهطور خودکار به حالت توقف برمیگردد. بنابراین، پایش این تغییر وضعیتها به تکنسینها کمک میکند دسترسپذیری بالای سیستم را حفظ کنند.

راهنمای جامع روشهای کنترل درایو سرووموتور در اتوماسیون صنعتی
سیستمهای کنترل دقیق حرکت، تولید با ظرفیت بالا را در محیطهای خودکارسازی صنعتی مدرن به حرکت درمیآورند. برخلاف موتورهای القایی استاندارد که با درایوهای فرکانس متغیر ساده کار میکنند، سیستمهای سرووموتور دقت موقعیتیابی کمتر از یک میلیمتر و پاسخگویی دینامیکی سریعی ارائه میدهند.