










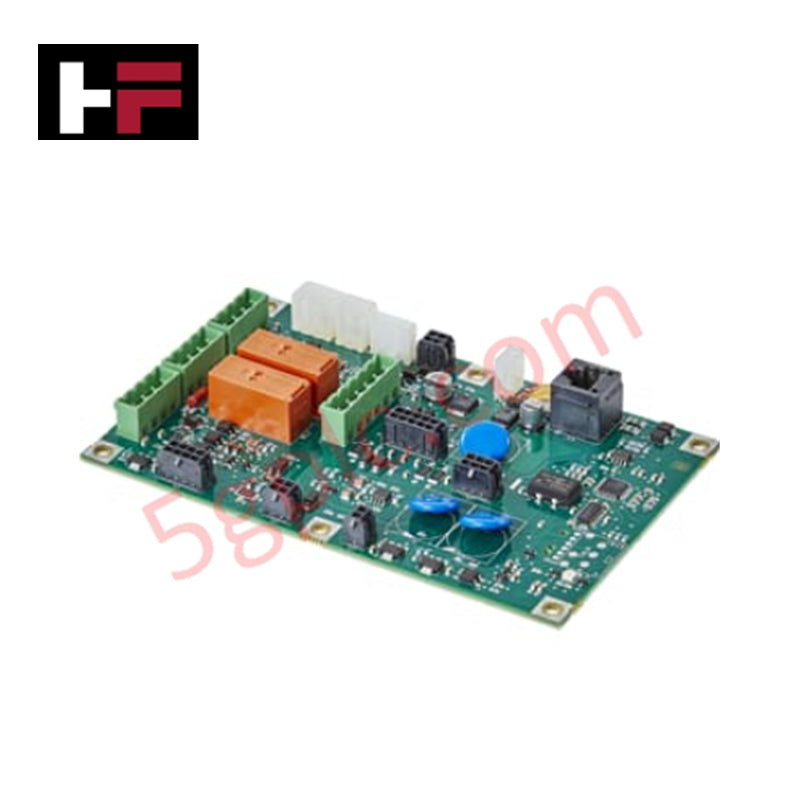


Detalles del producto
Descripción del Producto
El DSQC 611 (3HAC13389-2) es un módulo de control de contactor especializado diseñado para la serie de controladores de robots industriales ABB S4C+. Esta unidad actúa como una interfaz crítica de seguridad y gestión de energía, responsable del conmutado físico de circuitos de alta potencia bajo el mando de la lógica de seguridad del robot. Al gestionar el accionamiento de los motores principales y los sistemas de freno, el DSQC 611 (3HAC13389-2) asegura que el robot transicione de manera segura entre los estados de espera y operación.
Diseñada y fabricada en Suecia, esta unidad está construida para soportar los ciclos de conmutación de alta frecuencia típicos de la fabricación automotriz e industrial pesada. Su robusto diseño electromecánico prioriza la supresión de arcos y la longevidad de los contactos, manteniendo la integridad del sistema incluso en entornos sujetos a ruido eléctrico significativo y vibraciones.
Especificaciones Técnicas
-
Marca: ABB
-
Designación del Modelo: DSQC 611
-
Número de Parte: 3HAC13389-2
-
Función del Componente: Contactor de Potencia / Interfaz de Relé de Seguridad
-
Compatibilidad con Controlador: ABB S4C+ (M2000/M2000A)
-
País de Origen: Suecia
-
Dimensiones Físicas: 12.7 cm x 3.8 cm x 17.8 cm
-
Peso Neto: 0.6 kg
-
Configuración de Montaje: Montaje en riel DIN o subpanel dentro del gabinete del controlador
-
Lógica de Conmutación: Integrada con la cadena de seguridad del controlador (señales AS/GS)
Aplicaciones Operativas
El DSQC 611 (3HAC13389-2) es un componente estándar para los robots de las series ABB IRB 2400, IRB 4400 e IRB 6400. Se utiliza específicamente en la arquitectura del bus de seguridad para garantizar que la alimentación al manipulador se corte inmediatamente ante una parada de emergencia localizada o una violación de la puerta de seguridad, cumpliendo con estrictas normas globales de seguridad industrial.
Preguntas Frecuentes
¿Cuáles son los síntomas comunes de una unidad contactor defectuosa?
Un DSQC 611 (3HAC13389-2) con mal funcionamiento suele manifestarse como fallos intermitentes de "Motores Encendidos", chasquidos audibles durante el accionamiento o errores específicos en la cadena de seguridad (por ejemplo, "Conflicto de estado del contactor"). Si los contactos internos se erosionan o se sueldan, el controlador impedirá que el robot entre en un estado de alta potencia.
¿Se puede reparar el DSQC 611 o debe ser reemplazado?
Debido a la naturaleza crítica para la seguridad del DSQC 611 (3HAC13389-2), ABB recomienda reemplazar la unidad completa si los contactos o la bobina del solenoide muestran signos de desgaste. Intentar reparar componentes internos puede comprometer la certificación de seguridad de la célula robótica.
Información adicional
- 100% Piezas Originales: Todos los productos son originales y auténticos, garantizando un rendimiento industrial confiable.
- Garantía de Reembolso de 30 Días: Devuelva cualquier artículo en stock dentro de los 30 días en su embalaje original y sin abrir para un reembolso completo (excluyendo envío y tarifas).
- Garantía de 12 Meses: Cubre defectos en materiales o mano de obra; excluye mal uso, desgaste normal o modificaciones no autorizadas.
- Envío Mundial: Enviamos vía USPS, UPS, FedEx y DHL. Los tiempos de entrega varían según el país y pueden estar sujetos a aduanas o tarifas de importación.
- Soporte y Contacto: Asistencia técnica y de garantía disponible en cualquier momento. Contáctenos aquí: Contacto.
- Guía de Compra: Verifique cuidadosamente las especificaciones y compatibilidad del producto antes de ordenar para asegurar la aplicación correcta.






Guía de Tecnología y Compras

Comprensión de la lógica y el control del freno mecánico del VFD en la automatización industrial
Los variadores de frecuencia (VFD) desempeñan un papel fundamental en la automatización industrial moderna al controlar la velocidad, el par y la aceleración de los motores. Sin embargo, las cargas de alta inercia y los sistemas de elevación vertical requieren una lógica de frenado mecánico precisa para garantizar la seguridad operativa y evitar daños en los equipos.

Por qué los controladores lógicos programables pasan al modo de parada: un análisis experto
Los sistemas de automatización industrial dependen en gran medida de los controladores lógicos programables (PLC) para mantener una producción ininterrumpida. Cuando un PLC cambia inesperadamente del modo Run al modo Stop, se detienen líneas de fabricación enteras.
A medida que los sistemas de control evolucionan en la automatización moderna de fábricas, comprender las causas fundamentales de estas interrupciones ayuda a los ingenieros a minimizar los costosos tiempos de inactividad. Esta guía técnica explica por qué los PLC pasan al modo Stop y ofrece estrategias prácticas para mitigar las fallas del sistema.

Comprender las causas raíz de las paradas no planificadas de los PLC en la automatización industrial
Los controladores lógicos programables modernos gestionan la ejecución mediante distintos estados operativos: Run, Stop, Start-Up y Hold. Durante el encendido, el controlador inicializa los registros de memoria en modo Stop antes de pasar brevemente al modo Start-Up. En esta fase, los autodiagnósticos internos evalúan la integridad del sistema, tanto del hardware como de los programas de usuario. Si el controlador no detecta fallas críticas, entra en modo Run para ejecutar continuamente el programa de control. Sin embargo, cualquier anomalía grave del sistema hace que la CPU vuelva de inmediato al modo Stop para evitar un comportamiento errático de las máquinas en toda la planta.