Detalles del producto
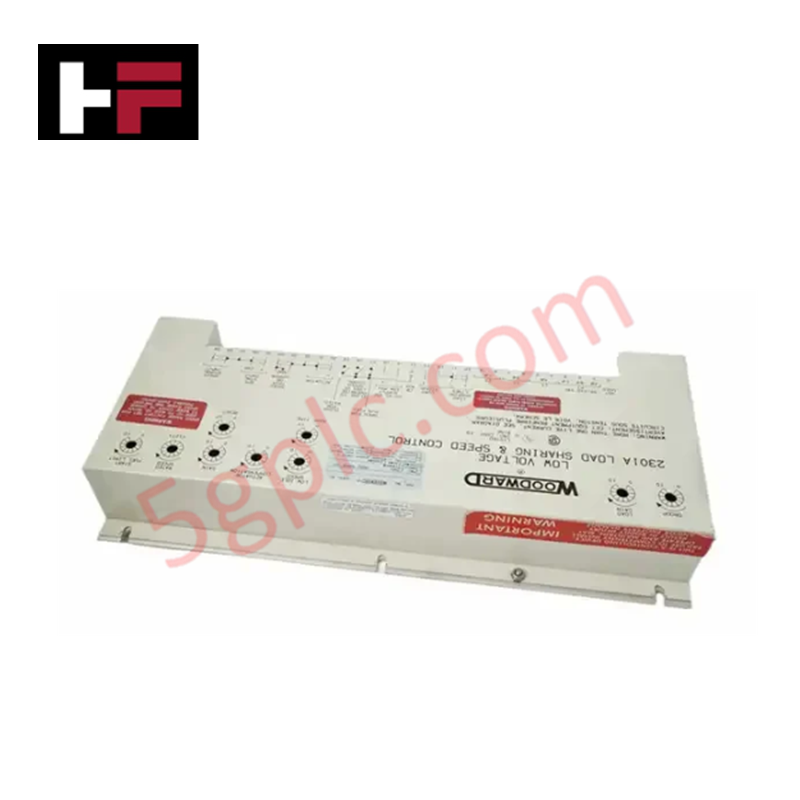
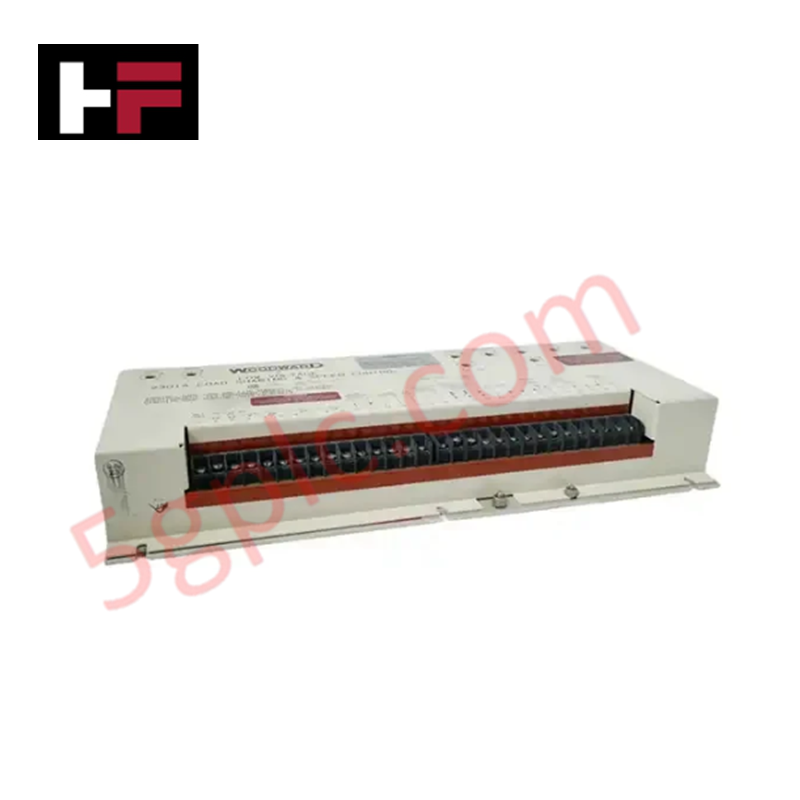
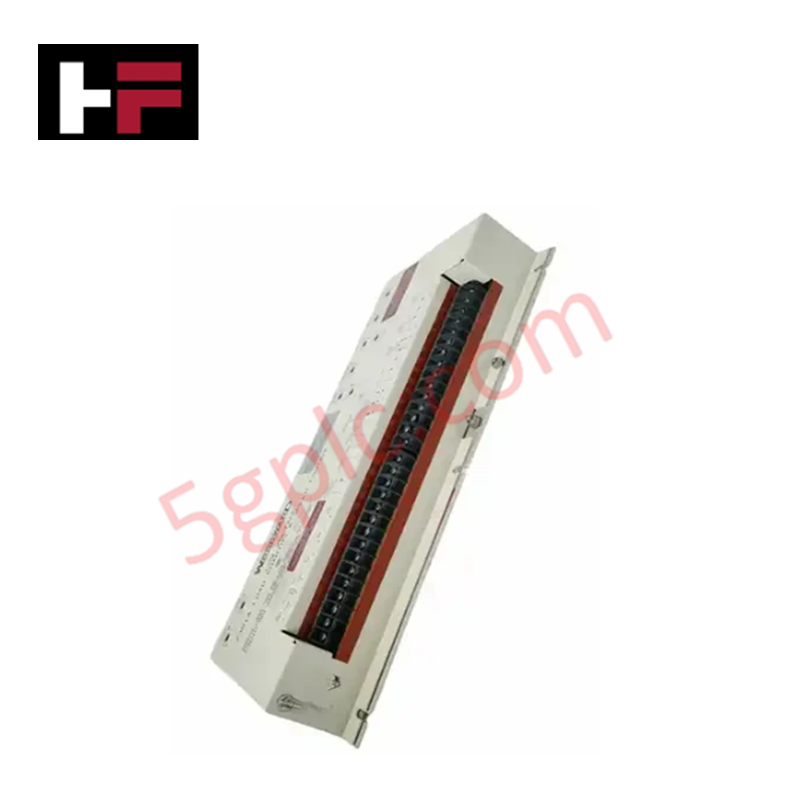
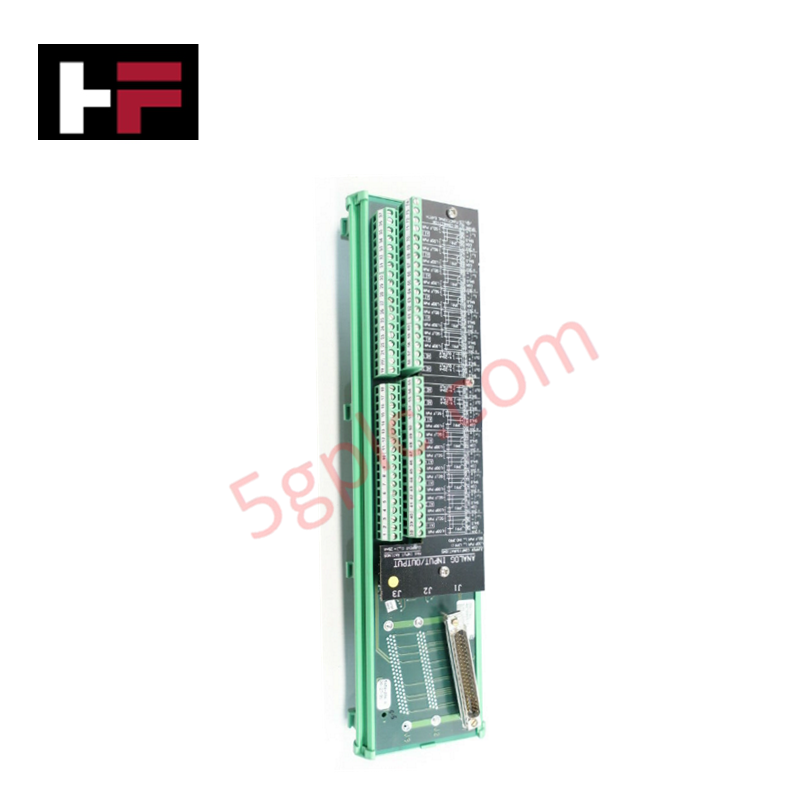
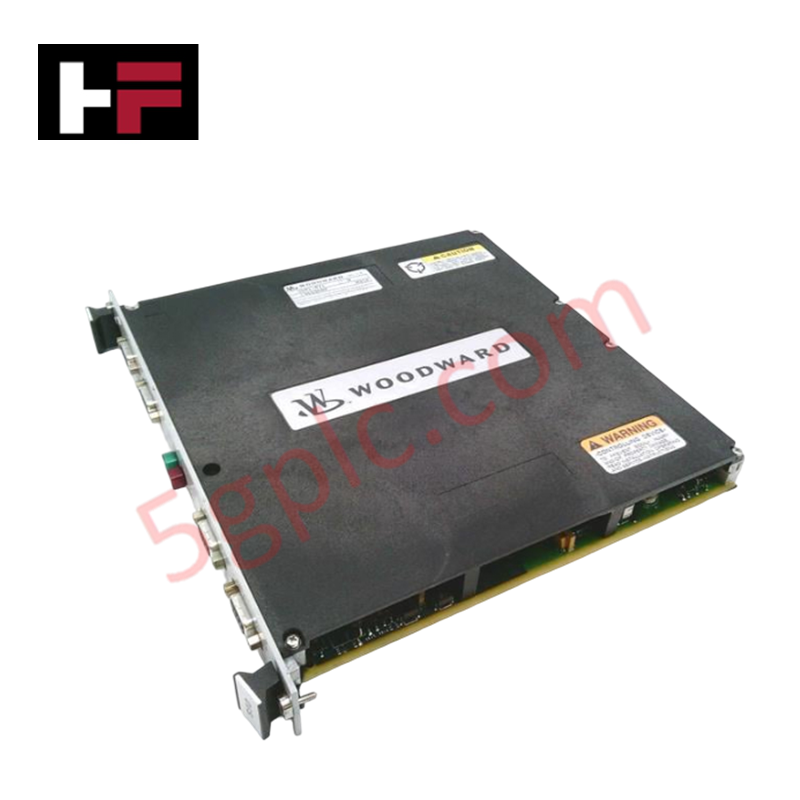
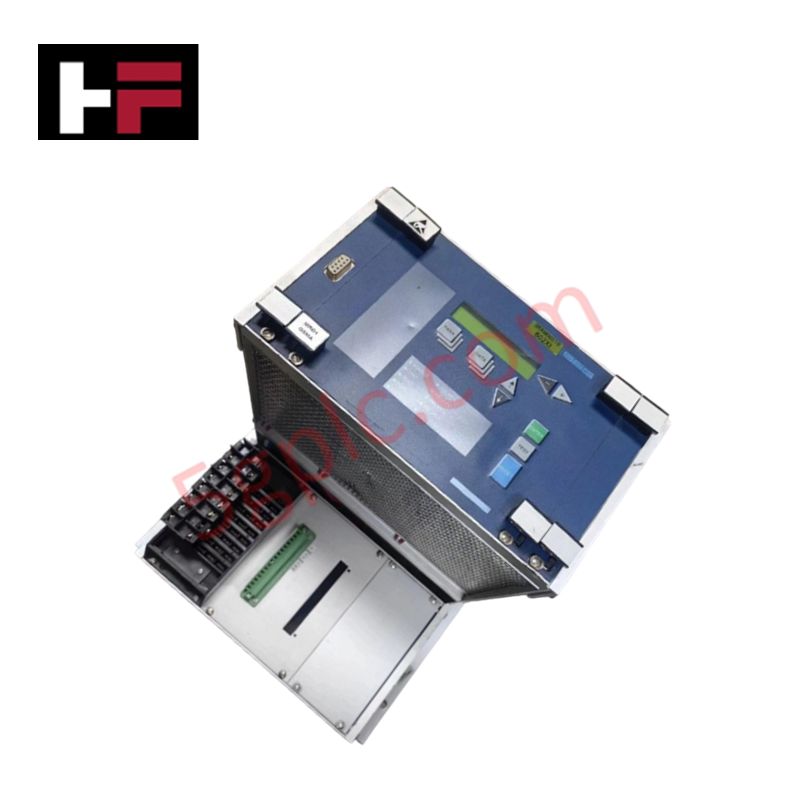
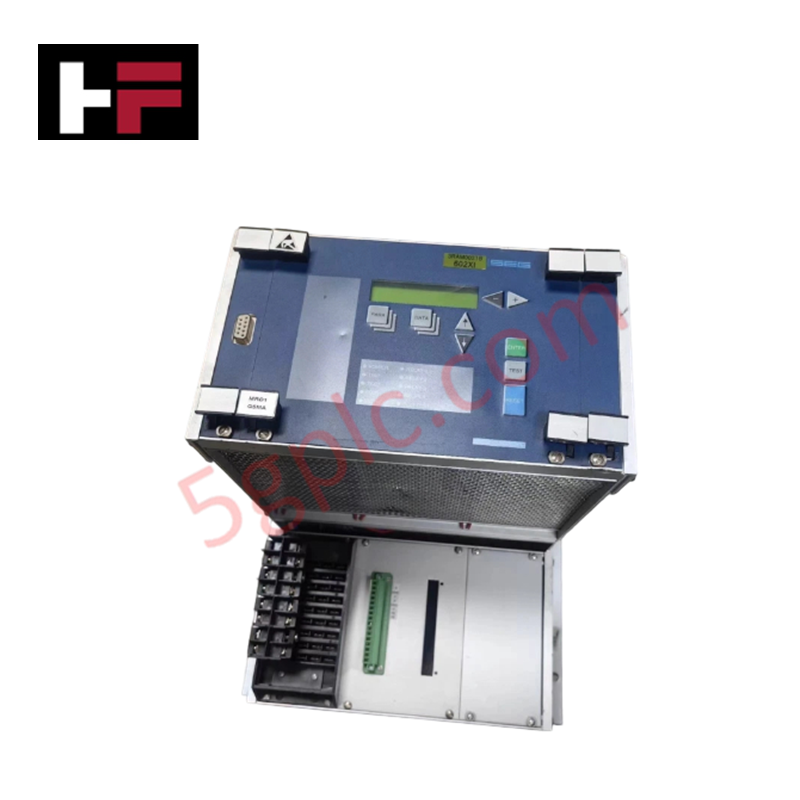
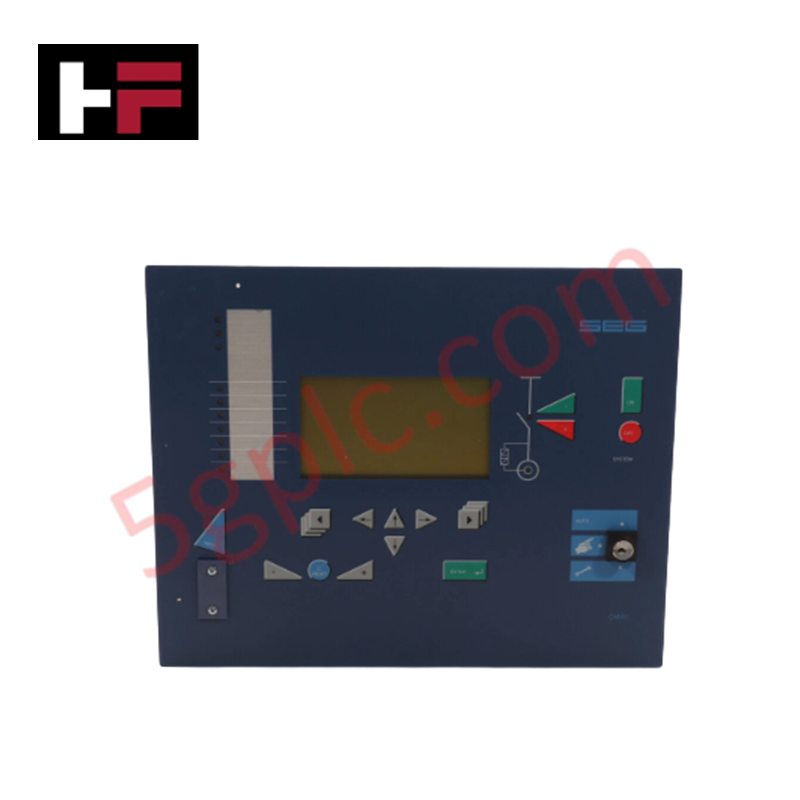
Configurado para la distribución de carga del motor principal y la regulación de la velocidad rotacional, el Woodward 9905-068 (9905-068 Control de Compartición de Carga y Velocidad) proporciona la ejecución física/eléctrica directa de la detección de velocidad y el control de salida del actuador dentro de los sistemas de gobernador.
Especificaciones de Hardware
| Parámetro | Especificación |
|---|---|
| Modelo | 9905-068 |
| Marca | Woodward |
| Origen | No especificado |
| Peso | < 4 lbs |
| Dimensiones | 15.25 x 7.125 x 2.5 in |
| Temperatura de operación | -40 a 85 °C |
| Consumo de energía | <= 15 W |
| Voltaje de entrada | 20-40 VDC |
| Impedancia de entrada del sensor de velocidad | 100-300 Ohm |
Respuesta de Retroalimentación del Bucle del Actuador
El módulo de control 9905-068 2301A modula el sistema de combustible mediante una etapa de salida basada en PID diseñada para mantener los puntos de ajuste de velocidad del motor. Para asegurar una respuesta estable de retroalimentación del bucle del actuador, el controlador utiliza potenciómetros internos de compensación, ganancia y reinicio, que permiten un ajuste específico en sitio para coincidir con las constantes de tiempo mecánicas del motor. Si el motor principal no alcanza la velocidad nominal sin carga o presenta comportamiento de oscilación durante la compartición de carga, estos potenciómetros deben ajustarse para alinear la salida del controlador con la respuesta física del actuador. La unidad monitorea continuamente la señal de carga para facilitar una sincronización precisa y la compartición de carga en aplicaciones con múltiples generadores, requiriendo una correcta fase de los transformadores de corriente para una operación estable.
Preguntas Frecuentes
P: ¿Cuál es el procedimiento para verificar la operación correcta en fase de la señal de carga?
R: Con el motor principal en modo isócrono y sin funcionar, cargue el generador cerca de su capacidad máxima y mida el voltaje entre el terminal negativo 11 y el terminal positivo 13. Si las mediciones indican un error de fase, rote y registre el voltaje/polaridad a través de los tres transformadores de corriente para verificar la corrección.
P: ¿Cómo puedo optimizar el bucle de control si el motor no iguala la velocidad nominal?
R: Si ocurren errores en la igualación de velocidad, verifique la operación del control y refine los ajustes de compensación, ganancia y reinicio de los potenciómetros del actuador. Asegúrese de realizar estos ajustes de forma incremental mientras observa la respuesta del gobernador a cambios de carga súbitos.
Guías para la Instalación en Campo
- Montaje: Fije el módulo de control en un gabinete industrial usando las dimensiones de montaje especificadas. Asegúrese de que la unidad esté protegida contra ambientes de alta humedad y alta vibración, manteniendo la operación dentro del rango de -40 a 85 °C.
- Cableado: Use cableado blindado para las entradas del sensor de velocidad y las conexiones de la señal de carga para prevenir interferencias electromagnéticas. Termine las mallas en el punto de tierra del gabinete para minimizar bucles de tierra que puedan introducir inestabilidad en la señal.
- Conexión de energía: Conecte una fuente de alimentación regulada de 20-40 VDC a la unidad. Asegúrese de que la fuente pueda suministrar corriente constante, ya que las fluctuaciones pueden degradar la precisión de la detección de velocidad y el control de salida.
- Validación: Antes del arranque inicial, realice una prueba de bucle frío para verificar la fase de los transformadores de corriente y las polaridades de la señal de carga. Asegúrese de que la impedancia del sensor de velocidad (100-300 Ohm) coincida con las especificaciones del MPU o sonda de proximidad antes de poner en marcha el motor principal en operación en paralelo.
Información adicional
- 100% Piezas Originales: Todos los productos son originales y auténticos, garantizando un rendimiento industrial confiable.
- Garantía de Reembolso de 30 Días: Devuelva cualquier artículo en stock dentro de los 30 días en su embalaje original y sin abrir para un reembolso completo (excluyendo envío y tarifas).
- Garantía de 12 Meses: Cubre defectos en materiales o mano de obra; excluye mal uso, desgaste normal o modificaciones no autorizadas.
- Envío Mundial: Enviamos vía USPS, UPS, FedEx y DHL. Los tiempos de entrega varían según el país y pueden estar sujetos a aduanas o tarifas de importación.
- Soporte y Contacto: Asistencia técnica y de garantía disponible en cualquier momento. Contáctenos aquí: Contacto.
- Guía de Compra: Verifique cuidadosamente las especificaciones y compatibilidad del producto antes de ordenar para asegurar la aplicación correcta.
Guía de Tecnología y Compras

Desmitificación del protocolo DDE en sistemas de automatización industrial heredados
Los sistemas de control modernos dependen en gran medida de una comunicación fluida entre procesos para intercambiar datos operativos entre programas de software. Microsoft introdujo por primera vez el protocolo de Intercambio dinámico de datos (DDE) en 1987 para permitir el intercambio de datos en tiempo real. En la automatización industrial, DDE sirvió como un puente inicial entre el software de control y las aplicaciones de escritorio de Windows. Por lo tanto, comprender el funcionamiento de DDE proporciona información fundamental sobre cómo las redes industriales heredadas establecieron la conectividad a nivel de software.

Desmitificando los puertos de comunicación de la CPU en las arquitecturas de PLC de Siemens
La automatización industrial depende en gran medida de un intercambio de datos sólido entre dispositivos. Sin una conectividad fluida, los instrumentos de campo, los switches de red, las interfaces hombre-máquina y los controladores lógicos programables no pueden coordinarse eficazmente. Por lo tanto, comprender los diversos puertos de comunicación de la CPU disponibles en el hardware de Siemens garantiza un diseño eficiente de la automatización de fábrica y una integración fluida del sistema.

Dominio del ciclo de escaneo del PLC de Siemens: cómo la CPU ejecuta los programas de automatización
La automatización industrial depende en gran medida de los controladores lógicos programables (PLC) para gestionar procesos de fabricación complejos. Muchos ingenieros se adentran directamente en la programación sin dominar la arquitectura subyacente. Sin embargo, comprender cómo una CPU de PLC ejecuta un programa garantiza un diseño fiable del sistema. Por lo tanto, dominar el ciclo de escaneo optimiza tanto el rendimiento como la resolución de problemas en los sistemas de control modernos.