










Detalles del producto
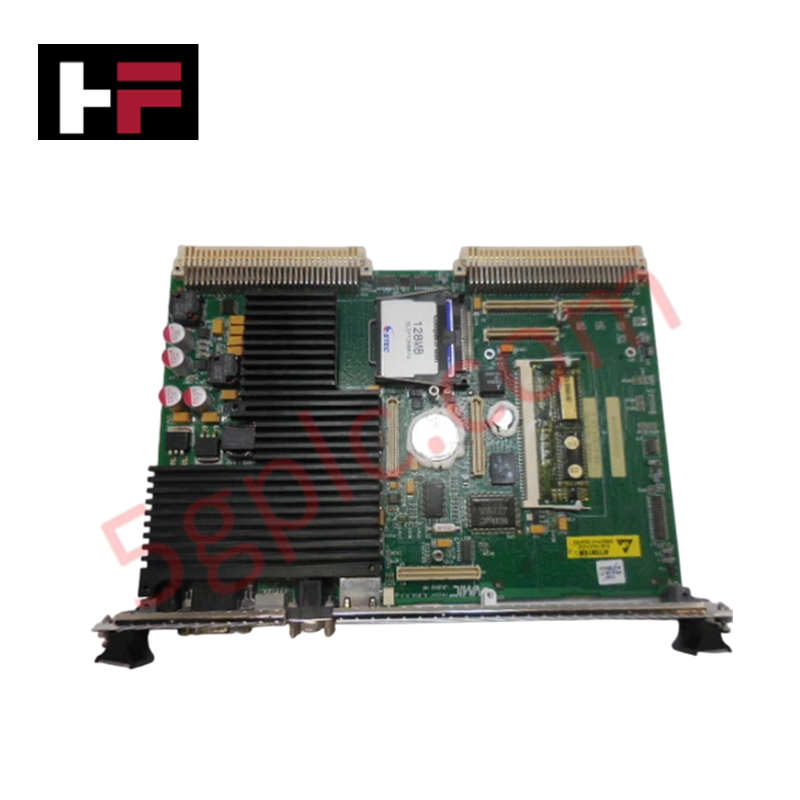
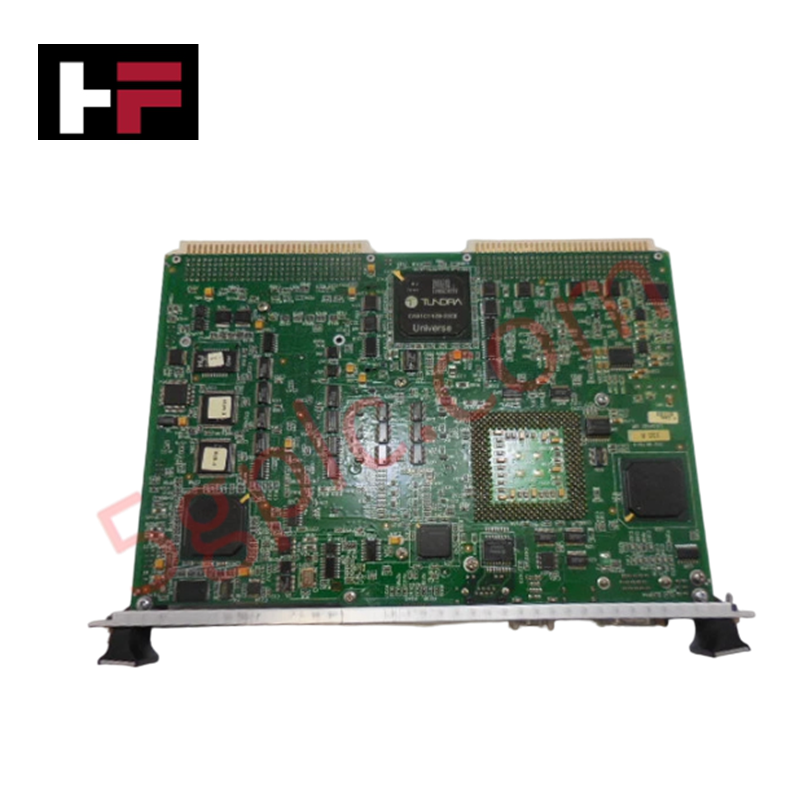
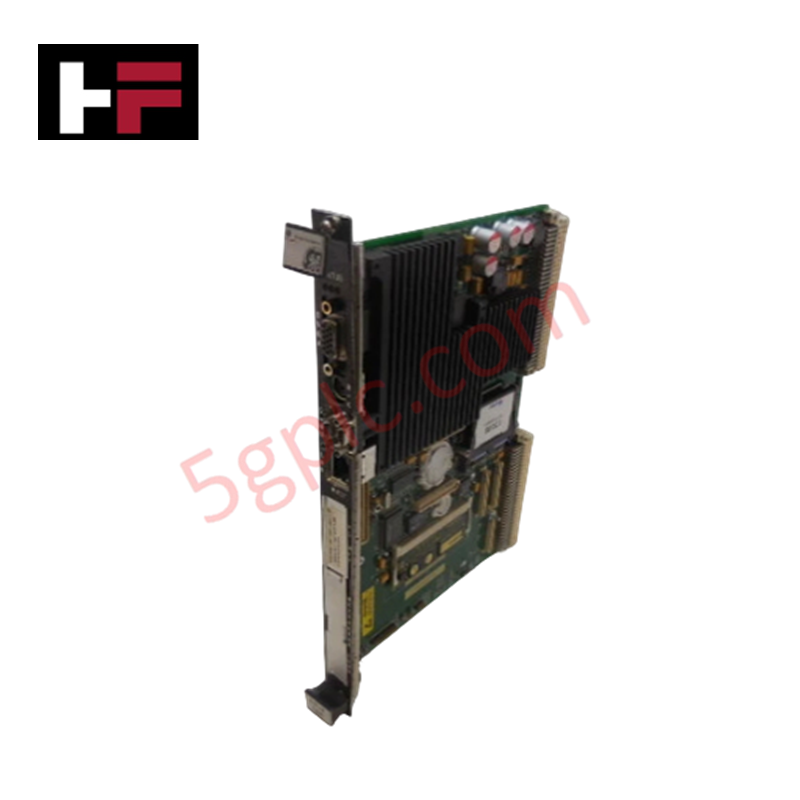
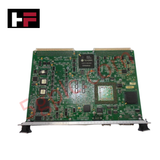
El GE IS215UCVEH2AE, también catalogado como la IS215UCVEH2, una tarjeta controladora de CPU VME de ranura única, funciona como un componente de hardware dedicado para la ejecución del control booleano en tiempo real y el procesamiento del bus posterior dentro de la arquitectura de red Mark VIe.
Especificaciones del hardware
| Parámetro | Especificación |
|---|---|
| Modelo | IS215UCVEH2AE |
| Marca | GE (General Electric) |
| Origen | Estados Unidos |
| Peso | 0.91 kg (2 lbs) |
| Dimensiones | 8.26 cm de alto x 4.19 cm de ancho |
| Temperatura de funcionamiento | -30 a 65 grados C |
| Consumo de energía | 30 W (+5 VDC a 6 A típicos, 8 A máx.) |
| Serie del sistema | Mark VIe / Mark VI |
| Tipo de producto | Procesadores de CPU |
| Procesador | Intel Celeron 300 MHz |
| Sistema operativo | Sistema operativo QNX en tiempo real |
| Memoria integrada | 32 MB de DRAM, 16 MB de memoria Flash |
| Red principal | 1x Ethernet 10BaseT/100BaseTX (RJ-45) |
| Interfaz serial | 1x puerto COM1 |
| Interfaz del rack | Factor de forma VMEbus de ranura única |
Comunicación del bus posterior y procesamiento determinista
El módulo controla las operaciones continuas del sistema a través de la interfaz de rack VMEbus mediante un procesador Intel Celeron de 300 MHz integrado, combinado con el sistema operativo QNX en tiempo real determinista. El firmware del sistema y las rutinas lógicas activas residen en la memoria Flash de 16 MB y en las matrices de DRAM de 32 MB para garantizar una alta velocidad de comunicación del bus posterior durante la ejecución de secuencias.
El escalamiento de la densidad de E/S y la sincronización de dispositivos en toda la arquitectura de control Mark VI se mantienen mediante la transferencia de datos no bloqueante del bus posterior. El intercambio de red con las HMI de los operadores y los sistemas de supervisión pasa a través de la interfaz RJ-45 principal de par trenzado, conectada directamente a la Unidad de Autopista de Datos (UDH), preservando la integridad de la señal en entornos industriales de control de alta densidad.
Preguntas frecuentes
P: ¿Cuáles son los parámetros de consumo de energía del bus posterior del módulo?
R: La tarjeta consume energía directamente del bus de +5 VDC del bus posterior VME, requiriendo 6 A en condiciones normales de funcionamiento y hasta 8 A con la carga operativa máxima.
P: ¿El módulo IS215UCVEH2AE admite el intercambio en caliente durante el funcionamiento activo del sistema?
R: No. La alimentación del sistema al bus posterior del chasis VME debe desconectarse por completo antes de retirar o insertar el módulo para evitar daños eléctricos en los conectores de la tarjeta y alteraciones de las señales en el bus paralelo.
P: ¿Cómo se gestiona la comunicación Ethernet principal en la tarjeta controladora?
R: La comunicación Ethernet se enruta a través de un único conector RJ-45 10BaseT/100BaseTX (Ethernet 1), dedicado a transmitir datos de control a la Unidad de Autopista de Datos (UDH).
Directrices de instalación en campo
- Desconexión de la alimentación: Desenergice todas las fuentes de alimentación principales del bus posterior del chasis VME antes de insertar o extraer la tarjeta.
- Protección contra descargas electrostáticas: Conecte una pulsera de puesta a tierra para ESD a una superficie metálica sin pintura del rack del sistema conectado a tierra antes de manipular el conjunto del módulo.
- Alineación de la tarjeta: Alinee los bordes superior e inferior de la tarjeta de ranura única con las guías de la ranura designada del chasis VME.
- Acoplamiento de los conectores: Deslice suavemente la tarjeta en la ranura hasta que los conectores multipin posteriores hagan contacto con el bus posterior. Presione firmemente las manijas de extracción hacia dentro para asentar la tarjeta y, a continuación, apriete los tornillos de montaje superior e inferior.
- Cableado de red: Conecte el cable RJ-45 de par trenzado al puerto Ethernet del panel frontal para la comunicación UDH, asegurándose de que el alivio de tensión del cable quede sujeto y alejado de las rutas de cableado de alta tensión.
Información adicional
- 100% Piezas Originales: Todos los productos son originales y auténticos, garantizando un rendimiento industrial confiable.
- Garantía de Reembolso de 30 Días: Devuelva cualquier artículo en stock dentro de los 30 días en su embalaje original y sin abrir para un reembolso completo (excluyendo envío y tarifas).
- Garantía de 12 Meses: Cubre defectos en materiales o mano de obra; excluye mal uso, desgaste normal o modificaciones no autorizadas.
- Envío Mundial: Enviamos vía USPS, UPS, FedEx y DHL. Los tiempos de entrega varían según el país y pueden estar sujetos a aduanas o tarifas de importación.
- Soporte y Contacto: Asistencia técnica y de garantía disponible en cualquier momento. Contáctenos aquí: Contacto.
- Guía de Compra: Verifique cuidadosamente las especificaciones y compatibilidad del producto antes de ordenar para asegurar la aplicación correcta.


Guía de Tecnología y Compras

Dominio de la teoría del frenado con variadores de frecuencia y de la secuencia de frenado mecánico en la automatización industrial
En la automatización industrial, los variadores de frecuencia (VFD) regulan la velocidad y el par de los motores en plantas de fabricación y sistemas de manipulación de materiales. Sin embargo, algunas aplicaciones de servicio pesado están sometidas a cargas externas que pueden hacer girar el eje del motor sin que haya una orden activa. Por ejemplo, la gravedad hace descender las cargas en equipos de elevación sin anclaje. Por lo tanto, los ingenieros integran frenos mecánicos con la lógica de los VFD para garantizar la seguridad absoluta y evitar daños estructurales o lesiones al personal durante las paradas.

Optimización del control del nivel del tanque mediante algoritmos proporcionales en sistemas PLC
Los ingenieros de automatización industrial se enfrentan con frecuencia a desafíos de regulación del nivel de líquido en diversas plantas de proceso. Los mecanismos de control ON-OFF tradicionales suelen alterar la estabilidad del sistema debido a la conmutación abrupta de los actuadores. Por ello, la actualización a arquitecturas de lazo cerrado, como el control proporcional, ofrece respuestas más fluidas. En un entorno PLC típico, como Siemens TIA Portal, los ingenieros utilizan la retroalimentación de lazo cerrado para minimizar los errores del proceso sin requerir toda la complejidad de un control PID.

Comprender por qué su PLC entra en modo de parada: causas y solución de problemas
En la automatización industrial, los controladores lógicos programables (PLC) son la inteligencia central de la automatización moderna de fábricas y de los sistemas de control distribuido (DCS). Comprender cómo cambia un PLC de un modo a otro es fundamental para los ingenieros de mantenimiento. Por lo general, un PLC funciona en cuatro modos principales: Marcha, Parada, Arranque y Espera. Al aplicar la alimentación, el sistema se inicia inmediatamente en el modo Parada antes de comenzar la secuencia de arranque. Si el controlador detecta un error crítico durante la ejecución, vuelve automáticamente al modo Parada para evitar daños en los equipos. Por lo tanto, supervisar estas transiciones de estado ayuda a los técnicos a mantener una alta disponibilidad del sistema.