










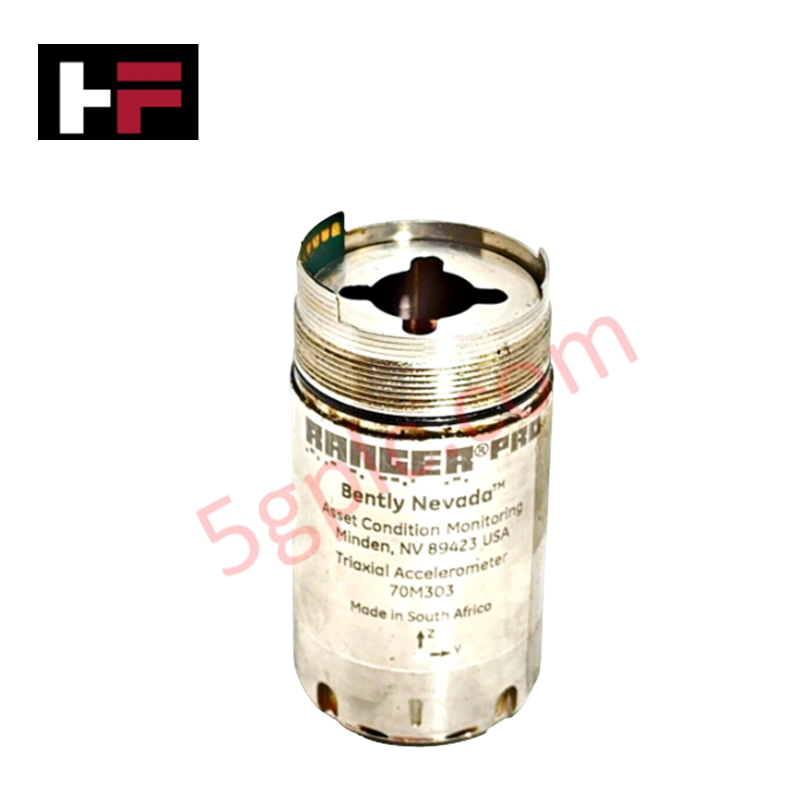
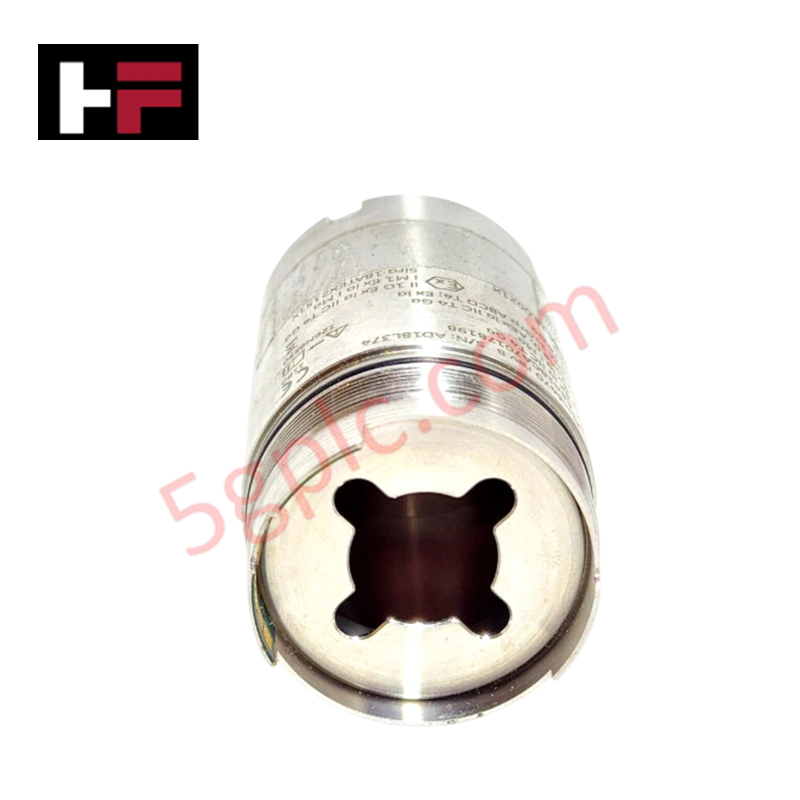
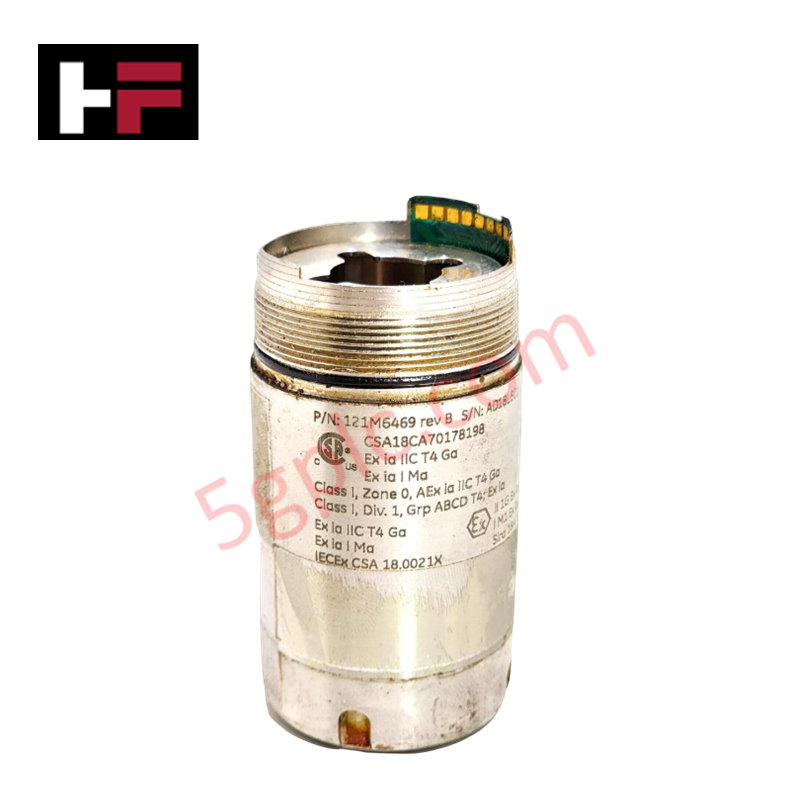
Detalles del producto
Configurado para la adquisición de vibraciones triaxiales y temperatura superficial en redes inalámbricas de monitoreo de condiciones Ranger Pro, el Bently Nevada 70M303 (70M303 acelerómetro triaxial) proporciona una ejecución física y eléctrica directa. Adquiere aceleración en 3 ejes y métricas térmicas integradas, procesando señales dinámicas de alta frecuencia para su transmisión inalámbrica a la infraestructura anfitriona de la planta.
Especificaciones del hardware
| Parámetro | Especificación |
|---|---|
| Modelo | 70M303 (número de pieza: 121M6469) |
| Marca | Bently Nevada |
| Origen | EE. UU. |
| Peso | 230 g (sin batería); 300 g (con batería) |
| Dimensiones | Altura: 88 mm; diámetro: 40 mm |
| Temperatura de funcionamiento | De -40 °C a +125 °C |
| Consumo de energía | De 30 uA a 30 mA (según el modo) |
| Rango de aceleración | De +-1g a +-20g |
| Rango de frecuencia | De 0.1 Hz a 20 kHz |
| Alcance inalámbrico | Hasta 150 m (con línea de visión directa) |
| Velocidad de transferencia de datos | Hasta 100 kbps |
| Material de la carcasa | Cuerpo de acero inoxidable 316 con parte superior de PPS reforzado con vidrio |
| Rosca de montaje | Rosca interna M6 x 1 mm (5 mm de profundidad) |
Escalado de sondas de corrientes parásitas e integración con la dinámica del rotor
Mientras que los transductores de proximidad dependen del escalado de las sondas de corrientes parásitas y de una estricta validación de la tensión de separación (objetivos de -10 VDC) para determinar la posición relativa del eje, el Bently Nevada 70M303 captura la vibración absoluta de la carcasa en tres ejes ortogonales. Estos vectores de aceleración se procesan mediante digitalizadores internos para complementar las lecturas de proximidad durante el análisis de la dinámica del rotor. La integración de datos triaxiales de alta frecuencia de la superficie (hasta 20 kHz) con la telemetría de proximidad de baja frecuencia garantiza una alta supresión de diafonía y un aislamiento completo de fallas tanto en las estructuras de la carcasa como en los ejes giratorios.
Preguntas frecuentes
P: ¿Cómo se fija la interfaz física durante el despliegue en campo del transductor 70M303?
R: La base cuenta con una rosca interna M6 x 1 mm integrada (5 mm de profundidad), diseñada para el montaje directo en ubicaciones rígidas con espárragos roscados de las carcasas de los cojinetes.
P: ¿Qué efecto tiene el modo de funcionamiento en el consumo de corriente del módulo 70M303?
R: El consumo de corriente varía dinámicamente entre 30 uA en estados de suspensión de bajo consumo y 30 mA durante los ciclos activos de adquisición de mediciones y transmisión inalámbrica de datos.
P: ¿Puede el 70M303 soportar impactos fuertes o entornos con vibraciones intensas durante el funcionamiento?
R: El sensor cuenta con una clasificación de resistencia a impactos que le permite soportar una caída de 0,5 metros sobre concreto, un límite de vibración continua de 20g pico y una carcasa de acero inoxidable 316 apta para su uso en áreas peligrosas.
Directrices de instalación en campo
- Prepare una superficie de montaje plana y lisa en la carcasa del cojinete y fije el sensor mediante su rosca interna M6 x 1 mm, aplicando el par de apriete conforme a las especificaciones mecánicas correspondientes.
- Asegure un contacto directo de metal con metal entre la base y la superficie, sin exceso de compuesto para roscas, a fin de mantener la precisión de la respuesta en frecuencia hasta 20 kHz.
- Verifique que la orientación hacia la puerta de enlace inalámbrica tenga una línea de visión sin obstáculos para optimizar el alcance de transmisión de hasta 150 metros.
- Inspeccione la cubierta superior de PPS reforzado con vidrio y los sellos de la carcasa de acero inoxidable antes de instalar el dispositivo en entornos peligrosos o exteriores de hasta 3.000 metros de altitud.
Información adicional
- 100% Piezas Originales: Todos los productos son originales y auténticos, garantizando un rendimiento industrial confiable.
- Garantía de Reembolso de 30 Días: Devuelva cualquier artículo en stock dentro de los 30 días en su embalaje original y sin abrir para un reembolso completo (excluyendo envío y tarifas).
- Garantía de 12 Meses: Cubre defectos en materiales o mano de obra; excluye mal uso, desgaste normal o modificaciones no autorizadas.
- Envío Mundial: Enviamos vía USPS, UPS, FedEx y DHL. Los tiempos de entrega varían según el país y pueden estar sujetos a aduanas o tarifas de importación.
- Soporte y Contacto: Asistencia técnica y de garantía disponible en cualquier momento. Contáctenos aquí: Contacto.
- Guía de Compra: Verifique cuidadosamente las especificaciones y compatibilidad del producto antes de ordenar para asegurar la aplicación correcta.


Guía de Tecnología y Compras

Why Programmable Logic Controllers Drop into Stop Mode: An Expert Analysis
Industrial automation systems rely heavily on Programmable Logic Controllers (PLCs) to maintain uninterrupted production. When a PLC unexpectedly shifts from Run to Stop mode, whole manufacturing lines stall.
As control systems evolve across modern factory automation, understanding the root causes of these interruptions helps engineers minimize costly downtime. This technical guide breaks down why PLCs trip into Stop mode and provides practical strategies to mitigate system faults.

Comprender las causas raíz de las paradas no planificadas de los PLC en la automatización industrial
Los controladores lógicos programables modernos gestionan la ejecución mediante distintos estados operativos: Run, Stop, Start-Up y Hold. Durante el encendido, el controlador inicializa los registros de memoria en modo Stop antes de pasar brevemente al modo Start-Up. En esta fase, los autodiagnósticos internos evalúan la integridad del sistema, tanto del hardware como de los programas de usuario. Si el controlador no detecta fallas críticas, entra en modo Run para ejecutar continuamente el programa de control. Sin embargo, cualquier anomalía grave del sistema hace que la CPU vuelva de inmediato al modo Stop para evitar un comportamiento errático de las máquinas en toda la planta.

Diseño de interfaces hombre-máquina: guía esencial para la selección de HMI, la visualización y la integración de sistemas de control
Las interfaces hombre-máquina (HMI) funcionan como la principal ventana operativa a sistemas complejos de automatización industrial. Las HMI modernas convierten los datos sin procesar de las máquinas en pantallas gráficas claras, lo que permite a los operadores supervisar en tiempo real todos los procesos de fabricación. En lugar de depender de paneles de control físicos repletos de interruptores cableados, los ingenieros programan pantallas interactivas con gráficos intuitivos, códigos de colores dinámicos e interfaces táctiles sensibles. En mis 15 años en ingeniería de sistemas de control, he observado cómo las HMI han pasado de ser simples pantallas a convertirse en sofisticados centros de mando que impulsan la eficiencia operativa en entornos DCS y PLC.