











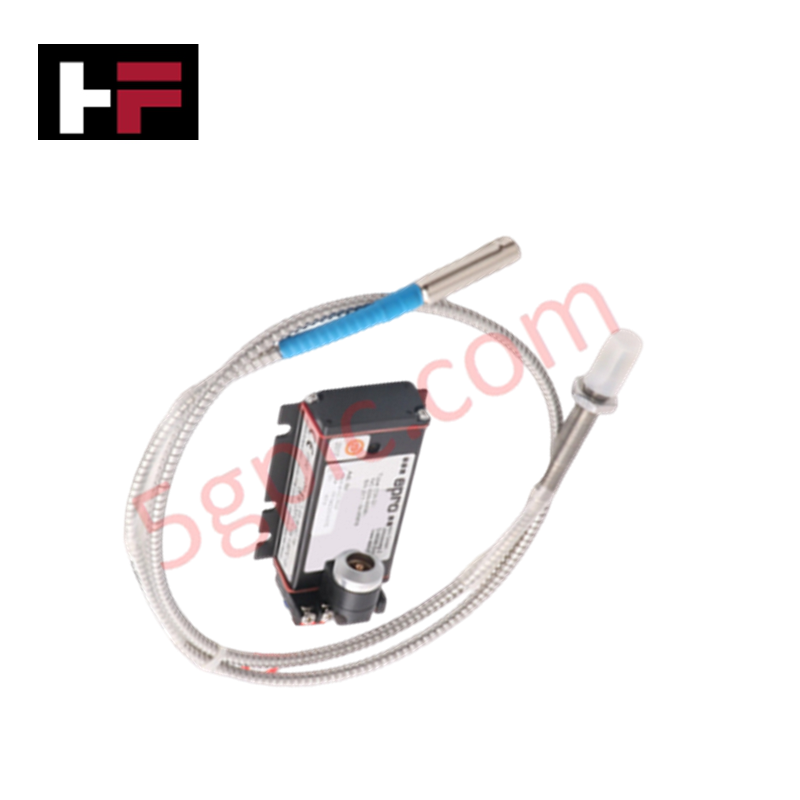
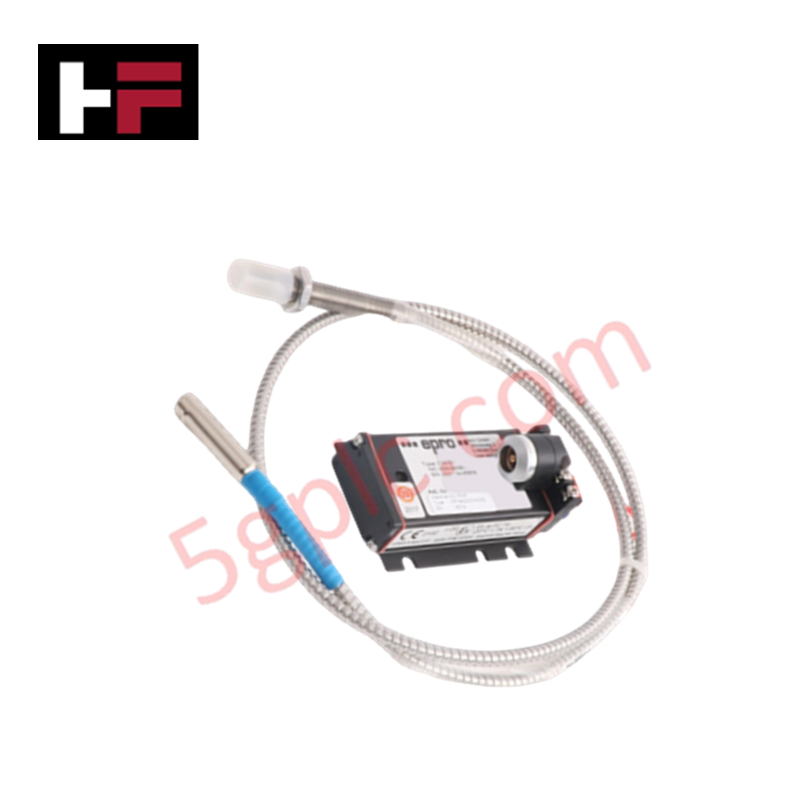


Детали продукта
Предназначенный для бесконтактного динамического измерения смещения и вибрации вала в сетях защиты оборудования, Emerson PR6423/016-000 (вихретоковые датчики смещения PR6423/016-000) обеспечивает непосредственную физическую обработку сигнала. Зонд преобразует высокочастотные изменения электромагнитного поля, вызванные смещением цели на роторном валу, непосредственно в линейные электрические сигналы для систем оценки.
Технические характеристики оборудования
| Параметр | Характеристика |
|---|---|
| Модель | PR6423/016-000 |
| Бренд | Emerson |
| Страна происхождения | Германия |
| Размеры | Длина резьбовой части корпуса 160 мм |
| Рабочая температура | от -35 до +180 °C (от -31 до +356 °F) |
| Потребляемая мощность | Питание через внешний драйвер/преобразователь сигнала |
| Диапазон измерения | +/- 2,0 мм (динамический) |
| Чувствительность | 8 В/мм (203,2 мВ/мил) |
| Материал цели | Ферромагнитная сталь |
| Устойчивость к давлению | До 10000 гПа (145 фунт/кв. дюйм) |
| Материал кабеля | ПТФЭ (опционально доступен бронированный кабель) |
| Класс защиты | IP66 |
| Тип изделия | Вихретоковые датчики смещения |
Протокол токовой петли 4–20 мА HART и гальваническая развязка каналов
Последующие преобразователи сигнала, обрабатывающие необработанные входные сигналы PR6423/016-000, используют архитектуру гальванической развязки между каналами для устранения контуров заземления между первичными катушками датчиков и шинами телеметрии предприятия. При использовании совместно с архитектурами DCS, в которых применяются передатчики с протоколом токовой петли 4–20 мА HART или шлюзы сигналов FOUNDATION Fieldbus, выходной сигнал датчика сохраняет линейность базового уровня во всём динамическом спектре вибрации. Встроенное отслеживание температуры в блоках оценки обеспечивает компенсацию холодного спая и эквивалентную стабильность опорного значения при изменениях окружающих условий эксплуатации.
Часто задаваемые вопросы
В: Для какого материала предварительно настроена калибровка чувствительности датчика 8 В/мм?
О: Чувствительность датчика 8 В/мм откалибрована на заводе специально для целей из ферромагнитной стали; для валов из цветных материалов требуются специальные масштабные коэффициенты.
В: Какое максимальное давление способен выдержать корпус датчика при непосредственной установке в корпус оборудования?
О: Зонд рассчитан на сопротивление давлению до 10000 гПа (145 фунт/кв. дюйм) и имеет степень защиты от проникновения IP66.
В: Как код опции 016 изменяет физическую геометрию зонда?
О: Код опции 016 обозначает увеличенную длину наружной резьбовой части корпуса 160 мм для установок, требующих более глубокого ввода в корпуса турбомашин.
Рекомендации по установке на объекте
- Осмотрите участок измерения вала и убедитесь, что поверхности цели свободны от механического биения, глубоких царапин и остаточных магнитных полей.
- Вверните корпус PR6423 длиной 160 мм в монтажный кронштейн перпендикулярно осевой линии вала.
- Отрегулируйте глубину ввода, чтобы установить заданный статический физический воздушный зазор, используя щупы или проверку выходного напряжения перед фиксацией.
- Надёжно затяните стопорную контргайку на монтажной поверхности, чтобы предотвратить смещение под воздействием вибрации машины.
- Проложите встроенный коаксиальный кабель из ПТФЭ через заземлённый металлический кабелепровод, отделив его от высоковольтных кабелей переменного тока и приводов с регулируемой частотой.
- Подсоедините экран кабеля к шине одноточечного инструментального заземления шкафа внутри клеммной соединительной коробки.
Дополнительная информация
- 100% Оригинальные Запчасти: Все продукты являются оригинальными и подлинными, обеспечивая надежную промышленную производительность.
- Гарантия Возврата в Течение 30 Дней: Верните любой товар со склада в течение 30 дней в оригинальной, нераспечатанной упаковке для полного возврата средств (за исключением стоимости доставки и сборов).
- 12-Месячная Гарантия: Покрывает дефекты материалов или изготовления; не распространяется на неправильное использование, нормальный износ или несанкционированные модификации.
- Доставка по Всему Миру: Мы отправляем через USPS, UPS, FedEx и DHL. Сроки доставки зависят от страны и могут подлежать таможенным или импортным сборам.
- Поддержка и Контакты: Техническая и гарантийная помощь доступна в любое время. Свяжитесь с нами здесь: Контакты.
- Руководство по Покупке: Внимательно проверьте характеристики продукта и совместимость перед заказом, чтобы обеспечить правильное применение.




Техническое руководство и руководство по покупке

Почему программируемые логические контроллеры переходят в режим остановки: экспертный анализ
Промышленные системы автоматизации в значительной степени зависят от программируемых логических контроллеров (ПЛК), которые обеспечивают непрерывное производство. Если ПЛК неожиданно переключается из режима Работа в режим Стоп, останавливаются целые производственные линии.
По мере развития систем управления в современной заводской автоматизации понимание коренных причин таких перебоев помогает инженерам сокращать дорогостоящие простои. В этом техническом руководстве разобраны причины перехода ПЛК в режим «Стоп» и предложены практические стратегии по устранению системных неисправностей.

Понимание основных причин незапланированной остановки ПЛК в промышленной автоматизации
Современные программируемые логические контроллеры управляют выполнением программы в нескольких отдельных режимах: «Работа», «Стоп», «Запуск» и «Ожидание». При включении питания контроллер инициализирует регистры памяти в режиме «Стоп», а затем ненадолго переходит в режим «Запуск». На этом этапе встроенная система самодиагностики проверяет целостность оборудования и пользовательских программ. Если контроллер не обнаруживает критических неисправностей, он переходит в режим «Работа» и непрерывно выполняет программу управления. Однако при любой серьёзной системной неисправности ЦП немедленно возвращается в режим «Стоп», чтобы предотвратить сбои в работе оборудования на производстве.

Проектирование человеко-машинного интерфейса: подробное руководство по выбору HMI, визуализации и интеграции с системой управления
Человеко-машинные интерфейсы (HMI) служат основным средством взаимодействия с комплексными системами промышленной автоматизации. Современные HMI преобразуют необработанные данные оборудования в наглядные графические интерфейсы, позволяя операторам в реальном времени контролировать весь производственный процесс. Вместо физических пультов управления, заполненных переключателями с проводным подключением, инженеры программируют интерактивные экраны с интуитивно понятной графикой, динамической цветовой кодировкой и отзывчивым сенсорным управлением. За 15 лет работы в области проектирования систем управления я наблюдал, как HMI превратились из простых экранов отображения в сложные командные центры, повышающие эффективность работы в средах DCS и PLC.