










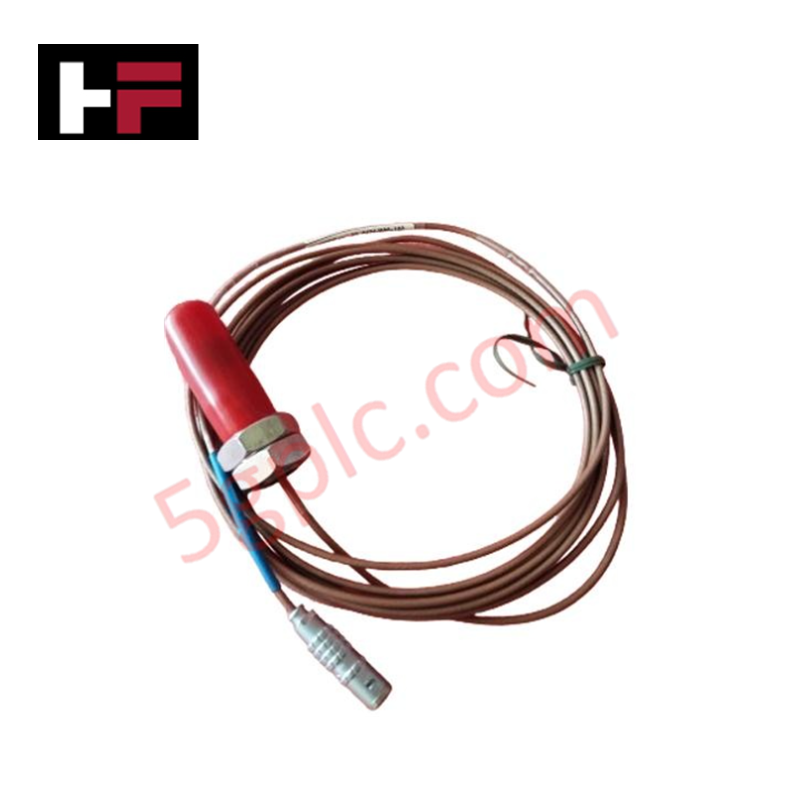
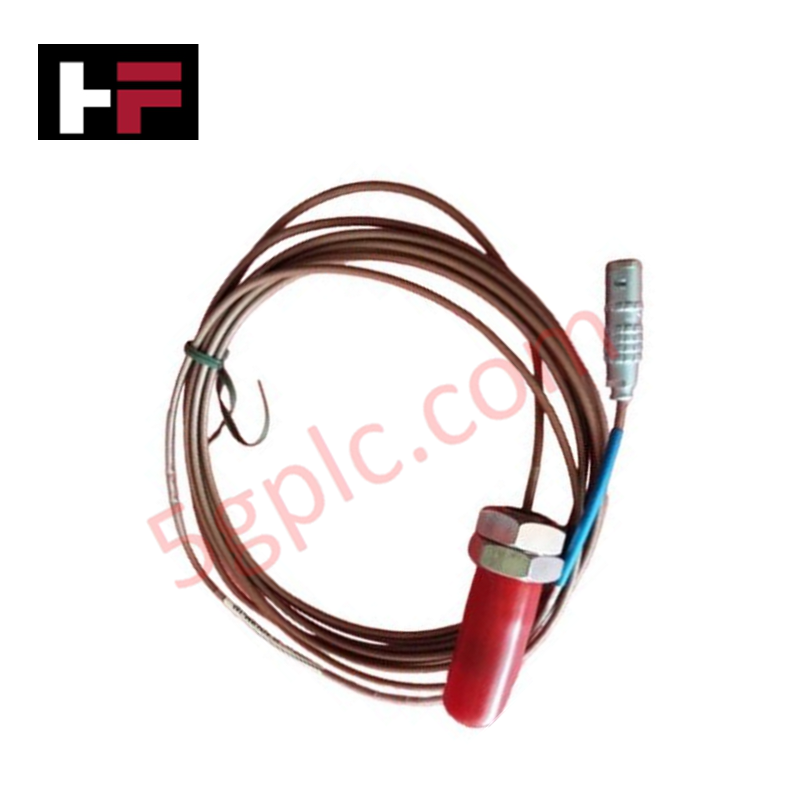
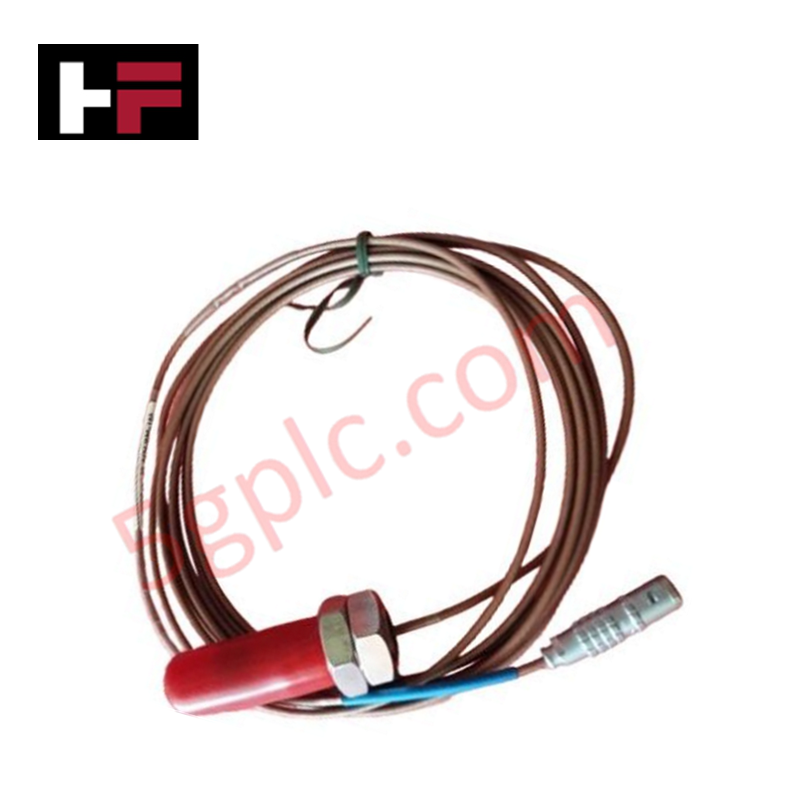
Детали продукта
Настроенный для бесконтактного измерения радиального и осевого динамического смещения, положения и скорости вала в вращающемся оборудовании, Emerson EPRO PR6424/000-010 (PR6424/000-010 датчик вихревых токов) обеспечивает прямое физическое выполнение сигнала. Этот преобразователь диаметром 16 мм обнаруживает изменения импеданса поверхности вала, предоставляя данные о смещении с высоким разрешением для мониторинга в реальном времени и диагностики предиктивного обслуживания.
Технические характеристики
| Параметр | Характеристика |
|---|---|
| Модель | PR6424/000-010 |
| Бренд | Emerson (EPRO) |
| Происхождение | Подлежит сертификату происхождения |
| Вес | ~200 грамм (датчик и кабель) |
| Размеры | Резьба втулки M18 x 1.5 |
| Рабочая температура | от -35 °C до +150 °C |
| Потребляемая мощность | Зависит от интерфейсного преобразователя |
| Диапазон измерений | Статический +/- 2,0 мм |
| Чувствительность | 4 В/мм (101,6 мВ/мил) |
| Класс защиты | Промышленный |
Масштабирование датчика вихревых токов и динамика ротора
Точность измерений Emerson EPRO PR6424/000-010 определяется электромагнитным взаимодействием между наконечником датчика диаметром 16 мм и ферромагнитной целью вала из стали 42 Cr Mo4. Для обеспечения корректных выходных сигналов преобразователь должен быть настроен на номинальный воздушный зазор 2,7 мм. Требуется регулярная проверка напряжения зазора для гарантии работы в линейном диапазоне датчика, так как отклонения в металлургии или диаметре цели (минимальное требование 80 мм) приведут к ошибкам чувствительности. Правильная установка должна учитывать динамику ротора, а подавление перекрестных помех достигается поддержанием достаточного расстояния от соседних индуктивных датчиков, чтобы избежать помех несущей частоты.
Часто задаваемые вопросы
В: Можно ли отремонтировать на месте 5-метровый кабель в случае повреждения?
О: Нет, кабель и преобразователь согласованы на заводе для поддержания определённых характеристик импеданса. Замена или укорочение кабеля изменит резонансную частоту, что потребует заводской перенастройки.
В: Может ли головка датчика выдерживать воздействие высоконапорных жидкостей?
О: Да, головка датчика рассчитана на давление до 10 000 гПа (145 psi). Превышение этого давления может нарушить герметичность наконечника из PEEK и внутренней катушки.
В: Как датчик справляется с высокими скоростями поверхности во время работы?
О: Датчик сохраняет линейность при максимальной скорости поверхности до 2500 м/с. Убедитесь, что качество поверхности вала соответствует стандартам API 670, чтобы избежать электрических помех или шумов в динамическом сигнале.
Руководство по монтажу на объекте
- Крепление: Используйте резьбу втулки M18 x 1.5 для установки в жёсткий кронштейн корпуса машины. Обеспечьте минимум 5 полных витков резьбы для механической устойчивости при вибрациях.
- Экранирование: Защитите кабель датчика от высоковольтных импульсов, прокладывая его через отдельную заземлённую металлическую трубу. Экранирование подключите к заземляющей шине системы мониторинга.
- Настройка зазора: Используйте немагнитную щуп-рейку для установки номинального воздушного зазора 2,7 мм. Проверьте выходное напряжение согласно технической документации перед окончательной затяжкой фиксирующих гаек.
- Окружающая среда: Предотвратите заломы кабеля и обеспечьте защиту разъёма Lemo от попадания жидкости в соответствии с требованиями эксплуатации.
Дополнительная информация
- 100% Оригинальные Запчасти: Все продукты являются оригинальными и подлинными, обеспечивая надежную промышленную производительность.
- Гарантия Возврата в Течение 30 Дней: Верните любой товар со склада в течение 30 дней в оригинальной, нераспечатанной упаковке для полного возврата средств (за исключением стоимости доставки и сборов).
- 12-Месячная Гарантия: Покрывает дефекты материалов или изготовления; не распространяется на неправильное использование, нормальный износ или несанкционированные модификации.
- Доставка по Всему Миру: Мы отправляем через USPS, UPS, FedEx и DHL. Сроки доставки зависят от страны и могут подлежать таможенным или импортным сборам.
- Поддержка и Контакты: Техническая и гарантийная помощь доступна в любое время. Свяжитесь с нами здесь: Контакты.
- Руководство по Покупке: Внимательно проверьте характеристики продукта и совместимость перед заказом, чтобы обеспечить правильное применение.

Техническое руководство и руководство по покупке

Освоение принципов торможения с помощью преобразователя частоты и последовательности работы механического тормоза в промышленной автоматизации
В промышленной автоматизации частотные преобразователи регулируют скорость и крутящий момент двигателей на производственных предприятиях и в системах перемещения материалов. Однако в некоторых тяжелых условиях эксплуатации внешние нагрузки могут вращать вал двигателя без активной команды. Например, сила тяжести тянет грузы вниз в подъемном оборудовании без фиксации. Поэтому инженеры интегрируют механические тормоза с логикой частотных преобразователей, чтобы обеспечить абсолютную безопасность и предотвратить повреждение конструкций или травмы персонала при остановке оборудования.

Оптимизация управления уровнем в резервуаре с использованием пропорциональных алгоритмов в системах ПЛК
Инженеры по промышленной автоматизации часто сталкиваются с задачами регулирования уровня жидкости на различных предприятиях. Традиционные механизмы управления «ВКЛ.-ВЫКЛ.» часто нарушают стабильность системы из-за резкого переключения исполнительных механизмов. Поэтому переход на архитектуры с обратной связью, например на пропорциональное управление, обеспечивает более плавную реакцию. В типичной среде ПЛК, такой как Siemens TIA Portal, инженеры используют обратную связь для минимизации ошибок процесса без необходимости в полноценном ПИД-регулировании.

Как понять, почему ПЛК переходит в режим остановки: причины и устранение неполадок
В промышленной автоматизации программируемые логические контроллеры (ПЛК) служат интеллектуальным ядром современных систем автоматизации производства и распределённых систем управления (РСУ). Инженерам по техническому обслуживанию важно понимать, как ПЛК переключается между режимами. Обычно ПЛК работает в четырёх основных режимах: «Работа», «Стоп», «Запуск» и «Ожидание». При подаче питания система сразу загружается в режиме «Стоп» перед началом последовательности запуска. Если во время выполнения контроллер обнаруживает критическую ошибку, он автоматически возвращается в режим «Стоп», чтобы предотвратить повреждение оборудования. Поэтому контроль этих переходов между состояниями помогает техническим специалистам поддерживать высокую готовность системы.