










Detalhes do Produto
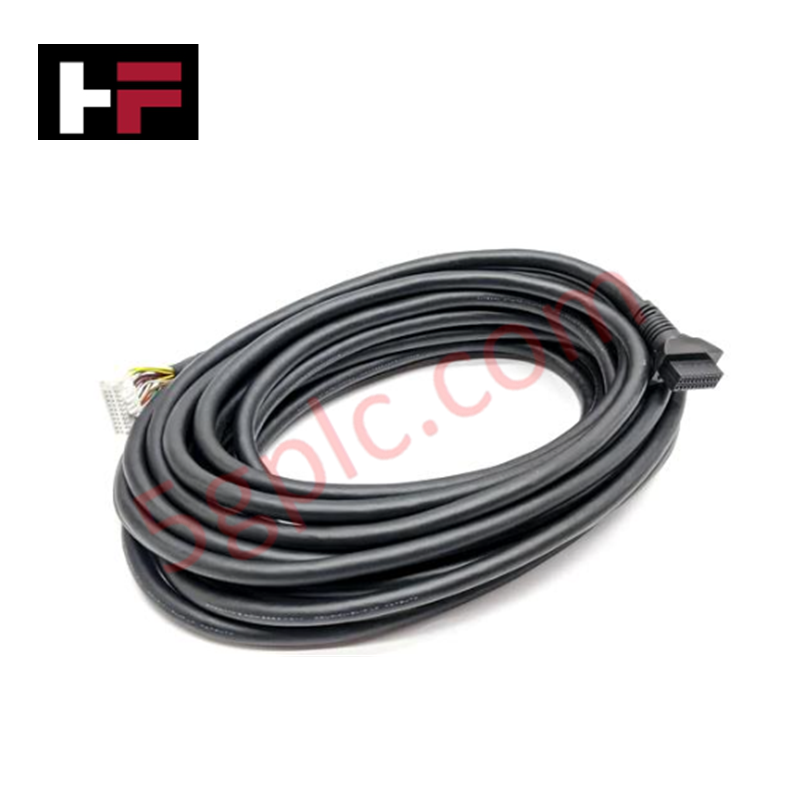
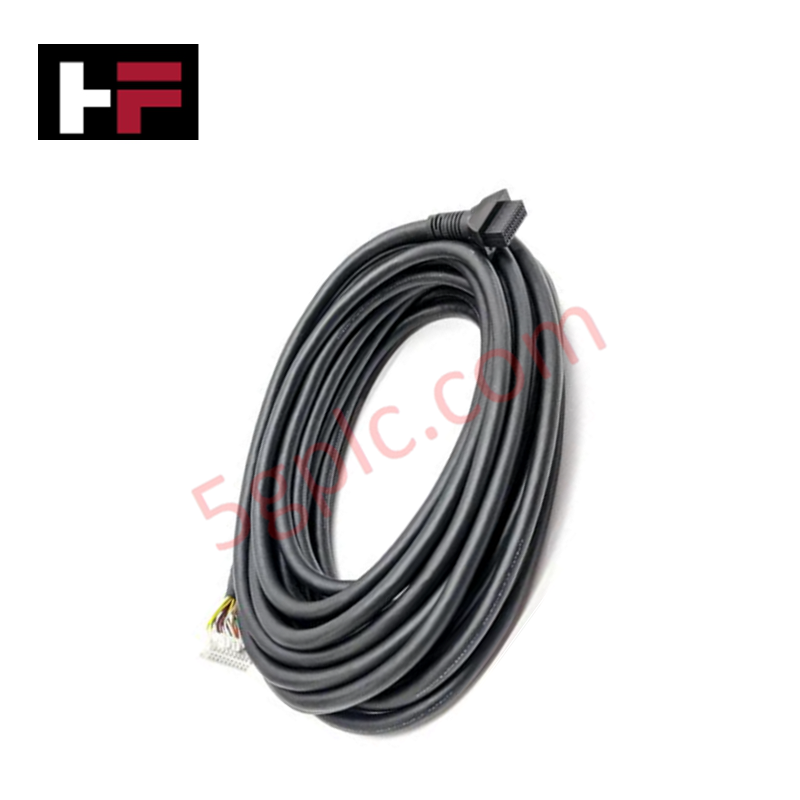
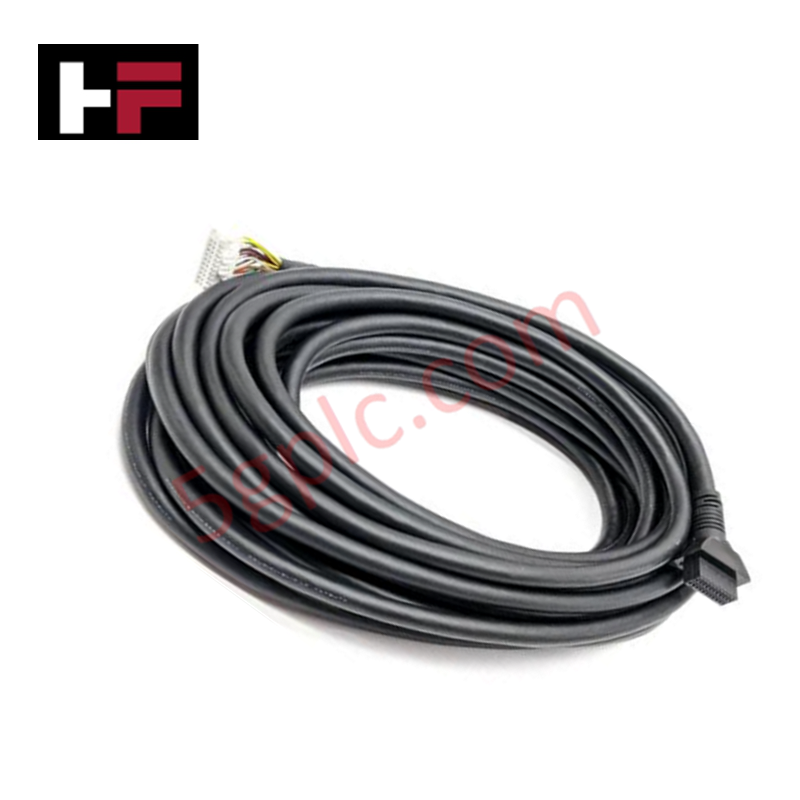
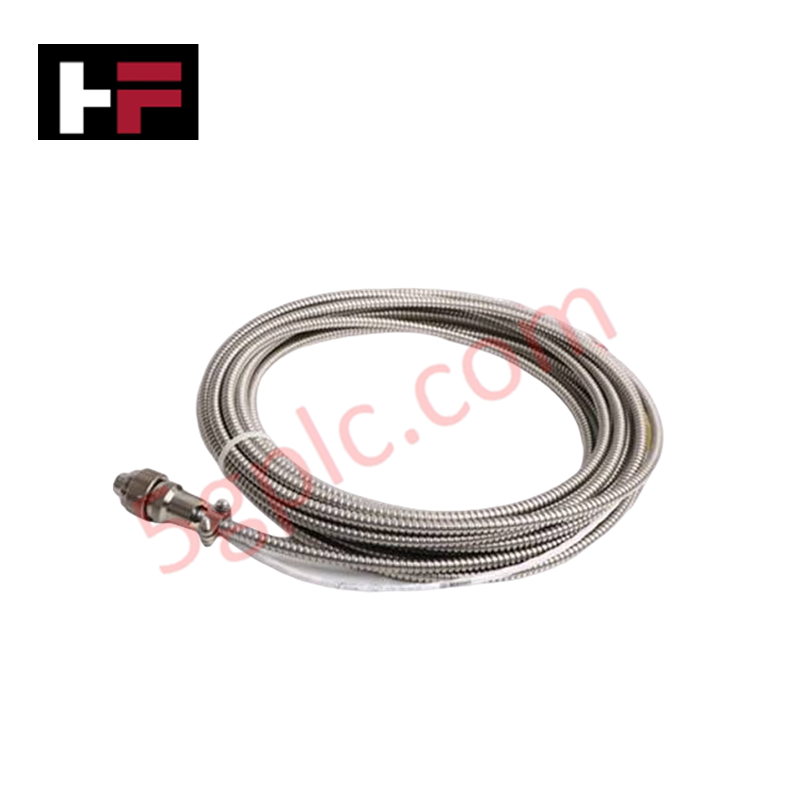
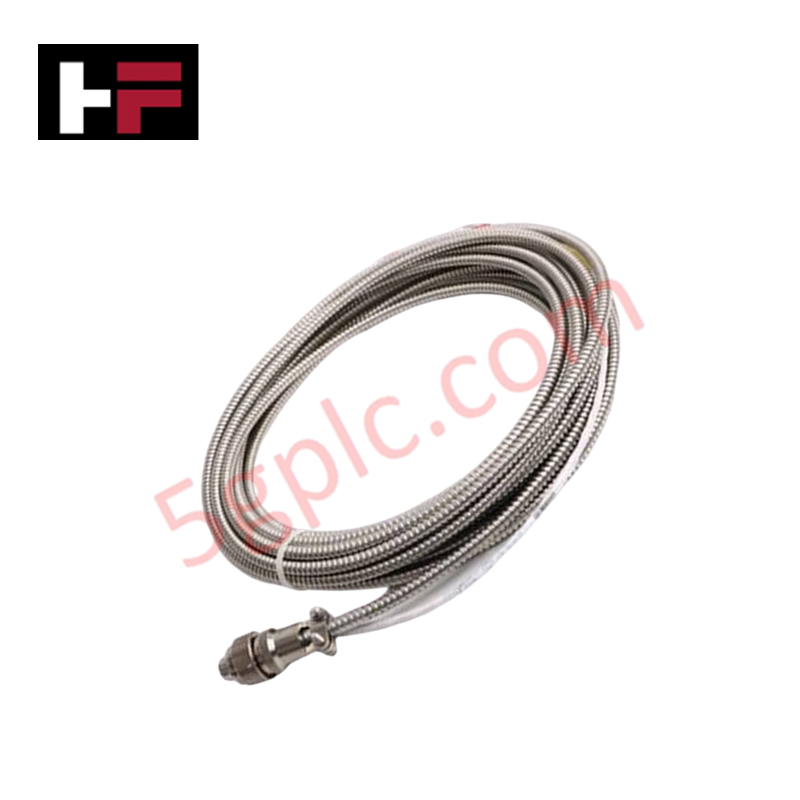
Configurado para transmissão de alta fidelidade de energia do motor e sinal de feedback do encoder em plataformas robóticas automatizadas, o Honeywell CB-CA-MPA150-RB (Cabo Motor/Encoder CB-CA-MPA150-RB) oferece execução física/eletrônica direta. Ele estabelece continuidade estável ponto a ponto entre controladores de movimento, unidades de servo drive e encoders ópticos/magnéticos rotativos em células de automação industrial.
Especificações de Hardware
| Parâmetro | Especificação |
|---|---|
| Modelo | CB-CA-MPA150-RB |
| Marca | Honeywell |
| Origem | EUA / Fabricação Global |
| Peso | 1,5 kg |
| Dimensões | 15 metros de comprimento |
| Temperatura de Operação | -20 a 70 °C |
| Consumo de Energia | Passivo (Sistema de alimentação classificado em 24 VDC) |
| Tipo de Cabo | Multi-condutor industrial blindado |
| Perfil de Flexão / Aplicação | Classificação para flexão contínua em robótica flexível |
| Cobertura da Blindagem | Trança de cobre estanhado mais blindagem externa de folha de alumínio |
Compensação de Junção Fria e Isolamento de Sinal Canal a Canal
Em ambientes de controle de movimento e interface de campo DCS, o isolamento preciso do sinal e a rejeição de ruído são obrigatórios para preservar a integridade do feedback do sensor. O conjunto de cabos Honeywell CB-CA-MPA150-RB incorpora blindagem de trança de alta densidade projetada para evitar interferência EMI/RFI que possa corromper sinais diferenciais de quadratura do encoder (canais A, B, Z) e loops de controle 4-20 mA ou digitais que operam em proximidade. A construção dielétrica do cabo mantém impedância estável do loop, mitigando quedas de tensão ao longo dos 15 metros de comprimento, garantindo separação galvânica entre os condutores de energia de alta tensão do motor e os condutores sensíveis de feedback do encoder em 24 VDC.
Perguntas Frequentes
P: Qual é o raio máximo de curvatura recomendado durante a instalação no braço robótico?
R: Para aplicações de flexão dinâmica em braços robóticos articulados, mantenha um raio mínimo de curvatura de 10 vezes o diâmetro externo do cabo para evitar fadiga dos condutores internos e separação da blindagem.
P: Como a blindagem deve ser aterrada nas extremidades do servo drive e do encoder?
R: A blindagem integral de trança de cobre estanhado deve ser terminada por meio de prensa-cabos condutivos de 360 graus ou grampos de aterramento da blindagem no ponto de entrada do invólucro do drive para otimizar o caminho da corrente de dreno e a supressão de ruído modo comum.
P: Este cabo é classificado para hot-plug sob alimentação de 24 VDC?
R: Não, a alimentação de controle para o servo drive e a interface do encoder deve ser desenergizada antes de conectar ou desconectar os conectores terminais para evitar transientes de tensão e arco nos pinos.
Diretrizes para Instalação em Campo
- Passe o cabo por trilhos dedicados ou conduítes flexíveis separados das linhas de distribuição de energia AC de alta tensão (480 VAC) por uma distância mínima de 200 mm.
- Garanta que as luvas de alívio de tensão ou grampos mecânicos estejam fixados nos pontos de terminação fixos e móveis para eliminar tensão nas juntas internas de solda/crimpagem dos pinos.
- Verifique se a temperatura ambiente contínua ao longo de todo o trajeto do cabo permanece estritamente dentro da faixa térmica de -20 a 70 °C.
- Organize todas as pontas da blindagem externa para direcionar aos parafusos de aterramento do chassi usando tiras curtas de aterramento de baixa impedância.
Informações Adicionais
- Peças 100% Originais: Todos os produtos são originais e autênticos, garantindo desempenho industrial confiável.
- Garantia de Reembolso de 30 Dias: Devolva qualquer item em estoque dentro de 30 dias na embalagem original e lacrada para reembolso total (excluindo frete e taxas).
- Garantia de 12 Meses: Cobre defeitos de materiais ou fabricação; exclui uso indevido, desgaste normal ou modificações não autorizadas.
- Envio para Todo o Mundo: Enviamos via USPS, UPS, FedEx e DHL. Os prazos de entrega variam conforme o país e podem estar sujeitos a taxas alfandegárias ou de importação.
- Suporte e Contato: Assistência técnica e garantia disponível a qualquer momento. Contate-nos aqui: Contato.
- Orientação para Compra: Verifique cuidadosamente as especificações e compatibilidade do produto antes de fazer o pedido para garantir a aplicação correta.


Guia de Tecnologia e Compras

Entendendo a lógica e o controle do freio mecânico do inversor de frequência na automação industrial
Os inversores de frequência (VFDs) desempenham um papel crucial na automação industrial moderna, controlando a velocidade, o torque e a aceleração dos motores. No entanto, cargas de alta inércia e sistemas de elevação vertical exigem uma lógica precisa de frenagem mecânica para garantir a segurança operacional e evitar danos aos equipamentos.

Por que os controladores lógicos programáveis entram em modo de parada: uma análise especializada
Os sistemas de automação industrial dependem muito de Controladores Lógicos Programáveis (PLCs) para manter a produção ininterrupta. Quando um PLC muda inesperadamente do modo Run para o modo Stop, linhas inteiras de produção param.
À medida que os sistemas de controle evoluem na automação das fábricas modernas, entender as causas raiz dessas interrupções ajuda os engenheiros a minimizar o dispendioso tempo de inatividade. Este guia técnico explica por que os PLCs entram no modo Stop e apresenta estratégias práticas para reduzir falhas no sistema.

Entendendo as causas-raiz da parada não planejada do CLP na automação industrial
Controladores Lógicos Programáveis modernos gerenciam a execução por meio de estados operacionais distintos: Executar, Parar, Inicialização e Suspensão. Durante a energização, o controlador inicializa os registradores de memória no modo Parar antes de passar brevemente para o modo Inicialização. Nessa fase, os autodiagnósticos internos avaliam a integridade do sistema, tanto do hardware quanto dos programas do usuário. Se o controlador não detectar falhas críticas, ele entra no modo Executar para executar continuamente o programa de controle. No entanto, qualquer anomalia grave no sistema faz a CPU voltar imediatamente ao modo Parar, para evitar o comportamento errático das máquinas em toda a fábrica.