











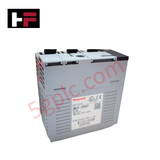
Détails du produit
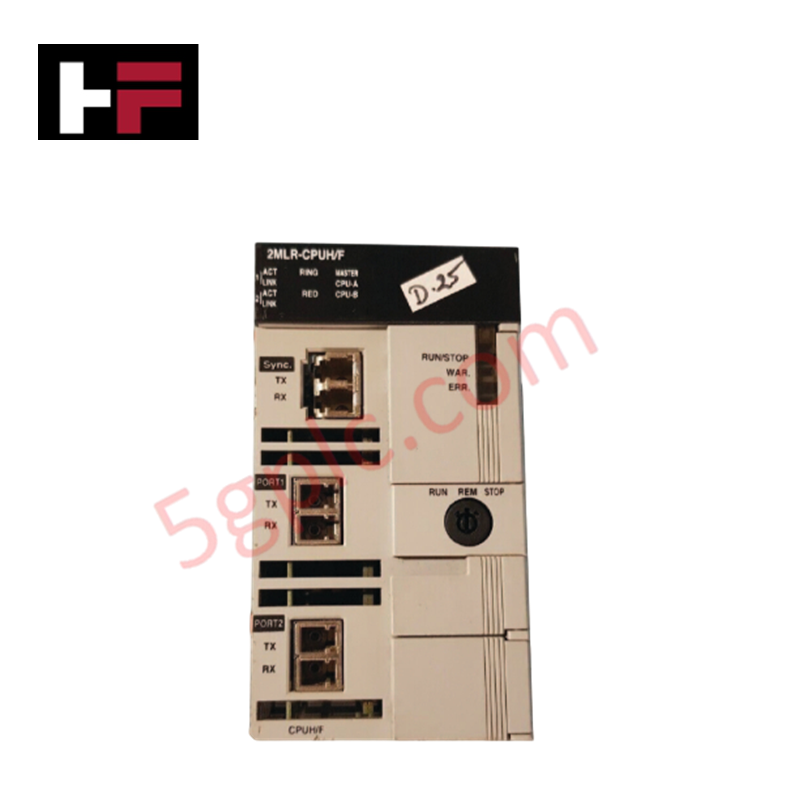
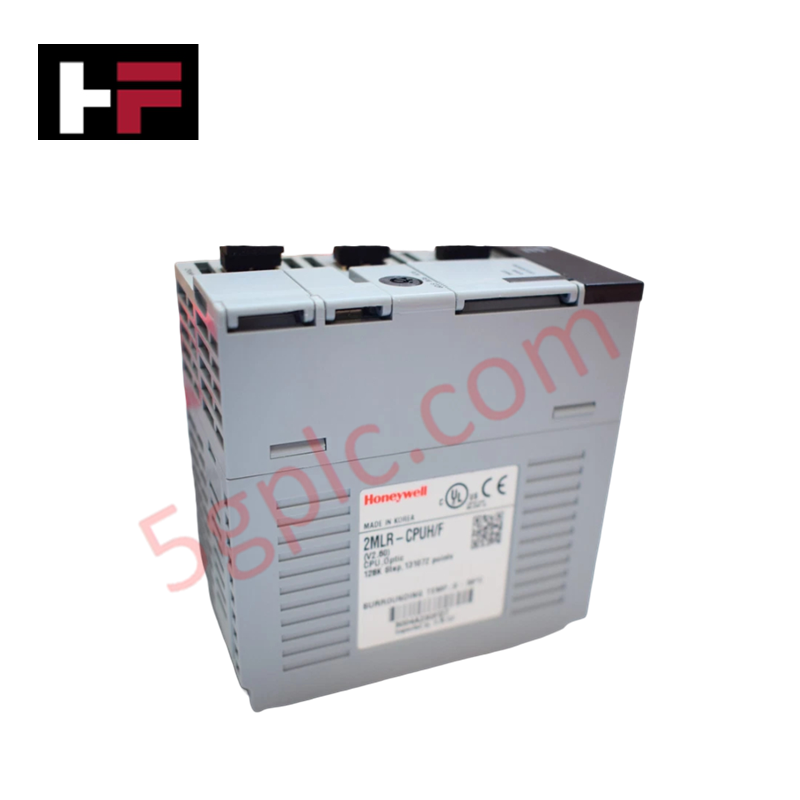
Le Honeywell 2MLR-CPUH/T, également répertorié sous la référence 2MLR-CPUH/F High Speed CPU Module, fonctionne comme un composant matériel dédié à l’exécution déterministe des programmes et à la gestion du balayage des E/S au sein des plateformes réseau MasterLogic-200.
Spécifications matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | 2MLF-CPUH/T (2MLR-CPUH/F) |
| Marque | Honeywell |
| Origine | Corée du Sud |
| Poids | 0,257 kg |
| Dimensions | Format standard de module CPU MasterLogic-200 |
| Température de fonctionnement | 0 à 55 °C |
| Consommation électrique | 1173 mA à 5 VCC (fond de panier interne) |
| Mémoire de programme | 7 Mo |
| Mémoire flash | 16 Mo |
| Méthodes d’exécution des programmes | Balayage cyclique, interruptions déclenchées par le temps, interruptions de mémoire interne |
| Méthode de contrôle des E/S | E/S à traitement par lots synchrone au balayage (méthode de rafraîchissement), méthode d’E/S directes par instruction du programme |
| Langages de programmation | Schéma à contacts, diagramme fonctionnel séquentiel, texte structuré, liste d’instructions (affichage uniquement) |
| Extension maximale des E/S | 31 bases, 372 emplacements, 128 000 points d’E/S réseau/distantes |
Vitesse de communication du bus de fond de panier et architecture de traitement
Le 2MLR-CPUH/T utilise une communication à haut débit sur le bus de fond de panier ainsi qu’une gestion directe du rafraîchissement de la mémoire pour traiter jusqu’à 128 000 canaux d’E/S réseau et distantes sur un maximum de 31 bases d’extension et 372 emplacements de modules. Fonctionnant avec 7 Mo de mémoire de programme principale et 16 Mo de mémoire flash non volatile, le module exécute des mises à jour d’E/S par lots synchrones au balayage, parallèlement aux appels directs d’instructions du programme. L’isolation entre les canaux et l’accès déterministe à la mémoire garantissent une gestion rapide des interruptions dans les routines de commande standard en schéma à contacts, SFC et texte structuré.
Foire aux questions
Q : Quels modes d’exécution des programmes sont pris en charge par le module CPU 2MLR-CPUH/T ?
R : Le processeur prend en charge l’exécution par balayage cyclique, les interruptions déclenchées par le temps et les interruptions de mémoire interne pour exécuter la logique d’automatisation.
Q : Quelles sont les principales méthodes de traitement des E/S utilisées par ce processeur ?
R : Il utilise le traitement par lots synchrone au balayage (méthode de rafraîchissement) pour le balayage standard des E/S, ainsi que le traitement direct des E/S déclenché directement par les instructions du programme.
Q : Quelle est la consommation maximale de courant du module sur le fond de panier ?
R : Le module consomme 1173 mA sur l’alimentation logique interne de 5 VCC du fond de panier.
Directives d’installation sur site
- Vérifiez que l’alimentation du châssis principal est complètement déconnectée avant d’insérer ou de retirer le module CPU de l’emplacement du rack de l’unité de base.
- Alignez les connecteurs arrière du 2MLR-CPUH/T sur les rails de guidage de l’emplacement du fond de panier, puis appuyez fermement jusqu’à ce que les loquets de retenue supérieur et inférieur s’enclenchent.
- Établissez des connexions de communication blindées aux ports d’extension réseau en utilisant un cheminement de câbles approuvé, éloigné des lignes CA haute tension.
- Vérifiez la mise à la terre correcte du châssis du rack de base vers la borne de terre du coffret principal au moyen d’une tresse en cuivre de forte section afin de limiter les décharges électrostatiques.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.


Guide technique et d'achat

Optimisation de la régulation du niveau des réservoirs à l’aide d’algorithmes proportionnels dans les systèmes API
Les ingénieurs en automatisation industrielle sont souvent confrontés à des difficultés de régulation du niveau des liquides dans des installations de production variées. Les mécanismes de commande tout ou rien traditionnels perturbent souvent la stabilité du système en raison des commutations brusques des actionneurs. C’est pourquoi le passage à des architectures en boucle fermée, comme la régulation proportionnelle, permet d’obtenir des réponses plus fluides. Dans un environnement API classique, tel que Siemens TIA Portal, les ingénieurs utilisent une boucle de rétroaction pour réduire les erreurs de procédé sans avoir à recourir à toute la complexité d’une régulation PID.

Comprendre pourquoi votre automate programmable passe en mode Arrêt : causes et dépannage
Dans l’automatisation industrielle, les automates programmables industriels (API) constituent le cœur intelligent de l’automatisation moderne des usines et des systèmes de contrôle distribués (DCS). Comprendre comment un API passe d’un mode à l’autre est essentiel pour les ingénieurs de maintenance. En général, un API fonctionne selon quatre modes principaux : Marche, Arrêt, Démarrage et Attente. À la mise sous tension, le système démarre immédiatement en mode Arrêt avant d’entamer la séquence de démarrage. Si le contrôleur rencontre une erreur critique pendant l’exécution, il revient automatiquement en mode Arrêt afin d’éviter d’endommager l’équipement. Le suivi de ces transitions d’état aide donc les techniciens à maintenir une disponibilité élevée du système.

Guide complet des techniques de commande des variateurs de servomoteurs en automatisation industrielle
Les systèmes de commande de mouvement de précision assurent une production à haut rendement dans les environnements modernes d’automatisation industrielle. Contrairement aux moteurs à induction classiques pilotés par de simples variateurs de fréquence, les systèmes servomoteurs offrent une précision de positionnement inférieure au millimètre et une réponse dynamique rapide.