










Détails du produit
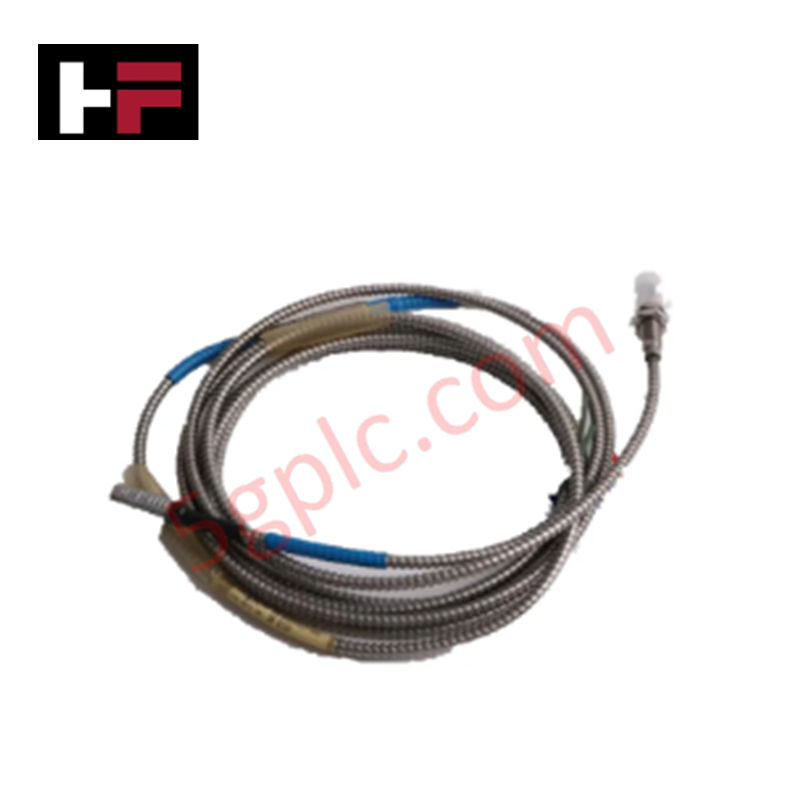
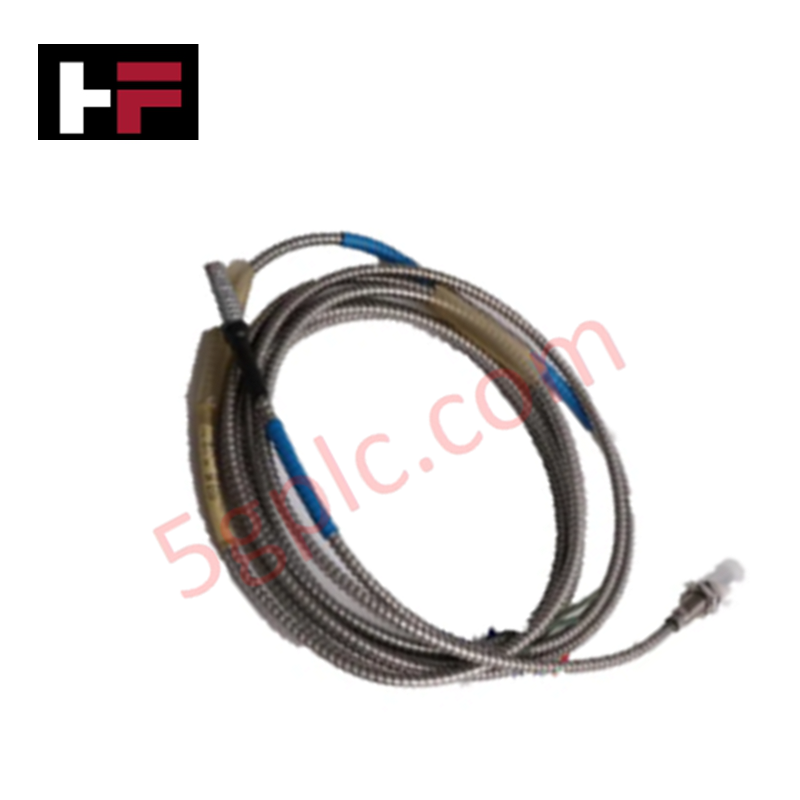
Configuré pour l’acquisition de déplacement rotationnel dans les plateformes de surveillance des machines MMS, le capteur à courant de Foucault Emerson Epro PR9670/113-100 (PR9670/113-100) permet une mesure directe et physique sans contact de la position de l’arbre et des vibrations.
Spécifications matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | PR9670/113-100 |
| Marque | Emerson Epro |
| Origine | États-Unis |
| Poids | Poids standard du capteur |
| Dimensions | 31 cm x 26 cm x 8 cm |
| Température de fonctionnement | Plage industrielle standard |
| Principe de mesure | Proximité par courant de Foucault |
| Compatibilité | Systèmes MMS 3000/6000 |
Caractéristiques de la surveillance mécanique et TSI
Le PR9670/113-100 utilise un noyau ferromagnétique pour générer un champ électromagnétique concentré, permettant un suivi à haute résolution du déplacement des arbres en rotation. Lors de l’installation, effectuez un étalonnage précis de la sonde à courant de Foucault afin d’aligner la sortie du capteur avec le matériau et la géométrie spécifiques de l’arbre. Maintenez la validation de la tension d’écart autour de la cible de -10 VDC pour garantir un fonctionnement dans la plage linéaire de la courbe caractéristique de la sonde. L’architecture interne d’excitation haute fréquence assure une suppression efficace des interférences croisées, permettant des configurations de montage à haute densité — telles que celles requises dans les réseaux de surveillance multipoints — sans distorsion du signal ni interférence entre sondes.
Questions fréquemment posées
Q : Comment le câble blindé affecte-t-il l’intégrité du signal dans les environnements à fort bruit ?
R : Le câble blindé intégré est conçu pour offrir une haute immunité au bruit en minimisant le couplage des interférences électromagnétiques dans le chemin du signal de vitesse ou de déplacement. Assurez-vous que la masse du blindage est correctement reliée à la terre commune du système de surveillance pour maintenir cette protection.
Q : Le boîtier en acier inoxydable est-il adapté aux environnements chimiquement agressifs ?
R : La construction en acier inoxydable offre une résistance mécanique et chimique contre les facteurs environnementaux industriels typiques tels que l’humidité et la poussière. Cependant, veillez à ce que l’entrée du câble soit correctement étanchéifiée si le capteur est déployé dans des environnements avec présence d’humidité ou de particules conductrices.
Consignes d’installation sur site
- Fixez solidement le capteur en utilisant les filetages du boîtier, en veillant à ce que la pointe de la sonde soit perpendiculaire à la cible de l’arbre pour éviter les erreurs géométriques de mesure.
- Vérifiez l’écart initial à l’aide d’un micromètre ou d’un jeu de cales, en ajustant jusqu’à ce que la tension d’écart statique atteigne la valeur nominale de -10 VDC.
- Faites passer le câble blindé dans un conduit métallique mis à la terre, en évitant la proximité des moteurs à courant alternatif à haute intensité ou des câbles d’alimentation pour prévenir les bruits induits.
- Si vous montez plusieurs capteurs en réseau serré, vérifiez que les fréquences d’excitation sont découplées pour éliminer les interférences croisées.
- Effectuez un test de simulation d’écart statique lors de la mise en service pour vérifier la correspondance des paramètres de vibration mesurés avec les valeurs de courant/tension de sortie du système de surveillance.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.

Guide technique et d'achat

Maîtriser la théorie du freinage par variateur de fréquence et la séquence des freins mécaniques en automatisation industrielle
Dans l’automatisation industrielle, les variateurs de fréquence (VFD) régulent la vitesse et le couple des moteurs dans les usines et les systèmes de manutention. Cependant, certaines applications exigeantes subissent des charges externes susceptibles de faire tourner l’arbre du moteur sans commande active. Par exemple, la gravité entraîne les charges vers le bas dans les équipements de levage non ancrés. C’est pourquoi les ingénieurs intègrent des freins mécaniques à la logique des VFD afin de garantir une sécurité absolue et d’éviter les dommages structurels ou les blessures du personnel lors des arrêts.

Optimisation de la régulation du niveau des réservoirs à l’aide d’algorithmes proportionnels dans les systèmes API
Les ingénieurs en automatisation industrielle sont souvent confrontés à des difficultés de régulation du niveau des liquides dans des installations de production variées. Les mécanismes de commande tout ou rien traditionnels perturbent souvent la stabilité du système en raison des commutations brusques des actionneurs. C’est pourquoi le passage à des architectures en boucle fermée, comme la régulation proportionnelle, permet d’obtenir des réponses plus fluides. Dans un environnement API classique, tel que Siemens TIA Portal, les ingénieurs utilisent une boucle de rétroaction pour réduire les erreurs de procédé sans avoir à recourir à toute la complexité d’une régulation PID.

Comprendre pourquoi votre automate programmable passe en mode Arrêt : causes et dépannage
Dans l’automatisation industrielle, les automates programmables industriels (API) constituent le cœur intelligent de l’automatisation moderne des usines et des systèmes de contrôle distribués (DCS). Comprendre comment un API passe d’un mode à l’autre est essentiel pour les ingénieurs de maintenance. En général, un API fonctionne selon quatre modes principaux : Marche, Arrêt, Démarrage et Attente. À la mise sous tension, le système démarre immédiatement en mode Arrêt avant d’entamer la séquence de démarrage. Si le contrôleur rencontre une erreur critique pendant l’exécution, il revient automatiquement en mode Arrêt afin d’éviter d’endommager l’équipement. Le suivi de ces transitions d’état aide donc les techniciens à maintenir une disponibilité élevée du système.