










Détails du produit
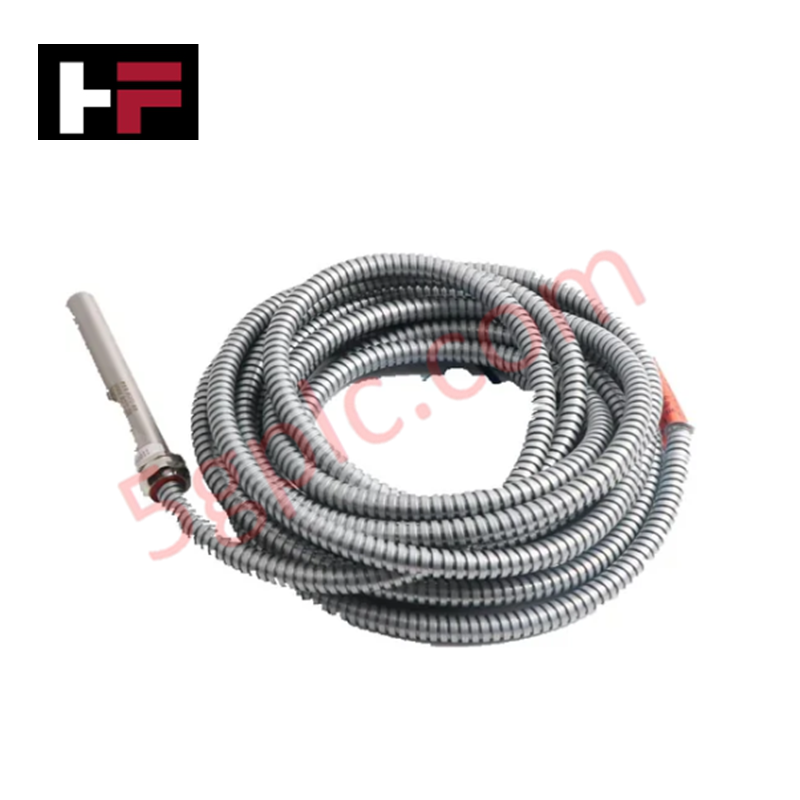
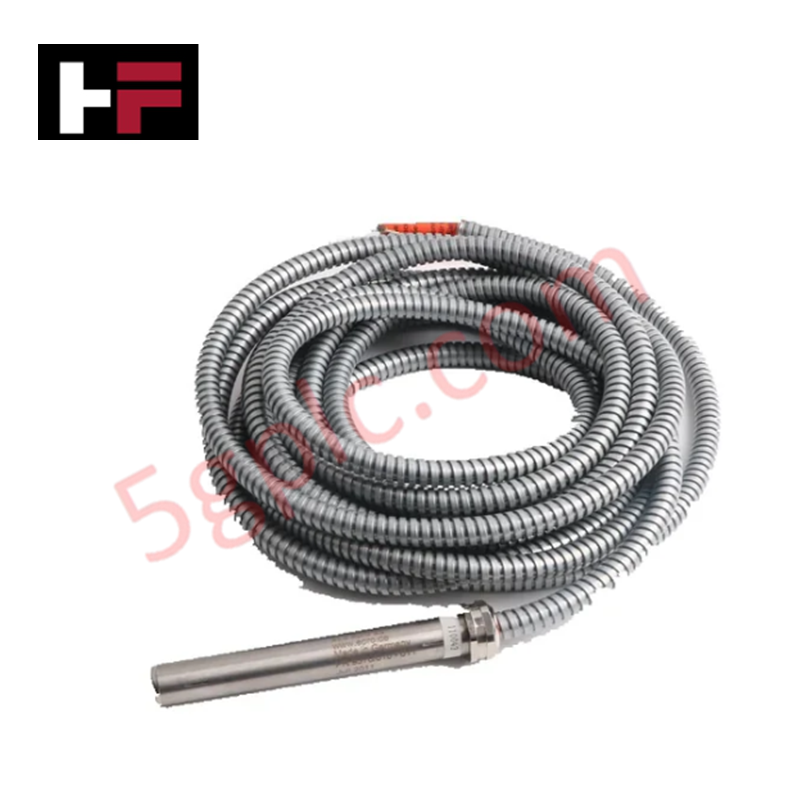
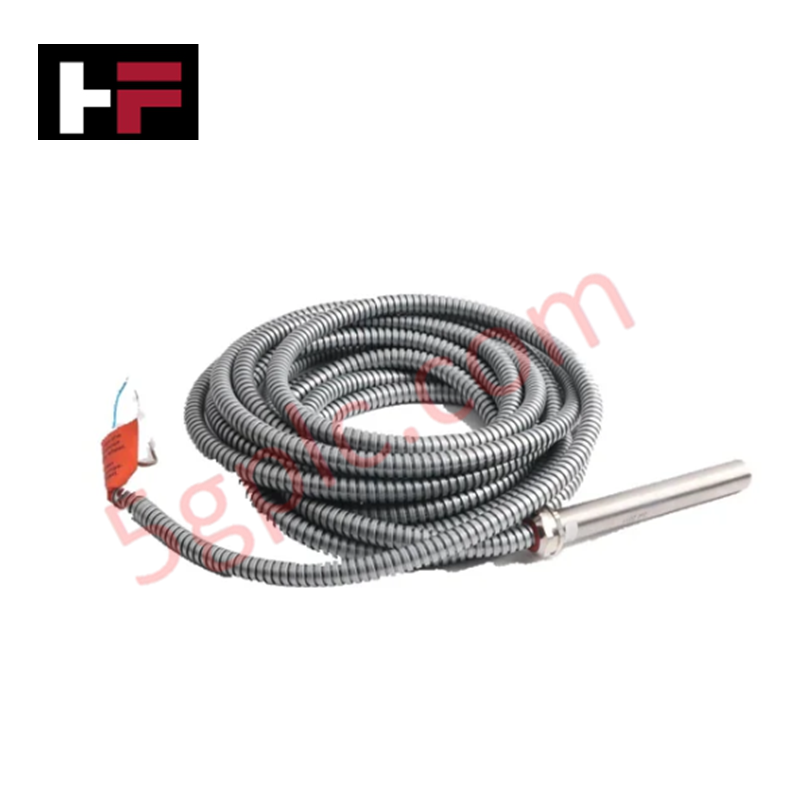
Configuré pour l’acquisition de la vitesse de rotation dans les machines industrielles, le Epro PR9376/20 (PR9376/20) Capteur de Vitesse à Effet Hall fournit une exécution électrique directe de la génération d’impulsions sans contact à partir de cibles ferromagnétiques en rotation.
Spécifications Matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | PR9376/20 |
| Marque | Epro |
| Poids | 210 g |
| Dimensions | 14 mm de diamètre, 160 mm de longueur |
| Température de fonctionnement | -25 °C à +100 °C |
| Consommation électrique | Environ 25 mA (10-30 VDC) |
| Sortie | Impulsion en onde carrée (Haut >10 V / Bas <1 V) |
| Capacité en fréquence | Jusqu’à 12 kHz |
| Jeu d’air | 1,0 mm (Module 1) à 1,5 mm (Module >2) |
Caractéristiques Mécaniques et TSI
Le PR9376/20 fonctionne grâce à la détection magnétique par effet Hall pour surveiller la vitesse de l’arbre en suivant le passage des dents d’engrenage ou des rainures. Pour garantir la fidélité du signal, maintenez strictement le jeu d’air spécifié ; toute déviation de la tolérance de 1,0 mm ou 1,5 mm dégradera l’amplitude des impulsions et la précision du chronométrage. Dans les réseaux TSI multi-capteurs, assurez un câblage approprié pour éviter les interférences croisées entre les canaux de signal à haute vitesse, car les interférences électromagnétiques externes peuvent perturber la transition de l’onde carrée. La sortie du capteur est proportionnelle au passage de la cible, nécessitant une surface ferromagnétique propre — typiquement en acier non inoxydable — pour éviter les pertes d’impulsions ou les commutations erratiques.
Questions Fréquemment Posées
Q : La capacité de fréquence de 12 kHz est-elle suffisante pour toutes les applications de turbines ?
R : La limite de 12 kHz couvre la plupart des applications industrielles standard. Pour les rotors à grande vitesse avec des engrenages à nombre élevé de dents, assurez-vous que la fréquence d’impulsion calculée $f = \frac{N \times RPM}{60}$ ne dépasse pas la bande passante du capteur afin d’éviter la perte d’impulsions ou la saturation de la sortie.
Q : Comment orienter le capteur par rapport aux dents de l’engrenage ?
R : Le capteur doit être monté perpendiculairement à la surface cible. La pointe active doit faire face directement au matériau ferromagnétique pour obtenir la variation de flux magnétique nécessaire au déclenchement de la logique de commutation par effet Hall.
Consignes d’Installation sur Site
- Assurez-vous que le support de montage est rigide pour éviter que les vibrations ne modifient le jeu d’air, ce qui pourrait provoquer des pertes intermittentes de signal.
- Terminez le câble isolé en PTFE à l’entrée du système de surveillance ; assurez-vous que la masse est connectée côté armoire de contrôle pour atténuer les interférences.
- Vérifiez les propriétés du matériau cible ; assurez-vous qu’il s’agit d’un acier magnétique doux pour maintenir une densité de flux optimale pour l’élément à effet Hall.
- Vérifiez que la tension d’alimentation est comprise dans la plage 10-30 VDC et que la résistance de charge est configurée pour un fonctionnement typique à 100 kOhm.
- Effectuez un test de mise en service en faisant tourner manuellement l’arbre à basse vitesse pour confirmer la génération d’impulsions en onde carrée avant d’appliquer la vitesse opérationnelle complète.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.

Guide technique et d'achat

Optimisation de la régulation du niveau des réservoirs à l’aide d’algorithmes proportionnels dans les systèmes API
Les ingénieurs en automatisation industrielle sont souvent confrontés à des difficultés de régulation du niveau des liquides dans des installations de production variées. Les mécanismes de commande tout ou rien traditionnels perturbent souvent la stabilité du système en raison des commutations brusques des actionneurs. C’est pourquoi le passage à des architectures en boucle fermée, comme la régulation proportionnelle, permet d’obtenir des réponses plus fluides. Dans un environnement API classique, tel que Siemens TIA Portal, les ingénieurs utilisent une boucle de rétroaction pour réduire les erreurs de procédé sans avoir à recourir à toute la complexité d’une régulation PID.

Comprendre pourquoi votre automate programmable passe en mode Arrêt : causes et dépannage
Dans l’automatisation industrielle, les automates programmables industriels (API) constituent le cœur intelligent de l’automatisation moderne des usines et des systèmes de contrôle distribués (DCS). Comprendre comment un API passe d’un mode à l’autre est essentiel pour les ingénieurs de maintenance. En général, un API fonctionne selon quatre modes principaux : Marche, Arrêt, Démarrage et Attente. À la mise sous tension, le système démarre immédiatement en mode Arrêt avant d’entamer la séquence de démarrage. Si le contrôleur rencontre une erreur critique pendant l’exécution, il revient automatiquement en mode Arrêt afin d’éviter d’endommager l’équipement. Le suivi de ces transitions d’état aide donc les techniciens à maintenir une disponibilité élevée du système.

Guide complet des techniques de commande des variateurs de servomoteurs en automatisation industrielle
Les systèmes de commande de mouvement de précision assurent une production à haut rendement dans les environnements modernes d’automatisation industrielle. Contrairement aux moteurs à induction classiques pilotés par de simples variateurs de fréquence, les systèmes servomoteurs offrent une précision de positionnement inférieure au millimètre et une réponse dynamique rapide.