










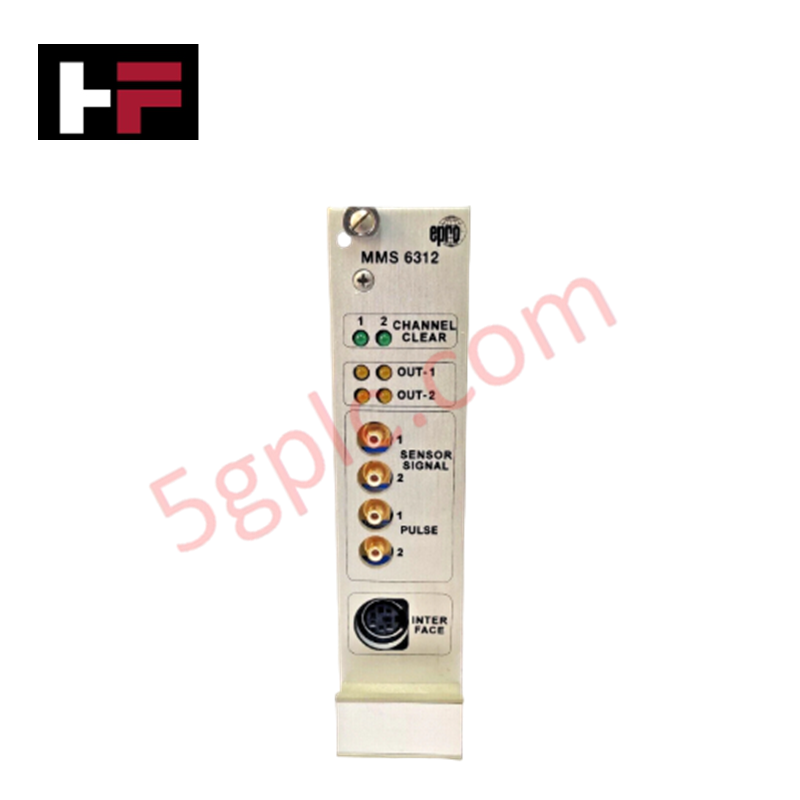
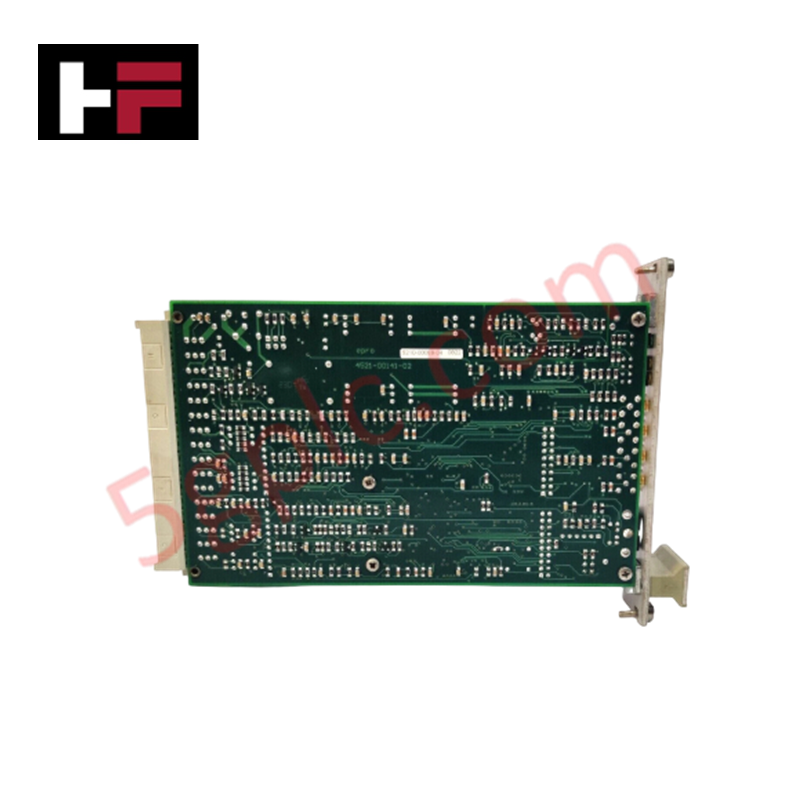
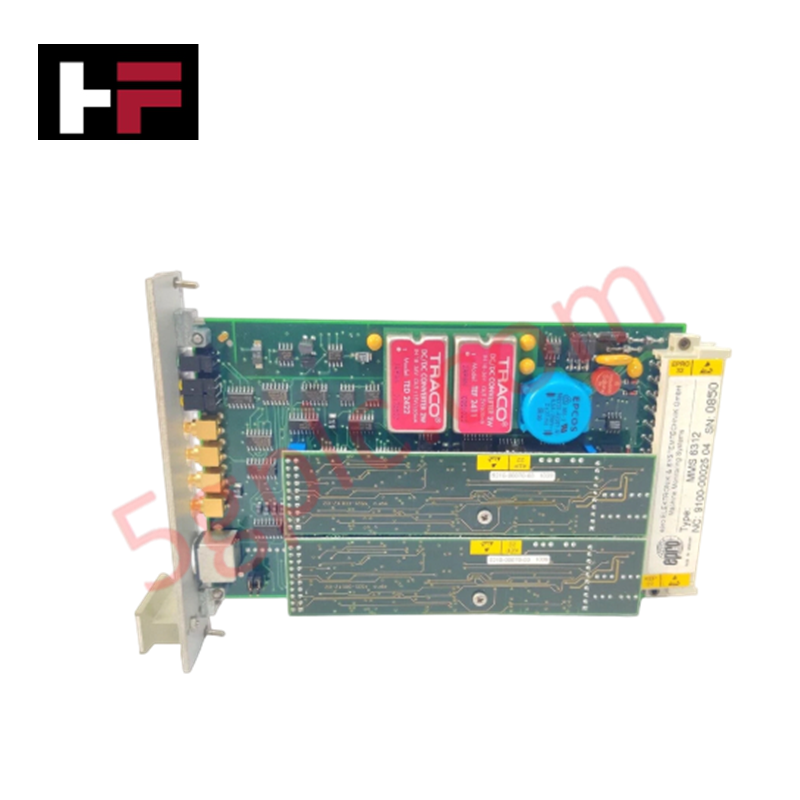
Détails du produit
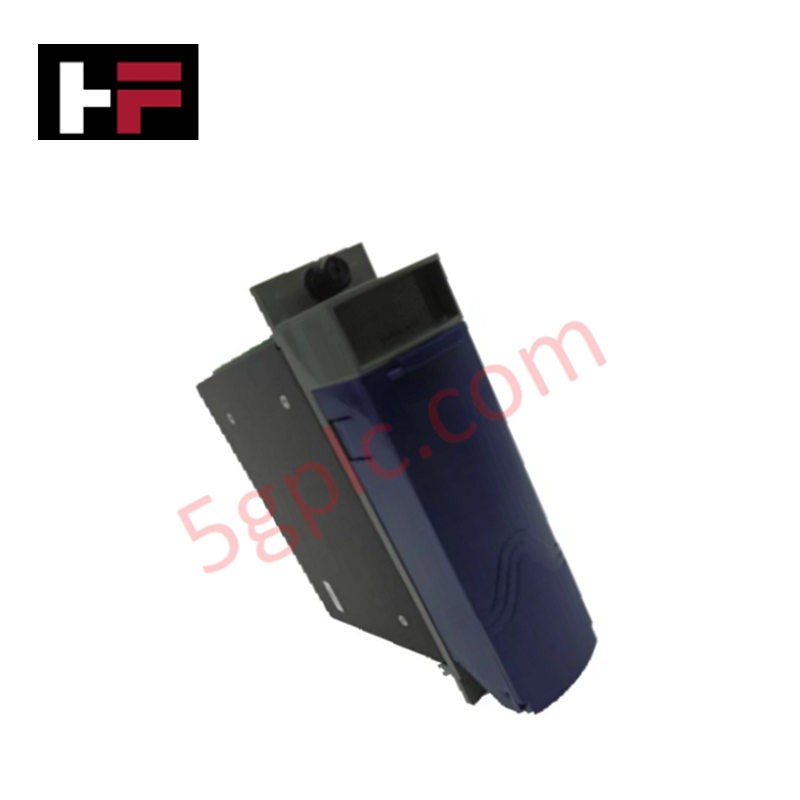
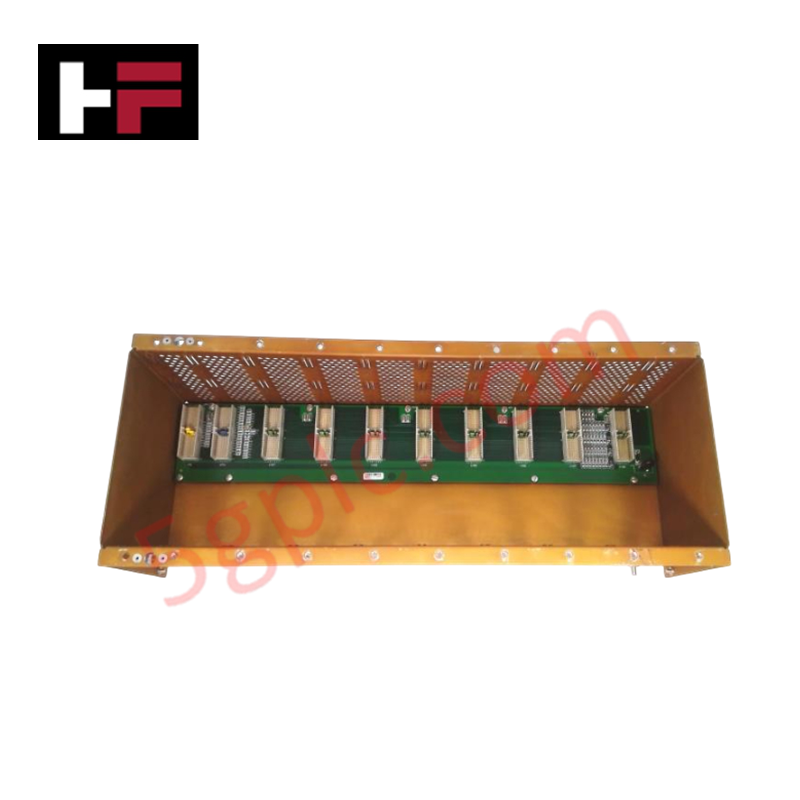
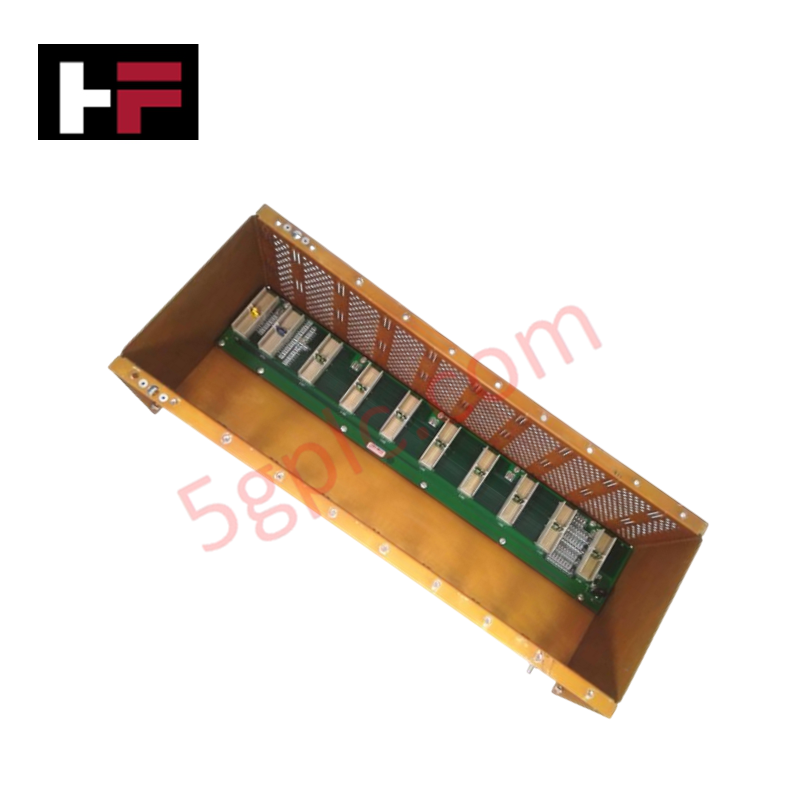
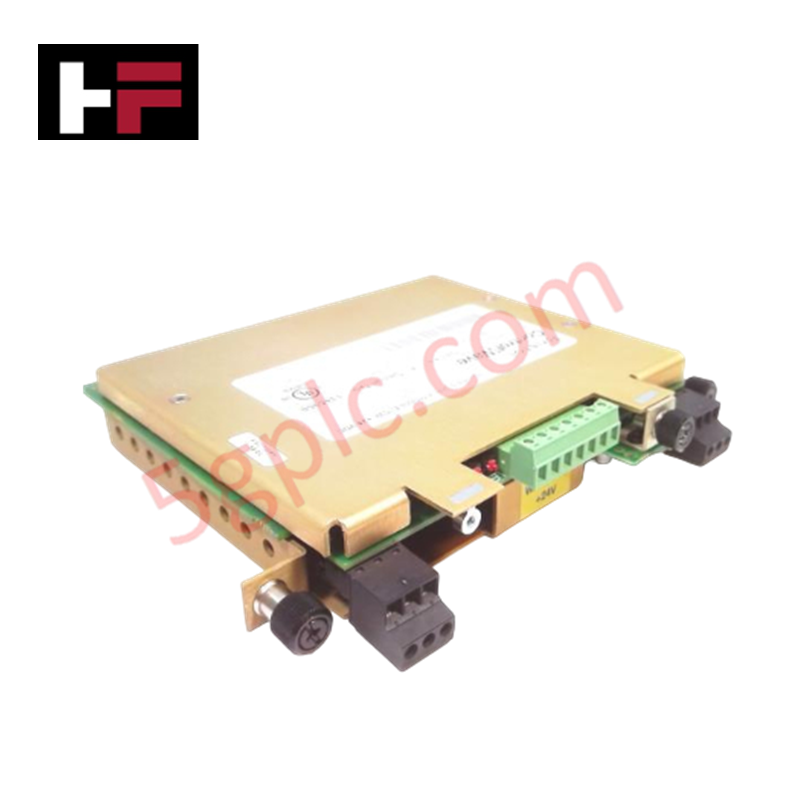
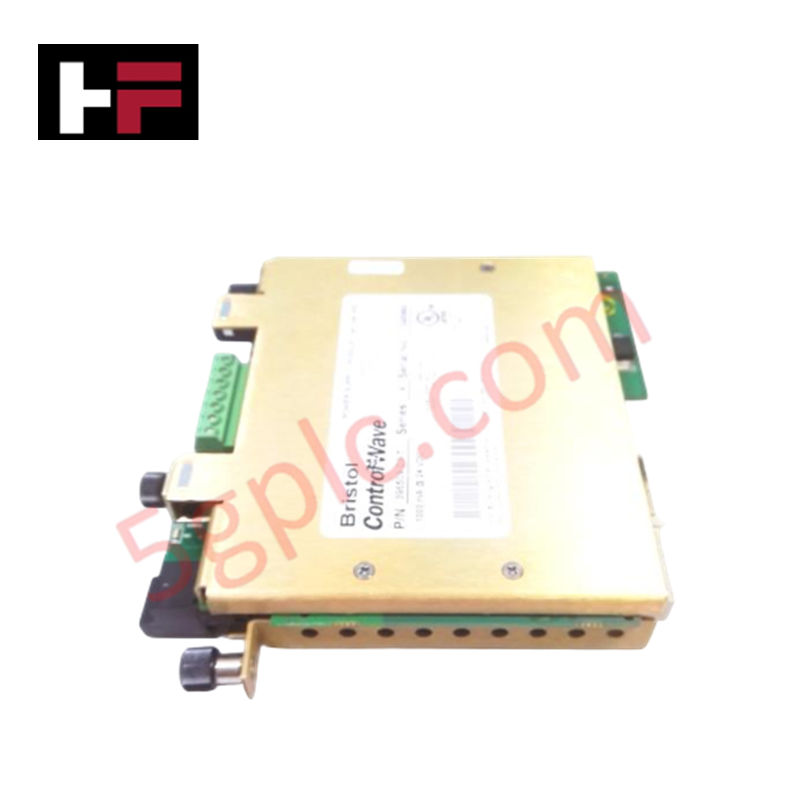
Le EPRO MMS 6312, également référencé sous le nom de Module de Surveillance de Vitesse RPM MMS 6312, fonctionne comme un composant matériel dédié à l’acquisition de fréquence de rotation à haute vitesse au sein des plateformes PLC et de contrôle industriel.
Spécifications Matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | MMS 6312 |
| Marque | EPRO |
| Poids | 0,25 kg |
| Dimensions | Montage en rack 19" |
| Processeur | ARM Cortex-A9 32 bits, 1 GHz |
| Mémoire | 1 Go RAM, 128 Mo flash |
| Configuration E/S | 32 DI, 32 DO, 8 AI, 2 AO |
Caractéristiques PLC et Contrôle Industriel
Le MMS 6312 est conçu pour des performances déterministes au sein des réseaux de contrôle industriel, supportant une communication à haute vitesse via les protocoles EtherCAT, Profinet et Modbus TCP/IP. Le module utilise une montée en densité des E/S pour gérer jusqu’à 16 axes de surveillance, s’appuyant sur un processeur ARM 32 bits pour maintenir une vitesse de traitement adaptée au calcul en temps réel de la vitesse. La compatibilité avec la mise à jour du firmware flash permet de mettre à jour l’unité afin de s’adapter aux normes réseau évolutives ou aux exigences spécifiques de la logique de contrôle. La vitesse élevée de communication sur le bus de fond de panier permet une synchronisation intégrée entre les grappes d’E/S distribuées, réduisant la latence dans les séquences de régulation de vitesse en boucle fermée.
Questions Fréquemment Posées
Q : Le MMS 6312 est-il compatible avec les mises à jour du firmware via les interfaces réseau ?
R : Oui, le module supporte les mises à jour du firmware flash via les interfaces de communication à haute vitesse. Assurez-vous que le réseau de contrôle est stable et que l’alimentation est maintenue pendant tout le cycle de mise à jour afin d’éviter toute corruption de la mémoire.
Q : Comment la communication sur le bus de fond de panier est-elle gérée lors de la montée en charge jusqu’à 16 axes ?
R : Le module gère la montée en charge multi-axes grâce à une planification optimisée du bus. La fréquence d’horloge de 1 GHz garantit une marge suffisante pour traiter les 16 axes sans dépasser le temps de cycle déterministe du réseau industriel connecté.
Consignes d’Installation sur Site
- Fixez le châssis de montage en rack 19" aux rails de l’armoire, en assurant une mise à la terre adéquate sur le barrette de terre du coffret.
- Raccordez le câblage des E/S numériques et analogiques aux connecteurs d’interface arrière, en maintenant une séparation physique entre les types de signaux pour réduire les interférences croisées.
- Établissez les connexions de communication en utilisant des câbles blindés Cat5e ou Cat6, en veillant à ce que la masse du blindage soit reliée à la terre au point d’entrée du réseau afin de respecter les normes d’immunité électromagnétique.
- Vérifiez la tension d’alimentation au niveau du bornier avant d’insérer le module dans le rack.
- Utilisez l’environnement de programmation pour assigner les adresses des nœuds et vérifier le mappage des E/S avant de lancer la logique de surveillance de vitesse.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.

Guide technique et d'achat

Optimisation de la régulation du niveau des réservoirs à l’aide d’algorithmes proportionnels dans les systèmes API
Les ingénieurs en automatisation industrielle sont souvent confrontés à des difficultés de régulation du niveau des liquides dans des installations de production variées. Les mécanismes de commande tout ou rien traditionnels perturbent souvent la stabilité du système en raison des commutations brusques des actionneurs. C’est pourquoi le passage à des architectures en boucle fermée, comme la régulation proportionnelle, permet d’obtenir des réponses plus fluides. Dans un environnement API classique, tel que Siemens TIA Portal, les ingénieurs utilisent une boucle de rétroaction pour réduire les erreurs de procédé sans avoir à recourir à toute la complexité d’une régulation PID.

Comprendre pourquoi votre automate programmable passe en mode Arrêt : causes et dépannage
Dans l’automatisation industrielle, les automates programmables industriels (API) constituent le cœur intelligent de l’automatisation moderne des usines et des systèmes de contrôle distribués (DCS). Comprendre comment un API passe d’un mode à l’autre est essentiel pour les ingénieurs de maintenance. En général, un API fonctionne selon quatre modes principaux : Marche, Arrêt, Démarrage et Attente. À la mise sous tension, le système démarre immédiatement en mode Arrêt avant d’entamer la séquence de démarrage. Si le contrôleur rencontre une erreur critique pendant l’exécution, il revient automatiquement en mode Arrêt afin d’éviter d’endommager l’équipement. Le suivi de ces transitions d’état aide donc les techniciens à maintenir une disponibilité élevée du système.

Guide complet des techniques de commande des variateurs de servomoteurs en automatisation industrielle
Les systèmes de commande de mouvement de précision assurent une production à haut rendement dans les environnements modernes d’automatisation industrielle. Contrairement aux moteurs à induction classiques pilotés par de simples variateurs de fréquence, les systèmes servomoteurs offrent une précision de positionnement inférieure au millimètre et une réponse dynamique rapide.