










Détails du produit
Présentation du produit
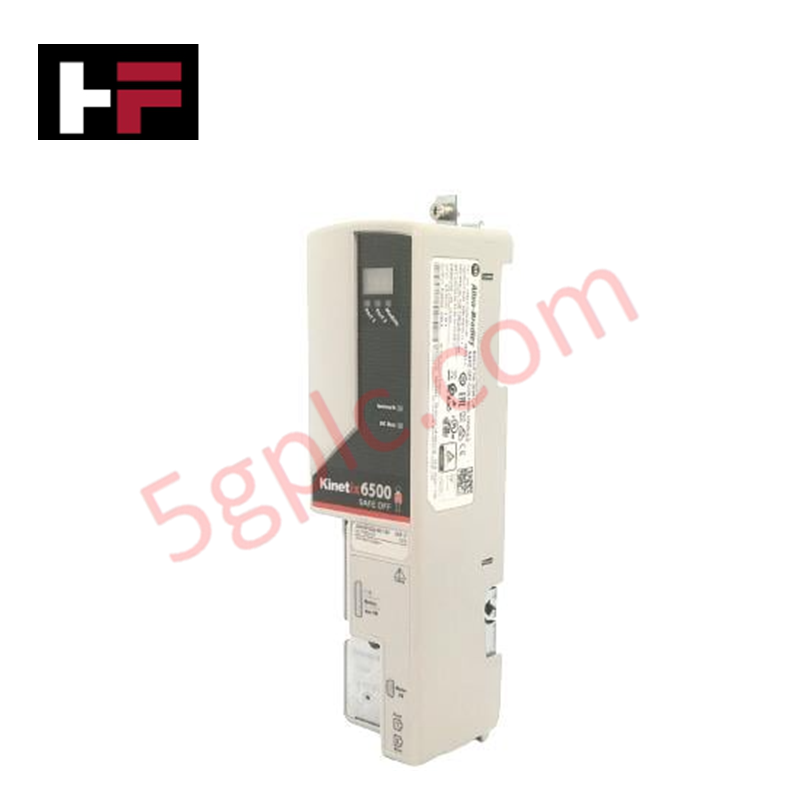
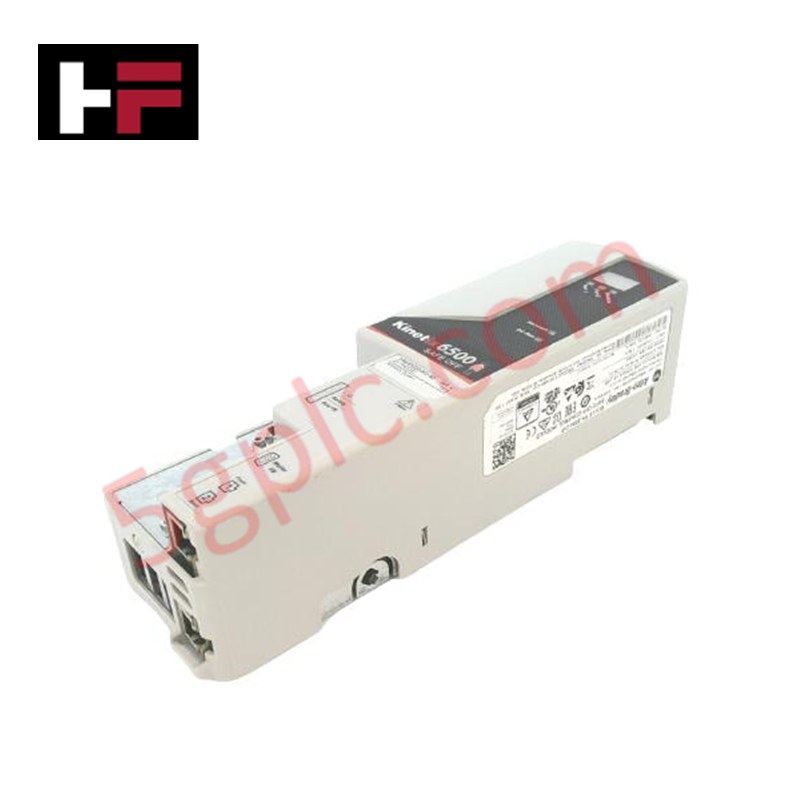
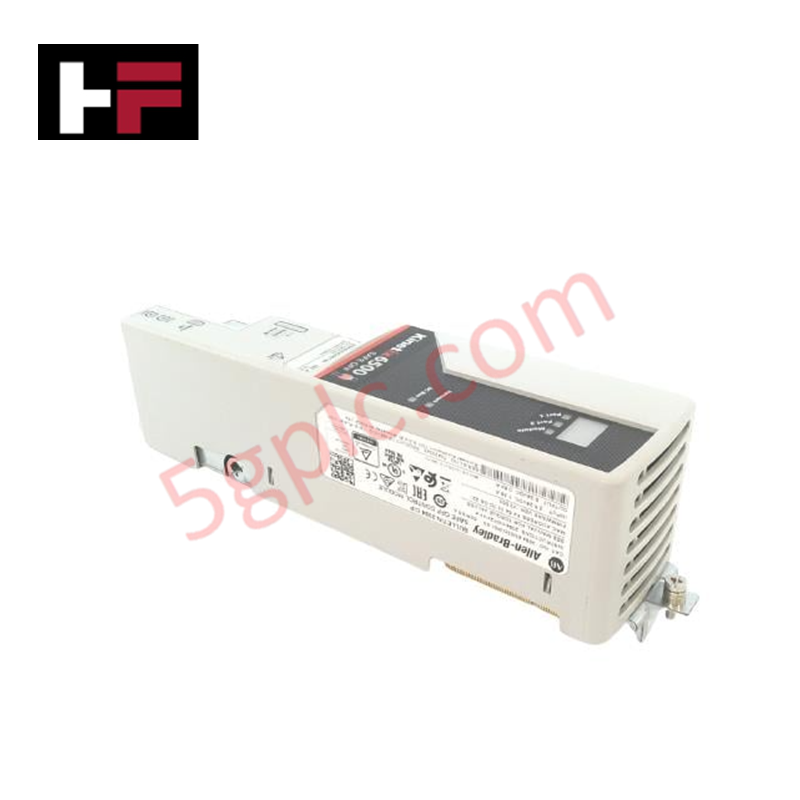
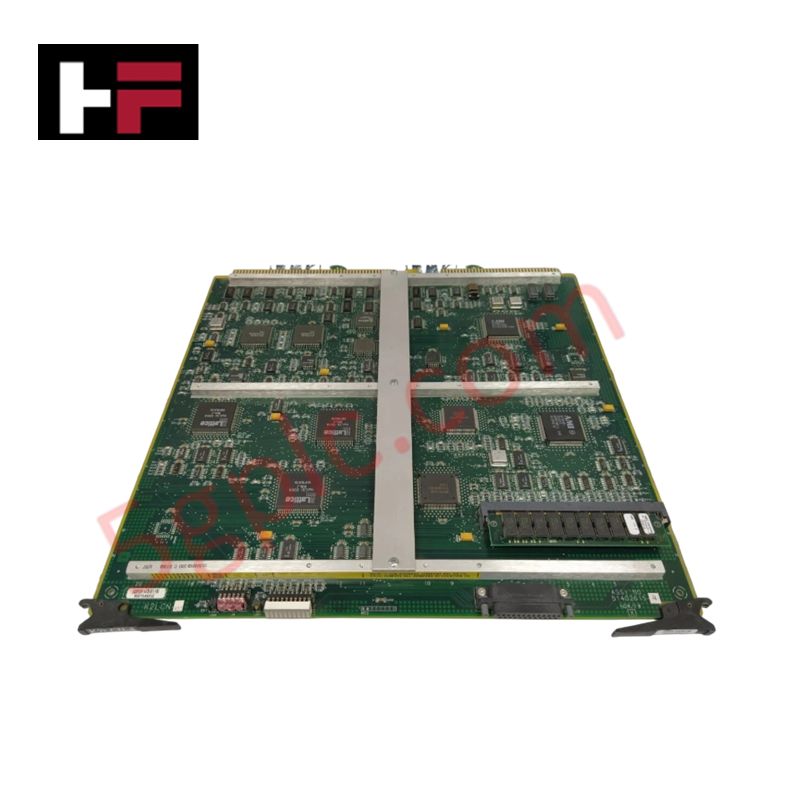
Le Allen Bradley 2094-EN02D-M01-S0 sert d'interface de traitement intelligente pour la plateforme d'entraînement servo multi-axes Kinetix 6500. Ce module de contrôle se fixe directement sur la face avant des modules d'axe intégrés (IAM) ou des modules d'axe (AM) compatibles pour gérer le profilage de mouvement à grande vitesse, la synchronisation multi-axes et le décodage du retour moteur.
En intégrant des ports de communication EtherNet/IP doubles et une fonctionnalité Safe Torque Off (STO) câblée, cette unité fait le lien entre les contrôleurs d'automatisation programmables (PAC) de haut niveau et l'électronique de puissance robuste. Nous fournissons ce composant strictement en tant qu' unité 100 % neuve, scellée d'origine en usine pour garantir l'intégrité complète du firmware et zéro erreur de déploiement en fonctionnement sur le terrain.
Spécifications techniques
Le tableau ci-dessous répertorie les interfaces matérielles précises, les profils de communication et les spécifications structurelles du module de contrôle :
| Paramètre | Spécifications matérielles et réseau |
| Fabricant | Allen Bradley / Rockwell Automation |
| Numéro de pièce | 2094-EN02D-M01-S0 |
| Code-barres UPC | 884951147775 |
| Gamme de produits | Contrôle de mouvement Kinetix 6500 |
| Type de produit | Module de contrôle d'entraînement servo |
| Interface réseau | EtherNet/IP à double port (2 ports) |
| Matériel de sécurité fonctionnelle | Fonction Safe Torque Off (STO) incluse |
| Compatibilité des modules d'alimentation | Unités IAM et AM Kinetix 6000/6200/6500 |
| Connexion de retour | Connecteur MF (retour moteur dédié) |
| Interface E/S | Connecteur IOD (entrées/sorties numériques) |
| Indicateurs de diagnostic visuel | LED d'état du bus DC, réseau, module, port 1 et port 2 |
| Poids net | 2,06 lbs (0,94 kg) |
Avantages techniques
-
Élimine le matériel de commutation personnalisé via Device Level Ring (DLR) : Le commutateur EtherNet/IP intégré à 2 ports prend en charge les topologies réseau DLR. Cette architecture permet aux ingénieurs de chaîner en guirlande les câbles réseau directement de module en module sur toute la rampe d'entraînement, évitant ainsi le besoin de commutateurs gérés externes coûteux dans le panneau de contrôle et réduisant les coûts d'infrastructure de câblage réseau.
-
Simplifie la mise en service des moteurs grâce à des interfaces à haute rétention : Le connecteur MF (retour moteur) dédié accepte les signaux d'encodeurs incrémentaux et absolus à haute résolution. Le mécanisme d'ancrage physique robuste du connecteur MF empêche les coupures de signal causées par les axes de machines à forte vibration, éliminant les défauts intermittents de positionnement qui perturbent généralement les lignes d'emballage et d'assemblage.
-
Accélère le diagnostic sur le terrain grâce à des ensembles de LED multi-niveaux : Cinq indicateurs LED distincts en façade répartissent les données opérationnelles en diagnostics localisés. Les techniciens de maintenance peuvent identifier d'un coup d'œil les pertes réseau, les défauts de module, l'activité des ports et les charges résiduelles dangereuses du bus DC sans connecter un ordinateur portable de diagnostic lors d'arrêts d'urgence de la ligne.
FAQ
-
Que désigne le suffixe "-S0" dans le système de numérotation du module de contrôle Kinetix 6500 ?
Le suffixe "-S0" indique que ce module inclut la fonction Safe Torque Off câblée. Ce circuit matériel déconnecte en toute sécurité les signaux de commande des portes du stage onduleur sous-jacent pour supprimer le couple moteur sans couper l'alimentation de toute la rampe du bus DC, maintenant ainsi le réseau d'entraînement en état de veille sécurisé.
-
Comment les techniciens montent-ils ce module de contrôle sur les structures d'alimentation IAM ou AM sous-jacentes ?
Tout d'abord, assurez-vous d'isoler toutes les alimentations AC et DC du module d'alimentation. Alignez les broches de guidage à l'arrière du 2094-EN02D-M01-S0 avec les fentes de réceptacle avant du module d'alimentation, appuyez fermement sur la carte de contrôle jusqu'à ce que les languettes d'interverrouillage s'enclenchent, puis serrez la vis de mise à la terre pour établir un chemin à faible impédance contre les interférences électromagnétiques (EMI).
-
Ce module peut-il exécuter un contrôle de mouvement en boucle fermée via des câbles Ethernet commerciaux standard ?
Non. Bien que le module utilise des ports physiques RJ45, le contrôle de mouvement synchronisé haute performance nécessite des câbles Ethernet industriels blindés de catégorie 5e (ou supérieure) avec blindages de mise à la terre tressés. Les câbles patch non blindés commerciaux standard ne bloquent pas le bruit de commutation haute fréquence provenant des blocs onduleurs adjacents, entraînant une perte de paquets réseau et des interruptions de synchronisation des axes.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.






Guide technique et d'achat

Comprendre les armoires de brassage dans l’architecture des systèmes de contrôle industriels
Les déploiements de systèmes de contrôle industriel reposent sur une distribution structurée des signaux pour relier l’instrumentation de terrain au matériel de traitement central. Une armoire de brassage constitue le point de connexion intermédiaire essentiel entre les câbles multipaires lourds de liaison directe provenant du terrain et les modules d’entrée/sortie (E/S) sensibles installés dans les coffrets d’automates programmables (PLC) ou de systèmes de contrôle distribué (DCS). En séparant les terminaisons des câbles de terrain du matériel de contrôle, les ingénieurs préservent la flexibilité du système, protègent les composants de l’automate et simplifient les opérations de mise en service.

FAT vs SAT dans les systèmes de contrôle industriels : principales différences et guide d’exécution
Le déploiement d’un système de contrôle industriel repose sur des protocoles de vérification rigoureux afin de garantir la sécurité opérationnelle, la stabilité du système et la conformité réglementaire. La mise en service de racks complexes de contrôleurs logiques programmables (PLC), de systèmes de contrôle-commande distribués (DCS) et de systèmes instrumentés de sécurité (SIS) nécessite deux étapes clés : les tests d’acceptation en usine (FAT) et les tests d’acceptation sur site (SAT). Ces deux procédures vérifient que l’automatisation du système respecte les spécifications de conception, mais elles interviennent à des étapes différentes de l’exécution du projet et visent des risques opérationnels distincts.

Concentrateur vs commutateur vs routeur dans l’architecture de l’automatisation industrielle
L’automatisation industrielle moderne repose sur une infrastructure réseau industrielle fiable pour échanger des données de terrain en temps réel entre les systèmes de technologie opérationnelle. Les ingénieurs sont souvent amenés à utiliser des équipements réseau tels que des concentrateurs, des commutateurs et des routeurs lors de l’intégration d’automates programmables, de systèmes de contrôle-commande distribués et de nœuds de supervision SCADA. Bien que ces appareils partagent des ports physiques, ils fonctionnent à différents niveaux du modèle de référence d’interconnexion des systèmes ouverts et offrent des capacités distinctes de gestion du trafic.