










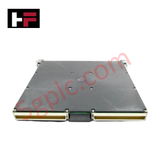
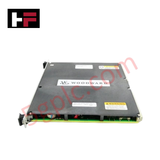
Détails du produit
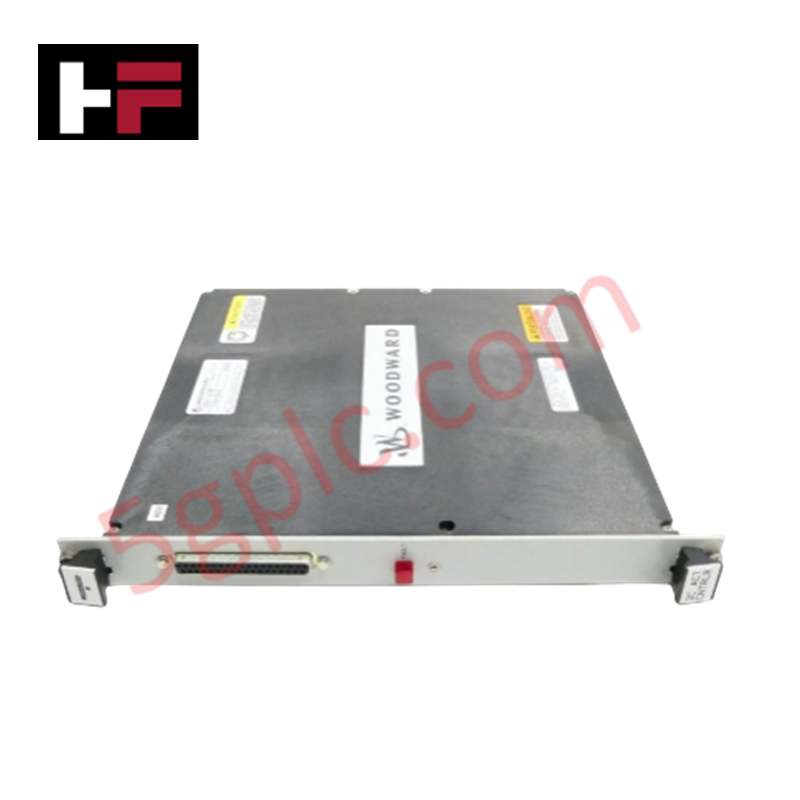
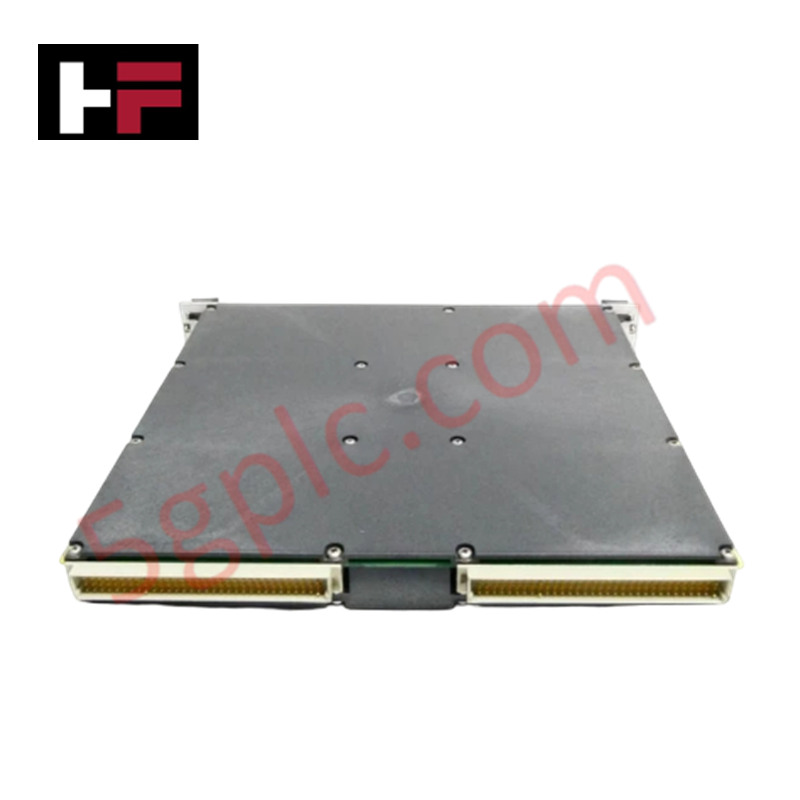
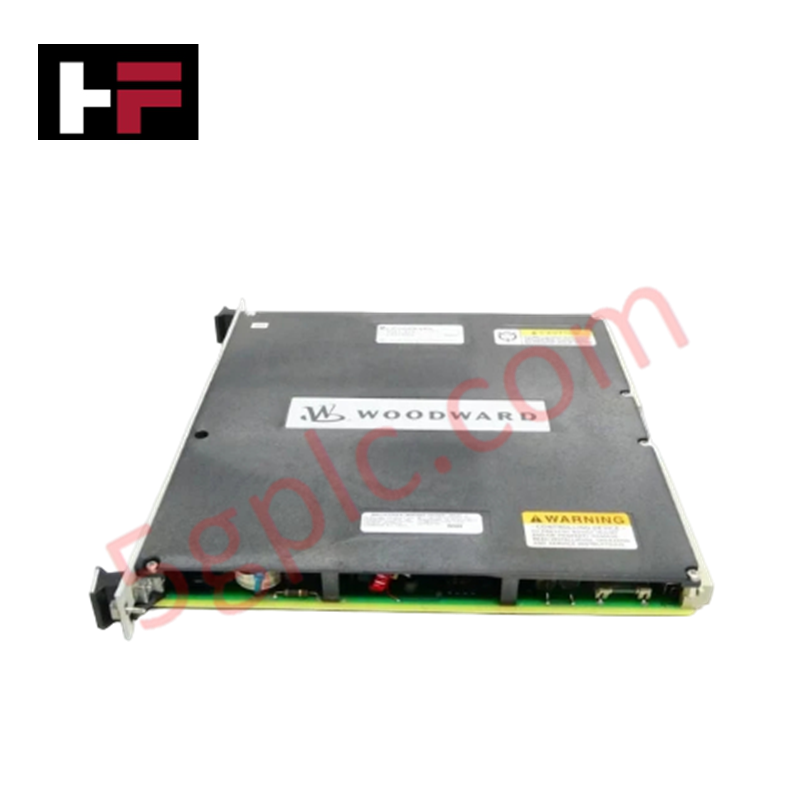
Configuré pour le contrôle proportionnel ou intégrateur des actionneurs dans les systèmes MicroNet, le Woodward 5501-429 (Version 25mA Contrôleur d’Actionneur) assure l’exécution électrique directe de la gestion d’actionneurs hydromécaniques ou pneumatiques à double canal.
Spécifications matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | 5501-429 |
| Marque | Woodward |
| Origine | Non spécifiée |
| Poids | Moins de 2 lbs |
| Dimensions | 10,25 po x 9,75 po x 1 po |
| Température de fonctionnement | Non spécifiée |
| Consommation électrique | +5 V à 0,5 A, +24 V à 1 A |
| Courant de sortie | 25 mA (Nominal) |
| Résistance maximale de charge | 10/30 mA |
| Tolérance de retour de courant | 5 % de l’échelle complète |
Réponse de la boucle de rétroaction de l’actionneur et profils de dissipation thermique du dissipateur
Le 5501-429 utilise un contrôle basé sur un modèle pour réguler la position de l’actionneur via des boucles de rétroaction LVDT ou RVDT intégrées. Le module impose une réponse stricte de la boucle de rétroaction de l’actionneur en surveillant l’excitation, la tension de rétroaction et le statut du courant du pilote, garantissant le respect des consignes de contrôle spécifiées. Les diagnostics internes fournissent une détection des défauts au niveau matériel, incluant le statut de communication CPU et l’intégrité opérationnelle du microcontrôleur. Le module est conçu pour fonctionner dans les limites thermiques du châssis MicroNet ; cependant, le respect constant des directives de circulation d’air est nécessaire pour maintenir les profils de dissipation thermique du dissipateur lors de la modulation d’actionneur à forte charge. Toute déviation du retour de courant dépassant la tolérance de 5 % déclenche une alarme interne, signalant un possible désaccord de rétroaction ou une dégradation de la commande de l’actionneur.
Questions fréquemment posées
Q : Comment interpréter la LED du panneau avant pour le dépannage du système ?
R : Une LED rouge fixe indique une perte de communication entre le contrôleur et le module CPU. Une LED rouge clignotante signale une erreur matérielle interne, nécessitant un remplacement immédiat du module.
Q : Quelles sont les exigences principales de compatibilité des dispositifs de rétroaction pour ce module ?
R : Le 5501-429 supporte un ou deux dispositifs de rétroaction de position par canal, spécifiquement des capteurs LVDT ou RVDT, configurés via le logiciel de contrôle MicroNet pour associer la position à la demande de l’actionneur.
Directives d’installation sur site
- Montage : Glissez le module dans les guides de carte du châssis de contrôle et insérez-le fermement dans les connecteurs de la carte mère. Utilisez les poignées d’extraction supérieures et inférieures pour assurer l’engagement complet des broches du connecteur.
- Câblage : Utilisez un câble discret à faible densité MicroNet pour toutes les communications du module. Assurez-vous que le blindage du signal est relié à la terre pour éviter toute injection de bruit dans les signaux de rétroaction LVDT/RVDT.
- Alimentation : Vérifiez que les rails d’alimentation +5 V et +24 V sont dans les tolérances nominales avant d’alimenter le module. Assurez-vous que l’alimentation externe peut soutenir le courant de 1 A requis sur le rail 24 V.
- Mise en service : Après l’installation physique, confirmez que le module est reconnu par le CPU via l’interface système. Si la LED rouge reste fixe, vérifiez l’intégrité du câble ruban du backplane et la configuration de communication CPU.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.


Guide technique et d'achat

Optimisation de la régulation du niveau des réservoirs à l’aide d’algorithmes proportionnels dans les systèmes API
Les ingénieurs en automatisation industrielle sont souvent confrontés à des difficultés de régulation du niveau des liquides dans des installations de production variées. Les mécanismes de commande tout ou rien traditionnels perturbent souvent la stabilité du système en raison des commutations brusques des actionneurs. C’est pourquoi le passage à des architectures en boucle fermée, comme la régulation proportionnelle, permet d’obtenir des réponses plus fluides. Dans un environnement API classique, tel que Siemens TIA Portal, les ingénieurs utilisent une boucle de rétroaction pour réduire les erreurs de procédé sans avoir à recourir à toute la complexité d’une régulation PID.

Comprendre pourquoi votre automate programmable passe en mode Arrêt : causes et dépannage
Dans l’automatisation industrielle, les automates programmables industriels (API) constituent le cœur intelligent de l’automatisation moderne des usines et des systèmes de contrôle distribués (DCS). Comprendre comment un API passe d’un mode à l’autre est essentiel pour les ingénieurs de maintenance. En général, un API fonctionne selon quatre modes principaux : Marche, Arrêt, Démarrage et Attente. À la mise sous tension, le système démarre immédiatement en mode Arrêt avant d’entamer la séquence de démarrage. Si le contrôleur rencontre une erreur critique pendant l’exécution, il revient automatiquement en mode Arrêt afin d’éviter d’endommager l’équipement. Le suivi de ces transitions d’état aide donc les techniciens à maintenir une disponibilité élevée du système.

Guide complet des techniques de commande des variateurs de servomoteurs en automatisation industrielle
Les systèmes de commande de mouvement de précision assurent une production à haut rendement dans les environnements modernes d’automatisation industrielle. Contrairement aux moteurs à induction classiques pilotés par de simples variateurs de fréquence, les systèmes servomoteurs offrent une précision de positionnement inférieure au millimètre et une réponse dynamique rapide.