










Détails du produit
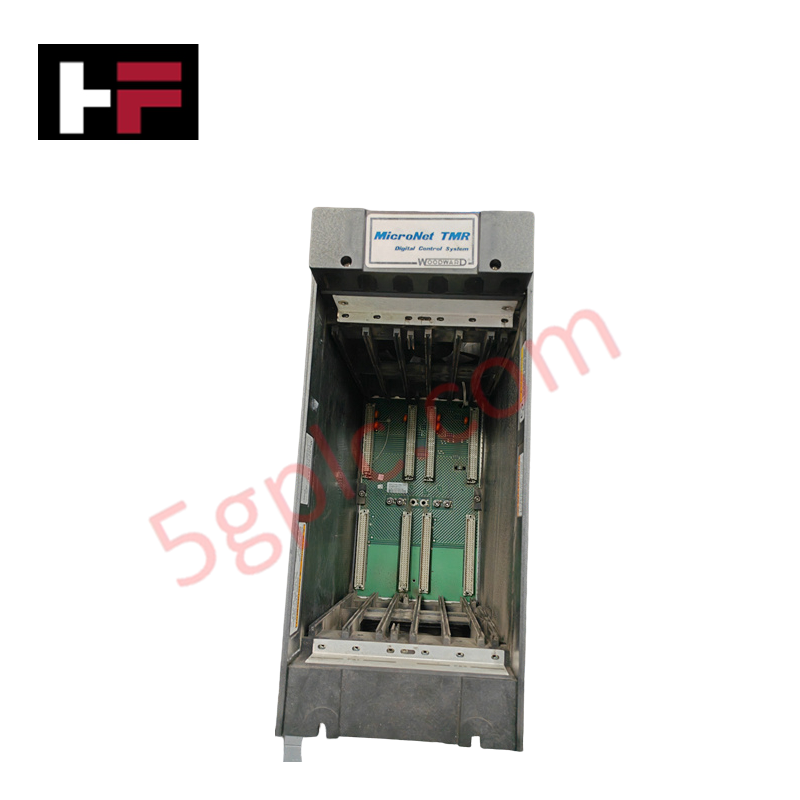
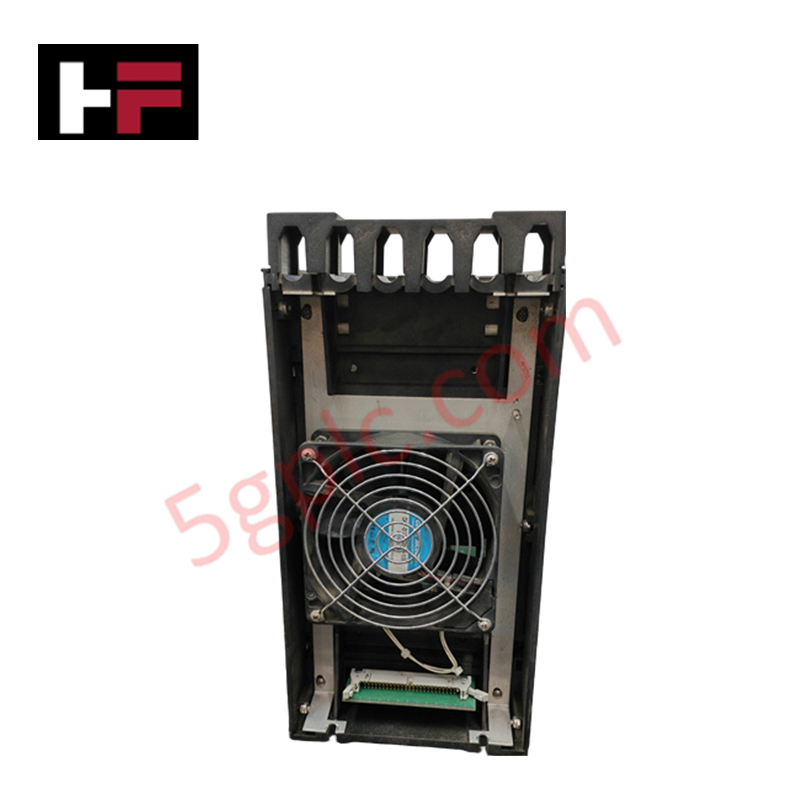
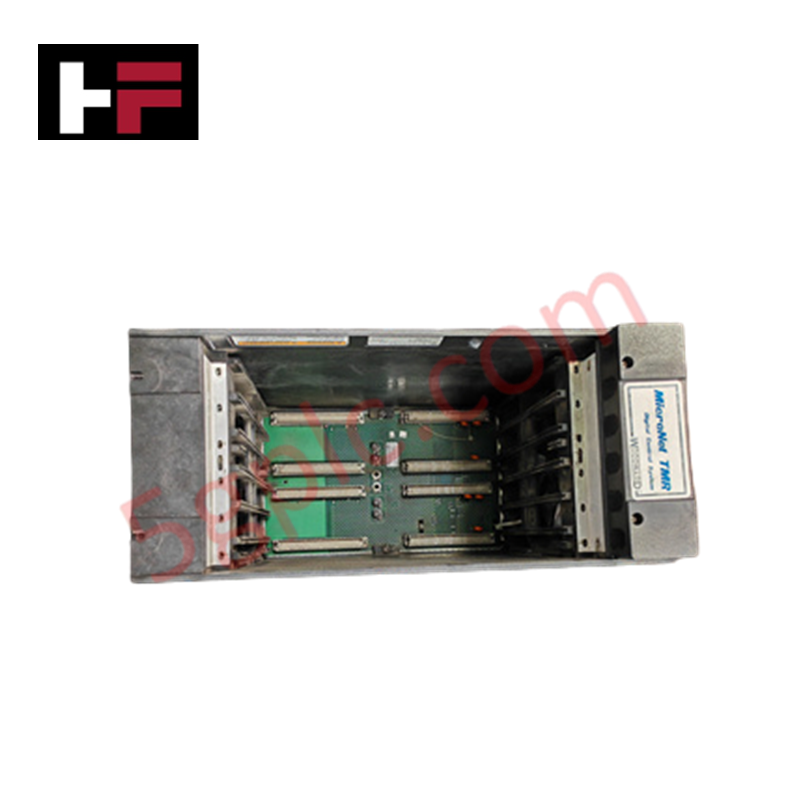
Configuré pour la distribution d'énergie dans les architectures de contrôle TMR, le Woodward 5453-277 (Châssis d'alimentation TMR 5453-277) assure l'exécution physique directe de l'hébergement redondant des modules et la fourniture d'énergie au sein des plateformes MicroNet.
Spécifications matérielles
| Paramètre | Spécification |
|---|---|
| Modèle | 5453-277 |
| Marque | Woodward |
| Origine | USA |
| Capacité de module | 2 modules TMR redondants |
| Configuration du châssis | Options châssis simple ou double |
Réponse de la boucle de rétroaction de l'actionneur et profils de dissipation thermique du dissipateur
Le châssis 5453-277 sert d'interface principale de backplane pour la distribution d'énergie MicroNet, supportant les capacités de partage de charge entre modules d'alimentation redondants. La conception prend en charge des versions de modules basse tension DC, AC/DC et haute tension AC/DC afin de répondre aux exigences spécifiques d'alimentation du site. Les profils de dissipation thermique du dissipateur doivent être maintenus par un flux d'air adéquat dans l'armoire, car le châssis supporte les besoins énergétiques des modules Kernel PS. Une intégration correcte garantit que le mécanisme de sécurité reste actif, permettant une alimentation continue même en cas de défaillance d'un seul module. La réponse de la boucle de rétroaction de l'actionneur est assurée en fournissant une source d'énergie stable et régulée aux noyaux du système, évitant les chutes de tension lors des demandes transitoires de puissance.
Questions fréquemment posées
Q : Le châssis peut-il être configuré pour une opération à module unique dans un environnement TMR ?
R : Bien que le châssis supporte l'hébergement redondant des modules, l'architecture TMR nécessite un complément complet de modules pour garantir une opération sécurisée. La configuration à module unique élimine le mécanisme de redondance et n'est pas recommandée pour les applications TMR critiques pour la sécurité.
Q : Ce châssis est-il compatible avec toutes les révisions des modules d'alimentation Woodward MicroNet ?
R : Le châssis est conçu pour les modules d'alimentation TMR MicroNet standard. La compatibilité avec des numéros de pièces spécifiques doit être vérifiée dans le manuel système propre au site afin d'assurer l'alignement des broches et des tensions.
Directives d'installation sur site
- Montage : Fixez le châssis à l'intérieur de l'armoire de contrôle en utilisant les provisions de montage standard. Assurez-vous que l'interface du backplane est dégagée de tout débris avant d'insérer les modules d'alimentation.
- Insertion des modules : Insérez fermement les modules d'alimentation dans les emplacements du châssis jusqu'à ce que les mécanismes de retenue s'enclenchent. Veillez à ce que les modules soient complètement insérés pour garantir une connexion électrique robuste au backplane.
- Câblage : Raccordez les alimentations principales aux entrées du châssis selon les exigences de tension des modules installés (basse tension DC, AC ou haute tension DC). Vérifiez que les sections de câble respectent les normes électriques locales pour la charge de courant spécifiée.
- Vérification de la redondance : Après l'installation, surveillez l'état de santé du châssis via l'interface de diagnostic système pour confirmer que les deux modules d'alimentation sont actifs et participent au partage de charge.
Informations supplémentaires
- Pièces 100 % d'origine : Tous les produits sont originaux et authentiques, garantissant des performances industrielles fiables.
- Garantie de remboursement de 30 jours : Retournez tout article en stock dans les 30 jours dans son emballage d'origine non ouvert pour un remboursement complet (hors frais de port et frais).
- Garantie de 12 mois : Couvre les défauts de matériaux ou de fabrication ; exclut les mauvais usages, l'usure normale ou les modifications non autorisées.
- Expédition mondiale : Nous expédions via USPS, UPS, FedEx et DHL. Les délais de livraison varient selon le pays et peuvent être soumis à des frais de douane ou d'importation.
- Assistance & Contact : Une assistance technique et garantie est disponible à tout moment. Contactez-nous ici : Contact.
- Conseils d'achat : Vérifiez attentivement les spécifications et la compatibilité du produit avant de commander pour assurer une application correcte.


Guide technique et d'achat

Optimisation de la régulation du niveau des réservoirs à l’aide d’algorithmes proportionnels dans les systèmes API
Les ingénieurs en automatisation industrielle sont souvent confrontés à des difficultés de régulation du niveau des liquides dans des installations de production variées. Les mécanismes de commande tout ou rien traditionnels perturbent souvent la stabilité du système en raison des commutations brusques des actionneurs. C’est pourquoi le passage à des architectures en boucle fermée, comme la régulation proportionnelle, permet d’obtenir des réponses plus fluides. Dans un environnement API classique, tel que Siemens TIA Portal, les ingénieurs utilisent une boucle de rétroaction pour réduire les erreurs de procédé sans avoir à recourir à toute la complexité d’une régulation PID.

Comprendre pourquoi votre automate programmable passe en mode Arrêt : causes et dépannage
Dans l’automatisation industrielle, les automates programmables industriels (API) constituent le cœur intelligent de l’automatisation moderne des usines et des systèmes de contrôle distribués (DCS). Comprendre comment un API passe d’un mode à l’autre est essentiel pour les ingénieurs de maintenance. En général, un API fonctionne selon quatre modes principaux : Marche, Arrêt, Démarrage et Attente. À la mise sous tension, le système démarre immédiatement en mode Arrêt avant d’entamer la séquence de démarrage. Si le contrôleur rencontre une erreur critique pendant l’exécution, il revient automatiquement en mode Arrêt afin d’éviter d’endommager l’équipement. Le suivi de ces transitions d’état aide donc les techniciens à maintenir une disponibilité élevée du système.

Guide complet des techniques de commande des variateurs de servomoteurs en automatisation industrielle
Les systèmes de commande de mouvement de précision assurent une production à haut rendement dans les environnements modernes d’automatisation industrielle. Contrairement aux moteurs à induction classiques pilotés par de simples variateurs de fréquence, les systèmes servomoteurs offrent une précision de positionnement inférieure au millimètre et une réponse dynamique rapide.